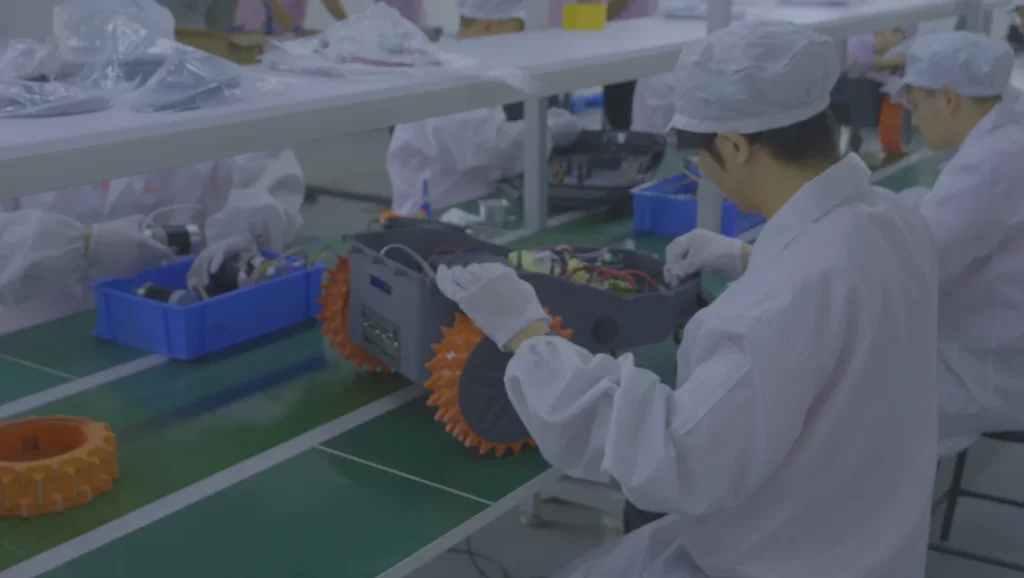
統合された研究開発と生産
エンド・ツー・エンドのビジネス・サポート
AN3000V · 基地局型RTKロボット芝刈り機 · OEM / ODM
A コードレスロボット芝刈り機 組み合わせ RTK + AIビジョン + IMU 中規模から大規模の住宅用芝生での計画的な芝刈りに最適です。AN3000Vは、ローカルRTKベースステーション、仮想境界、およびアプリによるマルチゾーン制御を採用しており、以下の用途にも適応可能です。 プライベートブランド、OEMおよびODMのロボット芝刈り機プロジェクト.
ペリメーター・ワイヤーなし仮想的な境界と立ち入り禁止区域
基地局RTKローカルRTKアンテナ付属
草刈りの予定マルチゾーンのルートと運行ダイヤ
500–3000 m²推奨される芝生の面積
210 mm切断幅
50%最大許容勾配
59 dB騒音レベル


ワイヤレスRTKロボット芝刈り機
AN3000Vは、 基地局型RTKロボット芝刈り機 designed for 500–3,000 m² residential lawns. Instead of a buried boundary cable, the mower works with digital lawn mapping, virtual boundaries, no-go zones and planned mowing routes.
01仮想境界の設定物理的な境界線を敷設することなく、デジタルで管理対象の芝生の範囲を定義します。.
02計画ルートに沿った草刈り純粋にランダムな動きに頼るのではなく、構造化された切削経路に従う。.
03AIビジョンによる障害物回避カメラによる知覚機能は、RTKおよびIMUによる航法と連携して動作します。.
04アプリで管理する芝生の手入れアプリから、ゾーン、スケジュール、刈り高さ、および関連機能を管理できます。.
基地局RTK測位
ローカルRTK基準点、IMUによる動作検知、AIビジョンが連携し、マッピングされた仮想境界内での計画的なナビゲーションをサポートします。.

RTK基準点
芝刈り機用のローカル補正基準を提供します。.
運動と位置
位置および動きの検知により、計画されたルートの実行がサポートされます。.
障害物の知覚
カメラによる検知機能により、芝刈り中の障害物検知をサポートします。.
仮想境界とアプリ制御
AN3000Vは、芝生の設定を、境界線、ゾーン、定期的な芝刈りに対応したデジタルワークフローに変えます。.

MAP
作業エリアをデジタルで作成・編集します。.
整理する
マップに登録された敷地内の個別の芝生エリアを管理します。.
AUTOMATE
アプリから芝刈りのスケジュールを設定し、刈り高を調整できます。.
ロボット芝刈り機のOEM/ODM
ブランドや販売代理店の方は、まず定義済みのRTK芝刈り機プラットフォームを基盤とし、サンプルを検証した上で、自社の市場に合わせて製品をカスタマイズしてください。.
スタート台
サンプル評価およびOEM/ODM開発のための、明確に定義された製品プラットフォーム。.
RTK + AIビジョン + IMUナビゲーション
500–3,000 m²推奨される芝生の面積
ワイヤレス仮想境界の設定
カスタマイズ範囲
承認済みのAN3000Vプラットフォームを軸に、市場向けのアイデンティティを構築する。.
仕様確定前に、製品構成とソフトウェアのユーザー体験を整合させておく。.
パイロット生産、量産、および大規模生産に向けて、承認済みの構成を準備する。.
AN3000V 技術データ
製品の認定、サンプル試験、およびOEM/ODM調達に関する主要データ。.
コア・プラットフォーム
仮想境界の設定、刈り取り計画、およびカメラによる障害物回避のための基地局型RTK測位。.
マーケット・フィット
草刈りの生産性
電源と接続性
標準型基地局RTKパッケージ
記載されているパッケージには、AN3000Vを基地局型RTKモアとして評価するために必要な主要なハードウェアが含まれています。.
01草刈りユニット
02自動充電
03ローカルRTK基準点
製品評価用に同梱されています
1 × AN3000Vロボット芝刈り機
1 × 充電スタンド自動充電ステーション
RTKアンテナ 1本ローカルRTK基準点
付属品: アダプター・ブレードセット2組・プラスチック製ネイル10本
技術資料一式を請求するOEM/ODMプロジェクトのプロセス
市場の要件を定義し、代表的な芝生環境下でAN3000Vの検証を行い、承認された構成を確定させた上で、パイロット生産および量産に移行する。.
01
ターゲット市場、予想販売数量、ブランディングのニーズ、および必要なOEM/ODMのカスタマイズ内容をお知らせください。.
02
RTK測位、芝刈り性能、アプリのワークフロー、および代表的な芝生の状態についてテストを行う。.
03
承認済みのハードウェア、ソフトウェア、ブランド、パッケージ、ドキュメント、および製造要件を確認してください。.
04
パイロット試験の検証と品質管理を完了した後、承認された構成を量産へと展開する。.
RTK搭載ロボット芝刈り機の仕組み、測位精度に影響を与える要因、そして貴社の市場に適したソリューションの選び方についてご紹介します。.
RTK対応のロボット芝刈り機は、リアルタイムキネマティック測位技術を採用し、基準局からの補正データを用いてGNSSの精度を向上させます。これにより、従来の境界線用ワイヤーに頼ることなく、マッピングされた芝生上を移動し、計画されたルートを辿り、仮想境界内で作業を行うことが可能になります。.
一般的なGPSやGNSSによる測位は、概してより広範な位置情報の把握を目的として設計されていますが、一方で RTKは補正データを利用して、測位精度と再現性を向上させます. ロボット芝刈り機の場合、この高い精度により、仮想境界の設定、体系的な刈り取りルートの設定、およびマッピングされた芝生エリア全体でのより安定したナビゲーションが可能になります。.
いいえ。RTK搭載のロボット芝刈り機は、地中に埋設する境界線の代わりに、仮想境界線を使用することができます。. 芝生の地図作成が完了すると、芝刈りゾーン、立ち入り禁止エリア、作業範囲をデジタルで管理できるようになります。.
AN3000Vは仮想境界と計画された刈り込みルートを使用するため、この構成では物理的な境界線は必要ありません。.
それはRTKのアーキテクチャによって異なります。. ロボット芝刈り機の中には、ローカルRTK基地局を使用するものもあれば、ネットワークRTKサービスから補正データを受信するものもあります。.
AN3000Vは、 ローカルRTK基地局, 、同社のRTK+AIビジョン+IMUナビゲーションシステム向けに、現場での補正基準を提供しています。.
RTK技術は、適切なGNSSおよび補正条件の下で、センチメートル級の測位を実現できます。, 、ただし実際の芝刈り機の性能は、衛星の受信状況、補正データの品質、アンテナの設置位置、周囲の障害物、およびナビゲーションシステム全体の性能によって左右されます。.
B2Bの評価においては、位置決め安定性や仮想境界の再現性は、単に精度に関する主張だけで判断するのではなく、代表的なターゲット市場の条件下で検証すべきである。.
はい。樹木、建物、壁、その他の構造物は、GNSSの可視性に影響を与えたり、衛星信号の反射を引き起こしたりすることがあり、その結果、RTK測位の安定性が低下する可能性があります。.
このため、基地局の設置位置や芝刈り機のナビゲーションシステム全体が重要となります。AN3000VはRTKとAIビジョン、IMUを組み合わせていますが、それでも、サンプルテストの際には、芝生状態が困難なエリアでの動作確認を行う必要があります。.
基地局型RTKは、草刈りエリアの近くに設置されたローカル基準局を使用するのに対し、ネットワーク型RTKは、外部のRTK基準ネットワークから補正データを受信します。. これら2つのアーキテクチャは、オンプレミスのハードウェア、接続要件、サービス提供範囲、および導入戦略において異なります。.
B2Bプロジェクトにおいて、適切な選択は、ターゲット市場、導入モデル、および利用可能な補正インフラによって異なります。.
B2Bの購買担当者は、以下を評価すべきである RTKの安定性、仮想境界の性能、カバー範囲、マルチゾーンナビゲーション、障害物への対応、アプリおよびファームウェアの機能、設置要件、および代表的な芝生環境下での性能.
OEM/ODMプロジェクトにおいては、バイヤーはハードウェア、ソフトウェア、ブランド、パッケージ、ドキュメント、および製造仕様を確定する前に、サンプルを検証する必要があります。.
RTK ロボット芝刈り機 · OEM / ODM · プライベートブランド
貴社の市場でAN3000Vをテストし、そのRTK性能を検証した上で、貴社のブランドに最適なOEM/ODMソリューションの導入を進めてください。.
プロジェクトについて教えてください


