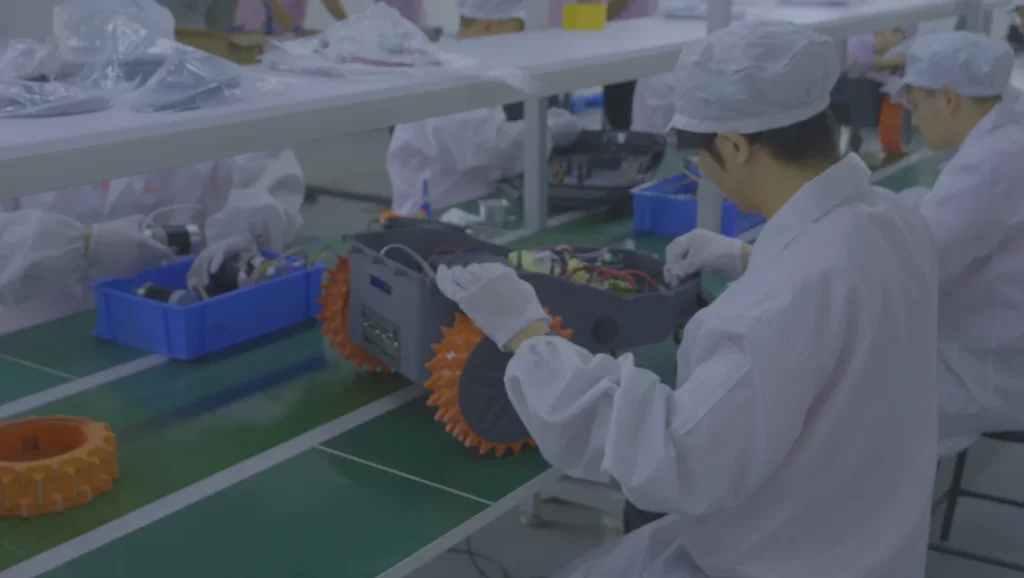
Zintegrowane badania i rozwój oraz produkcja
Kompleksowe wsparcie biznesowe
AN3000V · ROBOTYCZNA KOSIARKA RTK Z BAZĄ STACJONARNĄ · OEM / ODM
A bezprzewodowa kosiarka robotyczna łączenie RTK + wizja oparta na sztucznej inteligencji + IMU do planowego koszenia trawników przydomowych średniej i dużej powierzchni. Model AN3000V wykorzystuje lokalną stację bazową RTK, wirtualne granice oraz sterowanie wielostrefowe za pomocą aplikacji i można go dostosować do projekty kosiarek automatycznych pod marką własną, w ramach OEM i ODM.
Brak przewodu obwodowegoWirtualne granice i strefy zakazu wstępu
Stacja bazowa RTKW zestawie znajduje się lokalna antena RTK
Planowane koszenieTrasy i rozkłady jazdy obejmujące wiele stref
500–3000 m²Zalecana powierzchnia trawnika
210 mmSzerokość cięcia
50%Maksymalne nachylenie podane w specyfikacji
59 dBPoziom hałasu


BEZPRZEWODOWA ROBOTYCZNA KOSIARKA RTK
AN3000V to robotyczna kosiarka z systemem RTK i stacją bazową designed for 500–3,000 m² residential lawns. Instead of a buried boundary cable, the mower works with digital lawn mapping, virtual boundaries, no-go zones and planned mowing routes.
01Konfiguracja wirtualnych granicOkreśl cyfrowo obszar trawnika bez konieczności instalowania fizycznego przewodu obwodowego.
02Planowane koszenie trasNależy kierować się ustalonymi ścieżkami cięcia, zamiast polegać wyłącznie na ruchach losowych.
03Unikanie przeszkód z wykorzystaniem sztucznej inteligencji i przetwarzania obrazuSystem rozpoznawania obrazu oparty na kamerze działa w połączeniu z nawigacją RTK i IMU.
04Zarządzanie trawnikiem za pomocą aplikacjiZ poziomu aplikacji możesz zarządzać strefami, harmonogramami, wysokością koszenia oraz powiązanymi funkcjami.
NAWIGACJA RTK Z WYKORZYSTANIEM STACJI BAZOWEJ
Lokalny punkt odniesienia RTK, czujniki ruchu IMU oraz system wizyjny oparty na sztucznej inteligencji współpracują ze sobą, umożliwiając nawigację zgodnie z planem w obrębie zmapowanych wirtualnych granic.

PUNKT ODNIESIENIA RTK
Zapewnia lokalny punkt odniesienia do korekcji dla kosiarki.
RUCH I POZYCJA
Wykrywanie położenia i ruchu ułatwia realizację zaplanowanej trasy.
ROZPOZNAWANIE PRZESZKÓD
Czujnik kamery umożliwia wykrywanie przeszkód podczas koszenia.
WIRTUALNA GRANICA I STEROWANIE APLIKACJĄ
AN3000V przekształca konfigurację trawnika w cyfrowy proces zarządzania, obejmujący wyznaczanie granic, stref oraz cykliczne koszenie.

MAPA
Tworzenie i edycja obszarów roboczych w formie cyfrowej.
ORGANIZUJ
Zarządzaj oddzielnymi obszarami trawnika w obrębie zaznaczonej na mapie nieruchomości.
AUTOMATYZACJA
W aplikacji można ustawiać harmonogramy koszenia i regulować wysokość koszenia.
KOSIARKI ROBOTYCZNE – PRODUCENT (OEM) / PROJEKTANT (ODM)
Marki i dystrybutorzy powinni zacząć od gotowej platformy kosiarki RTK, przetestować prototyp, a następnie dostosować produkt do potrzeb swojego rynku.
PLATFORMA STARTOWA
Określona platforma produktowa służąca do oceny próbek oraz rozwoju produktów w ramach modeli OEM i ODM.
RTK + wizja oparta na sztucznej inteligencji + IMUNawigacja
500–3,000 m²Zalecana powierzchnia trawnika
BezprzewodowyKonfiguracja wirtualnych granic
ZAKRES DOSTOSOWANIA
Należy stworzyć tożsamość rynkową w oparciu o zatwierdzoną platformę AN3000V.
Należy zharmonizować konfigurację produktu i doświadczenia związane z oprogramowaniem przed zatwierdzeniem specyfikacji.
Przygotować zatwierdzoną konfigurację do produkcji pilotażowej, serwisowej i seryjnej.
Poznaj usługi związane z kosiarkami automatycznymi dostosowanymi do indywidualnych potrzeb →
DANE TECHNICZNE MODELU AN3000V
Kluczowe dane dotyczące kwalifikacji produktów, badań próbek oraz pozyskiwania dostawców OEM/ODM.
PLATFORMA PODSTAWOWA
Nawigacja RTK z wykorzystaniem stacji bazowej do wyznaczania wirtualnych granic, planowanego koszenia oraz unikania przeszkód wspomaganego systemem wizyjnym.
DOPASOWANIE DO RYNKU
WYDAJNOŚĆ KOSZENIA
ZASILANIE I ŁĄCZNOŚĆ
STANDARDOWY PAKIET RTK DO STACJI BAZOWEJ
Wymieniony zestaw zawiera podstawowy sprzęt niezbędny do przetestowania urządzenia AN3000V jako kosiarki RTK z funkcją stacji bazowej.
01Agregat koszący
02Automatyczne ładowanie
03Lokalny punkt odniesienia RTK
DOŁĄCZONE W CELU OCENY PRODUKTU
1 × AN3000VKosiarka automatyczna
1 × stacja ładującaAutomatyczna stacja ładowania
1 × antena RTKLokalny punkt odniesienia RTK
Akcesoria: adapter · 2 zestawy ostrzy · 10 plastikowych gwoździ
Poproś o pełną dokumentację technicznąPROCES REALIZACJI PROJEKTÓW OEM / ODM
Należy określić wymagania rynkowe, przetestować model AN3000V w typowych warunkach trawnikowych, zatwierdzić konfigurację, a następnie przejść do produkcji pilotażowej i seryjnej.
CHCESZ WYPRÓBOWAĆ AN3000V?
Zacznij od próbki i omów swoje wymagania dotyczące OEM/ODM z naszym zespołem.
Poproś o próbkę i wycenę OEM01
Podaj nam informacje na temat rynku docelowego, przewidywanej wielkości sprzedaży, potrzeb związanych z budowaniem marki oraz wymaganych dostosowań w ramach usług OEM/ODM.
02
Sprawdź dokładność pozycjonowania RTK, wydajność koszenia, działanie aplikacji oraz typowe warunki panujące na trawniku.
03
Należy potwierdzić zatwierdzone wymagania dotyczące sprzętu, oprogramowania, identyfikacji wizualnej, opakowań, dokumentacji oraz produkcji.
04
Należy przeprowadzić pełną walidację pilotażową i kontrolę jakości, a następnie wdrożyć zatwierdzoną konfigurację do produkcji seryjnej.
Dowiedz się, jak działają kosiarki roboty z technologią RTK, co wpływa na dokładność pozycjonowania oraz jak wybrać odpowiednie rozwiązanie dla Twojego rynku.
Kosiarka automatyczna z technologią RTK wykorzystuje system pozycjonowania kinematycznego w czasie rzeczywistym (Real-Time Kinematic) w celu zwiększenia dokładności systemu GNSS dzięki danym korekcyjnym pochodzącym ze źródła odniesienia. Dzięki temu kosiarka może poruszać się po zmapowanych trawnikach, podążać wyznaczonymi trasami i pracować w obrębie wirtualnych granic bez konieczności stosowania tradycyjnego przewodu obwodowego.
Standardowe pozycjonowanie GPS lub GNSS jest zazwyczaj przeznaczone do ogólnego określenia położenia, podczas gdy Technologia RTK wykorzystuje dane korekcyjne w celu poprawy dokładności i powtarzalności pozycjonowania. W przypadku kosiarek automatycznych ta większa precyzja umożliwia stosowanie wirtualnych granic, ustalanie tras koszenia oraz bardziej spójną nawigację po zmapowanych obszarach trawnika.
Nie. Kosiarki automatyczne RTK mogą korzystać z wirtualnych granic zamiast zakopanego przewodu obwodowego. Po sporządzeniu mapy trawnika można cyfrowo zarządzać strefami koszenia, obszarami, których nie wolno kosić, oraz granicami obszaru roboczego.
System AN3000V wykorzystuje wirtualne granice i zaplanowane trasy koszenia, więc w tej konfiguracji nie jest wymagana żadna fizyczna granica obwodowa.
To zależy od architektury RTK. Niektóre kosiarki automatyczne korzystają z lokalnej stacji bazowej RTK, podczas gdy inne odbierają dane korekcyjne z sieciowej usługi RTK.
W modelu AN3000V zastosowano lokalna stacja bazowa RTK, zapewniając lokalny punkt odniesienia do korekcji dla swojego systemu nawigacyjnego RTK + AI Vision + IMU.
Technologia RTK umożliwia pozycjonowanie z dokładnością do centymetra w odpowiednich warunkach działania systemu GNSS i dostępności danych korekcyjnych, jednak rzeczywista wydajność kosiarki zależy od widoczności satelitów, jakości korekt, umiejscowienia anteny, przeszkód w otoczeniu oraz całego systemu nawigacyjnego.
W przypadku oceny w sektorze B2B stabilność pozycjonowania i powtarzalność pomiarów w obrębie wirtualnych granic powinny być testowane w warunkach reprezentatywnych dla rynku docelowego, a nie oceniane wyłącznie na podstawie deklarowanej dokładności.
Tak. Drzewa, budynki, ściany i inne konstrukcje mogą ograniczać widoczność satelitów GNSS lub powodować odbicie sygnałów satelitarnych, co może zmniejszyć stabilność pozycjonowania RTK.
Z tego powodu istotne znaczenie mają rozmieszczenie stacji bazowych oraz ogólny system nawigacyjny kosiarki. Model AN3000V łączy technologię RTK z systemem AI Vision i czujnikiem IMU, jednak trudne obszary trawnika należy nadal zweryfikować podczas testów próbnych.
System RTK z stacją bazową wykorzystuje lokalną stację referencyjną zainstalowaną w pobliżu obszaru koszenia, natomiast system RTK sieciowy odbiera dane korekcyjne z zewnętrznej sieci referencyjnej RTK. Te dwie architektury różnią się pod względem sprzętu lokalnego, wymagań dotyczących łączności, zasięgu usług oraz strategii wdrażania.
W przypadku projektów B2B właściwy wybór zależy od rynku docelowego, modelu wdrożenia oraz dostępnej infrastruktury korygującej.
Nabywcy z sektora B2B powinni ocenić Stabilność RTK, działanie wirtualnych granic, zasięg, nawigacja wielostrefowa, radzenie sobie z przeszkodami, możliwości aplikacji i oprogramowania sprzętowego, wymagania instalacyjne oraz wydajność w typowych warunkach trawnikowych.
W przypadku projektów OEM/ODM nabywcy powinni również zatwierdzić próbkę przed potwierdzeniem specyfikacji sprzętu, oprogramowania, oznakowania marki, opakowania, dokumentacji oraz produkcji.
KOSIARKA ROBOTYCZNA RTK · OEM / ODM · MARKA WŁASNA
Przetestuj model AN3000V na swoim rynku, sprawdź jego wydajność w trybie RTK i wybierz odpowiednie rozwiązanie OEM/ODM dla swojej marki.
Opowiedz nam o swoim projekcie


