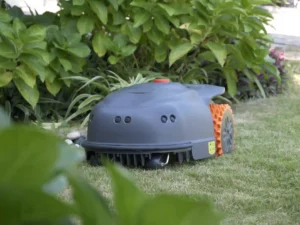


En el caso de los robots cortacésped que utilizan un sistema de posicionamiento GNSS de alta precisión, tanto una estación base RTK como el RTK en red pueden ofrecer una precisión del orden de centímetros. Sin embargo, presentan diferencias significativas en cuanto a su implementación, dependencia de la red, mantenimiento y escalabilidad.
En términos sencillos, una estación base RTK te ofrece un mayor control local y funciona bien en entornos fijos. El RTK en red reduce el hardware necesario para las estaciones de referencia in situ y facilita el despliegue en múltiples emplazamientos, siempre y cuando la zona objetivo cuente con una cobertura fiable del servicio RTK y conectividad de datos.
Así pues, la verdadera cuestión no es solo cuántos centímetros de precisión puede alcanzar cada sistema. También hay que comparar la instalación, la fiabilidad de posicionamiento, la cobertura, las comunicaciones, la escalabilidad, el mantenimiento y el coste total de propiedad. Las secciones siguientes siguen el mismo proceso de toma de decisiones que utilizan los equipos de producto en proyectos reales de cortacéspedes robóticos.

¿Cuál es la diferencia entre una estación base RTK y el RTK en red?
Ambos sistemas tienen el mismo objetivo: proporcionar datos de corrección GNSS en tiempo real al robot cortacésped para que el posicionamiento por satélite estándar alcance una precisión de centímetros. Esto permite el uso de límites virtuales, rutas de corte sistemáticas, gestión multizona y retorno automático a la base de recarga.
La diferencia principal es sencilla: de dónde proceden los datos de corrección y quién es el responsable de la infraestructura de las estaciones de referencia.
Estación base RTK local: una fuente de corrección in situ
Una configuración RTK tradicional suele incluir una estación base fija y un receptor móvil instalado en la cortadora de césped. La estación base recibe señales de satélite en una posición conocida, genera datos de corrección y envía dichas correcciones al robot a través de radio, una red local u otro enlace de comunicación.
Esto significa que las instalaciones del cliente cuentan con un dispositivo de posicionamiento más, además del cortacésped y la estación de carga. Dicho dispositivo requiere una ubicación adecuada, una fijación estable, alimentación eléctrica y mantenimiento. La ventaja es que la estación de referencia se encuentra cerca de la zona de corte, y el fabricante tiene un mayor control sobre el hardware y el enlace de comunicación. La contrapartida es que cada nueva instalación puede suponer un mayor trabajo de instalación, logística y servicio posventa.
RTK en red: correcciones procedentes de una red de estaciones de referencia
El RTK en red, a menudo abreviado como NRTK, utiliza una red CORS o una red comercial de estaciones de referencia RTK para generar datos de corrección. El robot cortacésped suele recibir esas correcciones a través de datos móviles o Wi-Fi. NTRIP es uno de los métodos de transmisión por Internet más habituales. Dependiendo del proveedor de servicios, el sistema puede utilizar un modelo de estación más cercana, VRS (estación de referencia virtual) u otro método de corrección en red.
El RTK en red no significa “sin estaciones base”. Significa que no es necesario instalar una estación de referencia propia junto al jardín de cada cliente. La red de referencia la crea y la mantiene un proveedor público o comercial. Esto reduce el hardware in situ, pero aumenta la dependencia de la cobertura del servicio RTK, la conectividad de red, la autenticación y la disponibilidad del servicio a largo plazo.
Si quieres una explicación más detallada del principio de posicionamiento, consulta Cómo funciona la navegación RTK en los cortacéspedes robóticos.
Estación base RTK frente a RTK en red: diferencias clave
| Factor de comparación | Estación base RTK | RTK en red |
|---|---|---|
| Fuente de la corrección | Estación base fija local en las instalaciones del cliente | Red regional de estaciones de referencia CORS/RTK |
| Hardware adicional in situ | Normalmente requiere una estación base, accesorios de montaje y alimentación eléctrica | Por lo general, no se necesita ninguna estación de referencia por parte del cliente |
| Configuración inicial | Ubicación de la estación base, montaje, alimentación eléctrica y configuración de las comunicaciones | Conexión a la red, configuración de la cuenta y acceso al servicio RTK |
| Dependencia de Internet | No siempre; depende de la arquitectura de comunicaciones local. | Normalmente depende de la red móvil, el Wi-Fi u otro enlace de datos IP. |
| Precisión de posicionamiento | Precisión a nivel de centímetros en condiciones adecuadas | También a nivel de centímetros en condiciones adecuadas |
| Obstrucción del GNSS | El cortacésped sigue viéndose afectado por los árboles, los muros y los edificios | No elimina la obstrucción del GNSS en el cortacésped |
| Límites de cobertura | Ubicación de la estación base, enlace de comunicación y condiciones del emplazamiento | La superposición entre la cobertura del servicio RTK y la cobertura de la red de datos |
| Escalabilidad | Un mayor número de centros independientes suele implicar un mayor número de activos sobre el terreno | Más fácil de replicar en múltiples emplazamientos de las regiones compatibles |
| Enfoque del mantenimiento | Ubicación de la estación base, potencia, hardware y comunicaciones locales | Conexión de red, estado del servicio, autenticación y operaciones de la plataforma |
| Estructura de costes | Costes más evidentes de hardware, instalación y mantenimiento sobre el terreno | Costes más evidentes relacionados con los servicios recurrentes, la conectividad y las plataformas |
La conclusión más importante no es qué arquitectura es más avanzada. Es dónde se sitúa la complejidad del sistema en cada arquitectura. Una estación base RTK aumenta la complejidad del hardware de campo y de la instalación. El RTK en red traslada esa complejidad a la conectividad, la cobertura del servicio y el funcionamiento de la plataforma.
Instalación y puesta en marcha
En el caso de los cortacéspedes robóticos para particulares, la complejidad de la configuración influye en la experiencia del primer uso, el volumen de atención al cliente y el riesgo de devoluciones. En los proyectos de cortacéspedes robóticos B2B, el tiempo de instalación influye directamente en la rapidez de implantación y la repetibilidad. Por eso, la cuestión de quién instala y mantiene la infraestructura RTK debe resolverse durante la fase de definición del producto, y no después de su lanzamiento.
Con una estación base RTK
Una estación base RTK local necesita un punto de montaje estable con buena visibilidad del cielo. La instalación también debe tener en cuenta el suministro eléctrico, la altura de montaje, la cobertura de las comunicaciones y el riesgo de que la estación base se desplace posteriormente.
Los aleros del tejado, la copa de los árboles, las paredes, un suministro eléctrico deficiente o un cambio en la posición de montaje pueden convertir un sencillo paso de la instalación en un problema de posventa. En una sola instalación, estos aspectos pueden parecer pequeños detalles. Sin embargo, cuando se trata de cientos o miles de instalaciones de clientes, pueden traducirse en costes de formación, asistencia remota, reelaboración, piezas de recambio e incluso servicio técnico in situ.
Con RTK en red
Network RTK elimina la necesidad de elegir, montar y alimentar una estación de referencia por parte del cliente. Esto puede acortar el tiempo de configuración y facilitar la estandarización del producto para las ventas por comercio electrónico, las redes de distribuidores y las implementaciones en múltiples emplazamientos.
Sin embargo, Network RTK no implica una configuración nula. El robot sigue necesitando una conexión de datos fiable. El sistema debe gestionar la autenticación de cuentas, el acceso a las fuentes de corrección, la reconexión, las interrupciones del servicio y el cambio de región. Si el cortacésped utiliza conectividad móvil, el equipo de producto también debe tener en cuenta la compatibilidad con tarjetas SIM o eSIM, el roaming, los planes de datos y la compatibilidad con los operadores de los distintos países.
Conclusión sobre la implementación: La complejidad de una estación base RTK se concentra principalmente en la propia instalación. El RTK en red traslada gran parte de esa complejidad a la conectividad, las cuentas y las operaciones de servicio.
Para ver un ejemplo de arquitectura de producto que combina RTK/NRTK con percepción visual, consulta el Cortacésped robótico RTK Vision sin cable perimetral.
Precisión y fiabilidad del posicionamiento
No necesariamente. Cuando la visibilidad de los satélites, la calidad de las correcciones, la latencia de las comunicaciones y el rendimiento del receptor son adecuados, ambas arquitecturas pueden proporcionar un posicionamiento con una precisión de centímetros. En el caso de un robot cortacésped, la estabilidad de los límites virtuales y el seguimiento repetible de la trayectoria dependen de toda la cadena de posicionamiento: señales GNSS, datos de corrección, comunicaciones y algoritmos de localización.
Estación base local: línea de base corta y mayor control local
Una estación base local suele estar cerca de la segadora. Una línea de base más corta resulta favorable para el posicionamiento RTK convencional. El fabricante también puede controlar el hardware de la estación base, la antena, el formato de datos y el método de comunicación. Este control integral puede resultar muy útil en una propiedad fija.
Sin embargo, el hecho de que una estación base esté más cerca no implica automáticamente un posicionamiento más estable. Si la estación se encuentra cerca de edificios, árboles u otras fuentes de difracción, o si se desplaza tras su instalación, la calidad de la corrección puede verse afectada. Una estación base local mal instalada puede ofrecer un rendimiento inferior al de un servicio RTK en red consolidado y bien supervisado.
RTK en red: servicio estandarizado, mayor dependencia de la conectividad
Un servicio RTK en red maduro suele utilizar varias estaciones de referencia y un modelo de red para proporcionar correcciones al rover. Esto evita instalaciones inconsistentes de estaciones base por parte de los clientes y facilita un despliegue estandarizado en diferentes ciudades o regiones.
Sin embargo, un fabricante no debe limitarse a confirmar que “el servicio RTK está disponible en este país”. El sistema debe someterse a pruebas en las ciudades de destino y en entornos reales. Entre los parámetros clave se incluyen la tasa de fijación RTK, el tiempo hasta la primera fijación, el tiempo de reconvergencia tras la pérdida de señal, la antigüedad de la corrección y el comportamiento en condiciones de red débil.
El RTK en red no elimina las obstrucciones del GNSS
El RTK en red cambia la fuente de los datos de corrección. No mejora la visión que tiene la propia segadora de los satélites. Las copas densas de los árboles, los muros altos, las esquinas de los edificios y las estructuras metálicas cercanas pueden seguir provocando obstrucciones yfenómenos de trayectos múltiples. En estas condiciones, la solución RTK puede pasar de «Fija» a «Flotante» o a otro estado de posicionamiento.
Por eso, la navegación fiable de los robots cortacésped suele combinar la tecnología RTK con una IMU, odometría de ruedas, visión artificial o LiDAR. Estos sensores pueden ayudar a mantener el posicionamiento local, el seguimiento de la trayectoria y el comportamiento de seguridad cuando la tecnología RTK sufre una degradación temporal. Para una comparación más amplia de estas tecnologías, consulta esta guía sobre Tecnologías de navegación para cortacéspedes robóticos.
Cobertura y conectividad
La cobertura de la estación base RTK depende de la ubicación y del enlace de datos
No existe un radio de cobertura de la estación base RTK único que se aplique a todos los robots cortacésped. La cobertura real depende de la ubicación de la estación base, el rendimiento de la antena, el método de comunicación, el terreno, los edificios y la vegetación.
En el caso de un jardín residencial, el problema práctico no suele ser el alcance máximo teórico. Los ángulos muertos que se forman en las esquinas de la casa, junto a las vallas, en las pendientes o junto a los árboles pueden ser mucho más importantes.
Por lo tanto, la evaluación del proyecto debería centrarse en la cobertura de la comunicación y la estabilidad del sistema RTK FIX en toda la superficie real de siega. Una afirmación destacada como “alcance RTK de X kilómetros” no debería interpretarse como la superficie de césped útil de la cortadora.
La cobertura de la red RTK depende tanto del servicio como de la conectividad
El RTK en red suele requerir dos cosas a la vez: la zona de trabajo debe encontrarse dentro de una región con cobertura del servicio RTK/CORSS, y el cortacésped debe disponer de una conexión de datos fiable, ya sea móvil, Wi-Fi u otra.
Las zonas urbanas y los mercados de infraestructuras consolidados suelen cumplir ambas condiciones. Las viviendas aisladas, las propiedades de montaña, los complejos vacacionales y los grandes jardines rurales requieren una validación por separado.
Para una marca de cortacéspedes robóticos que vende a nivel internacional, es más seguro elaborar una matriz de cobertura país por país o región por región. Hay que definir en qué lugares la red RTK puede ser la opción predeterminada, en cuáles sigue siendo necesaria una estación base RTK local y en cuáles el producto necesita una arquitectura dual o una estrategia de posicionamiento alternativa.
Ampliación y operaciones
La diferencia entre ambas arquitecturas se acentúa considerablemente cuando un proyecto pasa de 10 prototipos a 10 000 unidades de producción. Con una estación base RTK local, los recursos sobre el terreno se amplían. Con el RTK en red, se amplían las dependencias del servicio y de la plataforma.
Estación base RTK: más recursos in situ a medida que creces
La marca debe gestionar algo más que el propio cortacésped. Es posible que también tenga que gestionar el inventario de las estaciones base, el firmware, las piezas de recambio y las normas de instalación. El desplazamiento de una estación base, un problema de alimentación, una antena dañada o un fallo de comunicación local pueden dar lugar a una nueva solicitud de asistencia. Las ventas internacionales también pueden traer consigo diferencias entre mercados en materia de radiofrecuencia, certificación e instalación.
RTK en red: más fácil de estandarizar en todas las sedes
En mercados con redes RTK consolidadas, la vinculación de dispositivos, la autorización de cuentas, la activación de servicios, la supervisión de la conexión y la gestión del uso pueden gestionarse en mayor medida a través de plataformas de software. Esto resulta útil para proyectos comerciales de cortacéspedes robóticos en múltiples emplazamientos, flotas de alquiler, instalaciones a cargo de distribuidores y despliegues interregionales.
Pero el riesgo no desaparece. Se traslada del hardware in situ al proveedor del servicio RTK, a la red móvil, al sistema de autenticación y a la plataforma en la nube. A gran escala, el sistema debe estar diseñado para hacer frente a la pérdida de conexión, la reconexión automática, las alertas de estado, el cambio de servicio y la recuperación.
| Arquitectura | Problemas típicos de mantenimiento a gran escala |
|---|---|
| Estación base RTK | Desplazamiento o inclinación de la estación base, fallos en la alimentación o en la antena, cambios en la ubicación, problemas de comunicación locales, problemas con el firmware y con el emparejamiento |
| RTK en red | Cortes en la red móvil o en la conexión Wi-Fi, problemas con el proveedor de servicios, cuentas o certificados caducados, problemas con la suscripción, autenticación NTRIP, cambio de región y cambios en la interfaz |
| Ambos | Obstrucciones y trayectos múltiples del GNSS, problemas con el receptor, desajuste en la fusión de sensores y comportamiento del robot tras el deterioro de la calidad del posicionamiento |
Para una marca, el objetivo no es crear un sistema que nunca falle. El objetivo es facilitar el diagnóstico de los fallos y la recuperación tras ellos. El backend debería, como mínimo, proporcionar información sobre el estado del GNSS/RTK, la antigüedad de las correcciones, la conectividad de red, el estado de los sensores clave y los registros de errores. Los cortacéspedes robóticos comerciales también deberían admitir la agrupación en flotas, las alertas y el diagnóstico remoto.
De Altverse solución integral para cortacéspedes robóticos muestra cómo se pueden integrar el posicionamiento, la adaptación a señales débiles, las plataformas de software y las operaciones a distancia dentro de una misma arquitectura de sistema.
Comparación de costes: hardware de estación base frente a servicio RTK de red
Si nos fijamos únicamente en el coste de la lista de materiales (BOM), una estación base RTK parece un gasto de hardware puntual, mientras que el RTK en red parece un coste de servicio recurrente. Para los fabricantes de equipos originales (OEM), las marcas y los operadores, un indicador más útil es Coste total de propiedad (TCO).
| Coste total de propiedad (TCO) típico de una estación base RTK | Coste total de propiedad (TCO) típico de un sistema RTK en red |
|---|---|
|
|
No existe una respuesta universal a la pregunta de qué opción es más económica. En el caso de una propiedad fija de gran valor, con una larga vida útil y una conectividad de red limitada, una estación base RTK local puede resultar más rentable. En el caso de un gran número de usuarios residenciales distribuidos, redes de distribuidores o implementaciones comerciales interregionales, el ahorro en hardware, instalación, logística y servicios posventa que supone el RTK en red puede compensar el coste recurrente del servicio.
Un enfoque más adecuado consiste en elaborar un modelo de coste total de propiedad (TCO) para un periodo de entre 3 y 5 años, basándose en el mercado objetivo, el volumen de unidades, la vida útil, el coste de conectividad y el modelo de asistencia técnica. Se debe comparar el coste total desde la entrega hasta el retiro del servicio, y no solo el precio de una estación base o de un año de servicio RTK.
¿Qué arquitectura RTK se adapta mejor a las distintas aplicaciones de los robots cortacésped?
La decisión debe basarse en el escenario de implantación adecuado. No elijas primero una arquitectura RTK e intentes adaptar todos los mercados a ella. La tabla que figura a continuación puede utilizarse como herramienta de selección inicial para la planificación de productos y la evaluación de proyectos relacionados con los cortacéspedes robóticos.
| Situación típica | Normalmente, se adapta mejor | ¿Por qué? |
|---|---|---|
| Césped de una vivienda unifamiliar a cielo abierto | O bien | Compara la cobertura de la red RTK local, el precio objetivo del producto y la experiencia en la instalación |
| Zona residencial o rural aislada con cobertura móvil inestable | Estación base RTK | Reduce la dependencia continua de una conexión de Internet para la corrección, aunque sigue siendo necesaria una comunicación local fiable |
| Un gran número de usuarios particulares en varias ciudades | RTK en red | Reduce el hardware de las estaciones de referencia por vivienda y el trabajo de instalación cuando el servicio RTK regional está consolidado |
| Parques empresariales, hoteles y parques públicos | Evalúa primero el RTK en red | Más adecuado para múltiples dispositivos, múltiples emplazamientos y operaciones a distancia; las obstrucciones complejas del GNSS siguen requiriendo la fusión de sensores |
| Alquiler o asignación temporal | RTK en red | No es necesario volver a instalar ninguna estación base específica cuando se desplaza el cortacésped, siempre y cuando la nueva zona cuente con cobertura de servicio. |
| País o región sin red RTK disponible | Estación base RTK | Se requiere una fuente de corrección local |
| Amplia gama de productos OEM en varios países | Configurable / arquitectura dual | El grado de madurez de las redes RTK varía según el país, por lo que una arquitectura fija podría limitar la cobertura del mercado |
Tres preguntas para orientar la decisión
¿Cuenta la zona de interés con una cobertura RTK/CORS estable y apta para uso comercial?
De lo contrario, una estación base RTK local suele ser el punto de partida más práctico.
¿Puede la sede del cliente acoger la instalación de la estación base y su mantenimiento a largo plazo?
Si la facilidad de instalación es un requisito clave del producto, el RTK en red resulta más atractivo.
¿El proyecto se desarrolla en una única ubicación o en un gran número de ubicaciones repartidas por varios países?
Cuanto más dispersa sea la implantación, más importante resulta reducir los recursos sobre el terreno.
Cuándo tiene sentido una arquitectura RTK híbrida
En el caso de un robot cortacésped de un fabricante de equipo original (OEM) que se comercializa en varios países, ofrecer compatibilidad tanto con una estación base RTK local como con RTK en red en la misma plataforma de hardware puede resultar más flexible que imponer una única opción. Utiliza correcciones en red en mercados con servicios RTK consolidados. Activa una estación base local cuando la cobertura sea limitada. En zonas con obstáculos para la recepción de GNSS, la visión artificial, la IMU o el LiDAR pueden ayudar a mantener la continuidad del posicionamiento.
Si tu aplicación está pensada para céspedes comerciales de entre 1 y 5 acres, también se debe evaluar el posicionamiento junto con la capacidad de la batería, la plataforma del vehículo, la gestión remota y la programación de varias cortadoras. Consulta la guía de Altverse sobre cortacéspedes robóticos comerciales para superficies de entre 1 y 5 acres para ver un ejemplo de aplicación relacionado.
Lo que los fabricantes de cortacéspedes robóticos deberían comprobar antes de la producción en serie
El hecho de que un prototipo mantenga una solución RTK fija estable en un campo de pruebas al aire libre no garantiza que el producto final vaya a funcionar en diferentes países, redes y condiciones de césped. Antes de cerrar el diseño, el sistema RTK debe validarse como un sistema de posicionamiento completo, y no solo como una especificación del receptor GNSS.
- ¿Disponen los países y ciudades de destino de una cobertura estable de la red RTK/CORS que pueda utilizarse con fines comerciales?
- ¿Cómo es la cobertura móvil y de Wi-Fi en los jardines habituales? ¿Cuál es el comportamiento de seguridad del cortacésped cuando la conexión es débil o se pierde?
- Si el producto utiliza una estación base RTK local, ¿puede un cliente normal instalarla correctamente? Si no es así, ¿quién corre con los gastos de instalación y la asistencia posventa?
- ¿Puede el cortacésped seguir funcionando de forma segura cuando se pierde la señal RTK Fixed bajo los árboles, junto a edificios, cerca de vallas o en pasajes estrechos?
- Al cambiar el posicionamiento de «Fijo» a «Flotante» o a GNSS autónomo, ¿se ajustan automáticamente los márgenes de los límites virtuales, la velocidad y el comportamiento de la trayectoria?
- Si se interrumpe la conexión RTK en red, ¿ofrece el producto alertas, reconexión automática, un servicio de respaldo o una solución alternativa local?
- A gran escala, ¿necesitas una gestión centralizada de cuentas, autorización de dispositivos, gestión regional, supervisión del estado de los servicios y diagnóstico remoto?
- A lo largo de un ciclo de vida de entre 3 y 5 años, ¿qué arquitectura ofrece un mejor coste total de propiedad (TCO) en cuanto a hardware, instalación, conectividad, servicio y asistencia técnica?
- ¿Es necesario que una misma plataforma sea compatible tanto con una estación base RTK como con Network RTK para abarcar diferentes mercados?
- ¿Se han probado conjuntamente el receptor RTK, la antena GNSS, la IMU, el sistema de visión/LiDAR y el sistema de control de movimiento en céspedes reales, en lugar de solo como módulos independientes?
El objetivo de esta lista de comprobación es confirmar que la arquitectura de posicionamiento puede pasar de ser un “prototipo funcional” a un “producto listo para la producción, escalable y apto para su uso”. Si estás definiendo una plataforma completa de cortacésped, consulta el documento de Altverse titulado Soluciones OEM/ODM para cortacéspedes robóticos personalizados para conocer las opciones disponibles en materia de navegación, hardware, software, certificación y fabricación.
Conclusión
Tanto una estación base RTK como el RTK en red pueden proporcionar un posicionamiento con precisión centimétrica para los cortacéspedes robóticos, pero se adaptan a modelos de implementación diferentes. Una estación base RTK local suele ser más adecuada para emplazamientos fijos, zonas con conectividad limitada o mercados sin una cobertura fiable de RTK en red. El RTK en red reduce el hardware de la estación de referencia por parte del cliente y se adapta mejor a implementaciones en múltiples emplazamientos, a gran escala y entre regiones.
No elijas basándote únicamente en la precisión o el precio unitario. Evalúa la cobertura del servicio RTK, la conectividad de datos, la instalación in situ, las obstrucciones del GNSS, la recuperación ante fallos, la fusión de sensores y el coste total de propiedad (TCO) a un horizonte de 3 a 5 años. En el caso de productos que se comercializan en varios países o que se utilizan en entornos de césped complejos, una arquitectura configurable con múltiples fuentes de corrección, combinada con la fusión de múltiples sensores, suele ofrecer una mayor flexibilidad a largo plazo.
¿Estás valorando el uso de RTK o NRTK para un proyecto de cortacésped robótico?
Altverse ofrece apoyo a marcas, fabricantes de equipos de entretenimiento en el hogar (OPE) y equipos de robótica mediante soluciones RTK/NRTK, fusión multisensor, plataformas completas de cortacéspedes robóticos, PCBA, desarrollo de aplicaciones, plataformas de gestión y desarrollo OEM/ODM.
Ponte en contacto con Altverse para evaluar tu proyecto de cortacésped robótico RTK →
Preguntas frecuentes
¿Qué es mejor para un robot cortacésped: una estación base RTK o un sistema RTK en red?
No hay una respuesta universal. Una estación base RTK local suele ser la opción más adecuada para implantaciones fijas y a pequeña escala, o para zonas con cobertura de red limitada. El RTK en red suele resultar más conveniente para implantaciones en múltiples emplazamientos y a gran escala, siempre que se disponga de una cobertura RTK fiable. La decisión final debe tener en cuenta la cobertura, la conectividad, la instalación, el mantenimiento y el coste total de propiedad (TCO).
¿Es el RTK en red más preciso que una estación base RTK?
No necesariamente. Si la visibilidad de los satélites, la calidad de las correcciones y las condiciones de comunicación son buenas, ambos sistemas pueden ofrecer un posicionamiento con una precisión de centímetros. La estabilidad en la práctica depende más del entorno GNSS, el rendimiento del receptor, la latencia de los datos y los algoritmos de posicionamiento que del hecho de que las correcciones procedan de una estación base local o de una red.
¿Puede un robot cortacésped lograr un posicionamiento con una precisión de centímetros sin disponer de su propia estación base RTK?
Sí. Si en la zona hay un servicio RTK/CORS disponible y el cortacésped puede recibir datos de corrección de forma fiable, no es necesario instalar una estación de referencia RTK específica junto al césped.
¿Qué ocurre si Network RTK pierde la conexión a Internet?
Depende de la arquitectura del producto. El RTK en red suele requerir una conexión de datos continua para recibir correcciones. Si se pierde la conexión, el cortacésped puede pasar del modo RTK fijo al modo flotante o a otro estado de posicionamiento. Los sistemas más avanzados pueden combinar una IMU, visión artificial, odometría o LiDAR con estrategias como la reducción de la velocidad, la pausa o el retorno seguro.
¿Qué cubre un área mayor: una estación base RTK o una red RTK?
El alcance teórico por sí solo no basta para responder a esta pregunta. La cobertura RTK local depende de la ubicación de las estaciones base, del enlace de comunicación y del entorno del lugar. El RTK en red depende tanto de la cobertura del servicio RTK como de la conectividad móvil o a Internet. En el caso de un robot cortacésped, lo importante es saber si se dispone de un posicionamiento RTK estable en toda la zona real de corte.
¿Es el RTK en red siempre más barato que utilizar una estación base RTK?
No. Una estación base RTK local conlleva mayores costes de hardware, instalación, logística y posventa. El RTK en red puede suponer costes recurrentes de servicio, conectividad y funcionamiento de la plataforma. Un despliegue fijo de pequeñas dimensiones puede favorecer el uso de una estación base local, mientras que un despliegue distribuido a gran escala puede resultar más económico en términos generales con el RTK en red.
¿Puede un robot cortacésped admitir tanto una estación base RTK como RTK en red?
Sí. En el caso de productos que se comercializan en distintos países o entornos de césped, la compatibilidad tanto con el RTK local como con el RTK en red puede ofrecer una mayor flexibilidad. El RTK en red puede utilizarse en mercados con servicios ya consolidados, mientras que una estación base local puede dar cobertura a regiones remotas o sin cobertura.
Convierta la visión de su robot cortacésped en realidad
A medida OEM/ODM fabricación - PCBA, y logística de un solo socio.
- Rapidez desde el diseño hasta la entrega
- Marcas de todo el mundo confían en nosotros
- Revisión gratuita de DFM antes de comprometerse
- Ingeniero especializado en 24 horas
Especialista en robótica en Altverse, con más de 8 años de experiencia en cortacéspedes robóticos, abastecimiento de marca blanca, proyectos OEM/ODM y automatización inteligente para exteriores. Ayuda a los compradores internacionales a evaluar a los proveedores, comparar opciones de personalización y comprender los procesos de control de calidad, las certificaciones y la asistencia posventa.