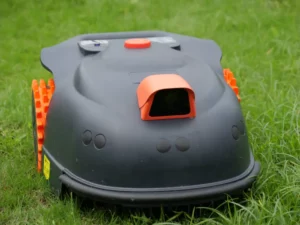


No caso dos cortadores de relva robóticos que dependem de posicionamento GNSS de alta precisão, tanto uma estação base RTK como o Network RTK podem proporcionar uma precisão ao nível do centímetro. No entanto, diferem significativamente em termos de implementação, dependência da rede, manutenção e escalabilidade.
Em termos simples, uma estação base RTK proporciona-lhe um maior controlo local e funciona bem em ambientes fixos. O RTK em rede reduz a necessidade de equipamento de estação de referência no local e facilita a implementação em vários locais, desde que a área alvo disponha de uma cobertura de serviço RTK fiável e de conectividade de dados.
Portanto, a verdadeira questão não é apenas saber quantos centímetros de precisão cada sistema consegue atingir. É também necessário comparar a instalação, a fiabilidade do posicionamento, a cobertura, as comunicações, a escalabilidade, a manutenção e o custo total de propriedade. As secções que se seguem seguem o mesmo processo de decisão que as equipas de produto utilizam em projetos reais de cortadores de relva robóticos.

Qual é a diferença entre uma estação base RTK e o RTK em rede?
Ambos os sistemas têm o mesmo objetivo: fornecer dados de correção GNSS em tempo real ao cortador de relva robótico, para que o posicionamento por satélite padrão possa atingir uma precisão ao nível do centímetro. Isto permite a definição de limites virtuais, percursos de corte sistemáticos, gestão multizona e regresso automático à base de carregamento.
A principal diferença é simples: de onde provêm os dados de correção e quem é responsável pela infraestrutura das estações de referência.
Estação base RTK local: uma fonte de correção no local
Uma configuração RTK tradicional inclui normalmente uma estação base fixa e um recetor móvel instalado no cortador de relva. A estação base recebe sinais de satélite numa posição conhecida, gera dados de correção e envia essas correções para o robô através de rádio, de uma rede local ou de outro canal de comunicação.
Isto significa que as instalações do cliente têm mais um dispositivo de posicionamento, para além do cortador de relva e da estação de carregamento. Esse dispositivo necessita de um local adequado, de uma montagem estável, de alimentação elétrica e de manutenção. A vantagem é que a estação de referência fica próxima da área de corte e que o fabricante tem mais controlo sobre o hardware e a ligação de comunicação. A desvantagem é que cada novo local pode implicar mais trabalho de instalação, logística e assistência pós-venda.
RTK em rede: correções provenientes de uma rede de estações de referência
O RTK em rede, frequentemente abreviado para NRTK, utiliza uma rede CORS ou uma rede comercial de estações de referência RTK para gerar dados de correção. O cortador de relva robótico recebe normalmente essas correções através de dados móveis ou Wi-Fi. O NTRIP é um dos métodos de transmissão via Internet mais comuns. Dependendo do prestador de serviços, o sistema pode utilizar um modelo de estação mais próxima, VRS (Estação de Referência Virtual) ou outro método de correção em rede.
O RTK em rede não significa “sem estações de base”. Significa que não é necessário instalar a sua própria estação de referência junto ao jardim de cada cliente. A rede de referência é construída e mantida por um fornecedor público ou comercial. Isto reduz o equipamento no local, mas aumenta a dependência da cobertura do serviço RTK, da conectividade da rede, da autenticação e da disponibilidade do serviço a longo prazo.
Se quiser uma explicação mais aprofundada sobre o princípio do posicionamento, consulte Como funciona a navegação RTK nos cortadores de relva robóticos.
Estação Base RTK vs. RTK em Rede: Principais Diferenças
| Fator de comparação | Estação de base RTK | RTK em rede |
|---|---|---|
| Fonte da correção | Estação base fixa local nas instalações do cliente | Rede regional de estações de referência CORS/RTK |
| Hardware adicional no local | Normalmente, requer uma estação base, acessórios de montagem e alimentação elétrica | Normalmente, não é necessária nenhuma estação de referência do lado do cliente |
| Configuração inicial | Localização, montagem, alimentação e configuração das comunicações da estação base | Ligação à rede, configuração da conta e acesso ao serviço RTK |
| Dependência da Internet | Nem sempre; depende da arquitetura de comunicações local | Normalmente, depende da rede móvel, do Wi-Fi ou de outra ligação de dados IP |
| Precisão de posicionamento | Precisão ao nível do centímetro em condições adequadas | Também ao nível do centímetro, em condições adequadas |
| Obstrução do GNSS | O cortador de relva continua a ser afetado por árvores, muros e edifícios | Não elimina a obstrução do GNSS no cortador de relva |
| Limites da cobertura | Localização da estação base, ligação de comunicação e condições do local | A sobreposição entre a cobertura do serviço RTK e a cobertura da rede de dados |
| Escalabilidade | Um maior número de instalações independentes implica, normalmente, um maior número de ativos no terreno | Mais fácil de replicar em vários locais nas regiões suportadas |
| Foco na manutenção | Localização da estação base, potência, hardware e comunicação local | Ligação à rede, estado do serviço, autenticação e operações da plataforma |
| Estrutura de custos | Custos mais evidentes com o equipamento, a instalação e a manutenção no terreno | Custos mais visíveis com serviços recorrentes, conectividade e plataformas |
A conclusão mais importante não é saber qual das arquiteturas é mais avançada. É sim onde cada arquitetura determina a complexidade do sistema. Uma estação base RTK aumenta a complexidade do equipamento de campo e da instalação. O RTK em rede transfere essa complexidade para a conectividade, a cobertura do serviço e as operações da plataforma.
Instalação e implementação
No caso dos cortadores de relva robóticos destinados ao consumidor, a complexidade da configuração afeta a experiência de primeira utilização, o volume de assistência ao cliente e o risco de devolução. No que diz respeito aos projetos de cortadores robóticos B2B, o tempo de instalação afeta diretamente a velocidade de implementação e a repetibilidade. É por isso que a questão de quem instala e mantém a infraestrutura RTK deve ser resolvida durante a definição do produto, e não após o lançamento.
Com uma estação base RTK
Uma estação base RTK local necessita de um ponto de fixação estável com boa visibilidade do céu. A instalação deve também ter em conta a alimentação elétrica, a altura de montagem, a cobertura de comunicação e o risco de a estação base vir a ser deslocada posteriormente.
Os beirais do telhado, a copa das árvores, as paredes, um fornecimento de energia deficiente ou uma alteração na posição de montagem podem transformar um simples passo da instalação num problema de pós-venda. Num único local, estes podem parecer pormenores insignificantes. No entanto, quando se trata de centenas ou milhares de instalações de clientes, podem traduzir-se em custos com formação, assistência remota, retrabalho, peças sobressalentes e até mesmo assistência no local.
Com RTK em rede
O Network RTK elimina a necessidade de escolher, montar e ligar uma estação de referência do lado do cliente. Isto pode reduzir o tempo de configuração e facilitar a padronização do produto para vendas por comércio eletrónico, redes de revendedores e implementações em vários locais.
No entanto, o Network RTK não significa que não seja necessária qualquer configuração. O robô continua a necessitar de uma ligação de dados fiável. O sistema deve gerir a autenticação da conta, o acesso à fonte de correção, a reconexão, as interrupções do serviço e a mudança de região. Se o cortador de relva utilizar conectividade móvel, a equipa de produto também precisa de ter em conta o suporte a SIM ou eSIM, o roaming, os planos de dados e a compatibilidade com as operadoras em diferentes países.
Conclusão sobre a implementação: A complexidade das estações base RTK reside principalmente no local. O RTK em rede transfere grande parte dessa complexidade para a conectividade, as contas e as operações de serviço.
Para ver um exemplo de uma arquitetura de produto que combina RTK/NRTK com perceção visual, consulte o Robô cortador de relva RTK Vision sem fio perimetral.
Precisão e fiabilidade do posicionamento
Não necessariamente. Quando a visibilidade do satélite, a qualidade da correção, a latência de comunicação e o desempenho do recetor são todos adequados, ambas as arquiteturas podem proporcionar um posicionamento com precisão ao nível do centímetro. No caso de um cortador de relva robótico, a estabilidade dos limites virtuais e o seguimento repetível do percurso dependem de toda a cadeia de posicionamento: sinais GNSS, dados de correção, comunicações e algoritmos de localização.
Estação base local: linha de base curta e maior controlo local
Uma estação base local encontra-se normalmente perto do cortador de relva. Uma linha de base mais curta é vantajosa para o posicionamento RTK convencional. O fabricante também pode controlar o hardware da estação base, a antena, o formato dos dados e o método de comunicação. Este controlo de ponta a ponta pode revelar-se valioso numa propriedade fixa.
No entanto, uma estação base mais próxima não significa automaticamente um posicionamento mais estável. Se a estação estiver localizada perto de edifícios, árvores ou outras fontes de multipath, ou se se deslocar após a instalação, a qualidade da correção pode ser afetada. Uma estação base local mal instalada pode apresentar um desempenho inferior ao de um serviço RTK em rede maduro e bem monitorizado.
RTK em rede: serviço padronizado, maior dependência da conectividade
Um serviço RTK em rede maduro utiliza normalmente várias estações de referência e um modelo de rede para fornecer correções ao rover. Isto evita instalações inconsistentes de estações base por parte dos clientes e facilita a implementação padronizada em várias cidades ou regiões.
No entanto, um fabricante não deve limitar-se a confirmar que “o serviço RTK está disponível neste país”. O sistema deve ser testado nas cidades-alvo e em ambientes reais. Os indicadores-chave incluem a taxa de fixação RTK, o tempo até à primeira fixação, o tempo de reconvergência após a perda de sinal, a idade da correção e o comportamento em condições de rede fraca.
O RTK em rede não elimina a obstrução do GNSS
O RTK em rede altera a fonte dos dados de correção. Não melhora a visibilidade dos satélites por parte do cortador de relva. A copa densa das árvores, muros altos, cantos de edifícios e estruturas metálicas nas proximidades podem continuar a causar obstruções e multipath. Nestas condições, a solução RTK pode passar do estado «Fixed» para «Float» ou para outro estado de posicionamento.
É por isso que a navegação fiável dos cortadores de relva robóticos combina frequentemente o RTK com uma IMU, odometria das rodas, visão ou LiDAR. Estes sensores podem ajudar a manter o posicionamento local, o acompanhamento do percurso e o comportamento de segurança quando o RTK sofre uma degradação temporária. Para uma comparação mais abrangente destas tecnologias, consulte este guia sobre tecnologias de navegação para cortadores de relva robóticos.
Cobertura e conectividade
A cobertura da estação base RTK depende do local e da ligação de dados
Não existe um raio de cobertura único para as estações base RTK que se aplique a todos os cortadores de relva robóticos. A cobertura real depende da localização da estação base, do desempenho da antena, do método de comunicação, do terreno, dos edifícios e da vegetação.
No caso de um relvado residencial, a questão prática nem sempre é o alcance máximo teórico. Os ângulos mortos em torno dos cantos da casa, das cercas, dos declives ou das árvores podem ter muito mais importância.
A avaliação do projeto deve, por conseguinte, centrar-se na cobertura de comunicação e na estabilidade do RTK FIX em toda a área de corte efetiva. Uma afirmação de destaque como “alcance RTK de X quilómetros” não deve ser interpretada como a área de relvado utilizável pelo cortador de relva.
A cobertura da rede RTK depende tanto do serviço como da conectividade
O RTK em rede requer normalmente duas condições simultâneas: a área alvo deve estar dentro de uma região coberta pelo serviço RTK/CORSS e o cortador de relva deve dispor de uma ligação de dados fiável, seja por rede móvel, Wi-Fi ou outra.
As zonas urbanas e os mercados de infraestruturas já consolidados têm mais probabilidades de cumprir ambas as condições. As habitações remotas, as propriedades nas montanhas, os locais de férias e os grandes relvados rurais requerem uma validação separada.
Para uma marca de cortadores de relva robóticos que vende a nível internacional, é mais seguro criar uma matriz de cobertura país a país ou região a região. Defina onde a Rede RTK pode ser a opção predefinida, onde ainda é necessária uma estação base RTK local e onde o produto necessita de uma arquitetura dupla ou de uma estratégia de posicionamento de reserva.
Expansão e Operações
A diferença entre as duas arquiteturas torna-se muito mais acentuada quando um projeto passa de 10 protótipos para 10 000 unidades de produção. Com uma estação base RTK local, os recursos no terreno aumentam proporcionalmente. Com o RTK em rede, as dependências do serviço e da plataforma aumentam proporcionalmente.
Estação base RTK: mais recursos no local à medida que a sua empresa cresce
A marca tem de gerir mais do que apenas o cortador de relva em si. Pode também ter de gerir o inventário das estações base, o firmware, as peças sobressalentes e as normas de instalação. A deslocação de uma estação base, um problema de alimentação, uma antena danificada ou uma falha de comunicação local podem dar origem a mais um pedido de assistência. As vendas internacionais podem também implicar diferenças em termos de radiofrequência, certificação e instalação entre os diferentes mercados.
RTK em rede: mais fácil de padronizar em diferentes locais
Em mercados com redes RTK maduras, a associação de dispositivos, a autorização de contas, a ativação de serviços, a monitorização da ligação e a gestão da utilização podem ser geridas, em maior medida, através de plataformas de software. Isto é útil para projetos comerciais de cortadores de relva robóticos em vários locais, frotas de aluguer, instalação por revendedores e implementação inter-regional.
Mas o risco não desaparece. Passa do hardware no local para o prestador de serviços RTK, a rede móvel, o sistema de autenticação e a plataforma na nuvem. Em grande escala, o sistema deve ser concebido para lidar com a perda de ligação, a reconexão automática, os alertas de estado, a comutação de serviços e a recuperação.
| Arquitetura | Problemas típicos de manutenção em grande escala |
|---|---|
| Estação de base RTK | Movimento ou inclinação da estação base, falha de alimentação ou da antena, alterações no local de instalação, problemas de comunicação locais, firmware e problemas de emparelhamento |
| RTK em rede | Interrupções na rede móvel ou Wi-Fi, problemas com o prestador de serviços, contas ou certificados caducados, problemas com a subscrição, autenticação NTRIP, mudança de região e alterações na interface |
| Ambos | Obstruções e multipath do GNSS, problemas com o recetor, incompatibilidade na fusão de sensores e comportamento do robô após a degradação da qualidade do posicionamento |
Para uma marca, o objetivo não é criar um sistema que nunca falhe. O objetivo é tornar as falhas fáceis de diagnosticar e de resolver. O backend deve, no mínimo, disponibilizar informações sobre o estado do GNSS/RTK, a idade da correção, a conectividade de rede, o estado dos sensores principais e os registos de erros. Os cortadores de relva robóticos comerciais devem também suportar o agrupamento de frotas, alertas e diagnóstico remoto.
Da Altverse solução completa para cortadores de relva robóticos mostra como o posicionamento, a adaptação a sinais fracos, as plataformas de software e as operações remotas podem ser considerados no âmbito da mesma arquitetura de sistema.
Comparação de custos: Hardware da estação base vs. Serviço RTK em rede
Se considerarmos apenas o custo da lista de materiais (BOM), uma estação base RTK parece ser uma despesa única de hardware, enquanto o RTK em rede parece ser um custo de serviço recorrente. Para os fabricantes de equipamento original (OEM), marcas e operadores, um indicador mais útil é Custo Total de Propriedade (TCO).
| Custo total de propriedade (TCO) típico de uma estação base RTK | Custo total de propriedade (TCO) típico de um sistema RTK em rede |
|---|---|
|
|
Não existe uma resposta universal para determinar qual a opção mais económica. No caso de um imóvel fixo, de elevado valor, com uma longa vida útil e conectividade de rede limitada, uma estação base RTK local pode revelar-se mais vantajosa do ponto de vista económico. No caso de um grande número de utilizadores residenciais distribuídos, redes de concessionários ou implementações comerciais inter-regionais, a poupança em termos de hardware, instalação, logística e assistência pós-venda proporcionada pelo Network RTK pode compensar o custo recorrente do serviço.
Uma abordagem mais adequada consiste em elaborar um modelo de custo total de propriedade (TCO) para um período de 3 a 5 anos, com base no mercado-alvo, no volume de unidades, na vida útil, no custo de conectividade e no modelo de assistência técnica. Compare o custo total, desde a entrega até à retirada de serviço, e não apenas o preço de uma estação base ou de um ano de serviço RTK.
Que arquitetura RTK é mais adequada para as diferentes aplicações dos cortadores de relva robóticos?
O cenário de implementação adequado deve orientar a decisão. Não se deve escolher primeiro uma arquitetura RTK e tentar forçar todos os mercados a adaptarem-se a ela. A tabela abaixo pode ser utilizada como uma primeira ferramenta de triagem para o planeamento de produtos e a avaliação de projetos relacionados com cortadores de relva robóticos.
| Cenário típico | Normalmente, é uma opção mais adequada | Porquê |
|---|---|---|
| Relvado de uma habitação unifamiliar a céu aberto | Ou | Compare a cobertura da rede RTK local, o preço-alvo do produto e a experiência de instalação |
| Local residencial ou rural remoto com cobertura de rede móvel instável | Estação de base RTK | Reduz a dependência contínua de uma ligação de correção à Internet, embora continue a exigir uma comunicação local fiável |
| Um grande número de utilizadores residenciais em várias cidades | RTK em rede | Reduz o equipamento da estação de referência por habitação e o trabalho de instalação quando o serviço RTK regional estiver bem estabelecido |
| Parques empresariais, hotéis e parques comunitários | Avalie primeiro o RTK em rede | Mais adequado para vários dispositivos, vários locais e operações remotas; em casos de obstrução complexa do GNSS, continua a ser necessária a fusão de sensores |
| Aluguer ou implantação temporária | RTK em rede | Não é necessário reinstalar nenhuma estação base dedicada quando o cortador de relva se desloca, desde que a nova área tenha cobertura de serviço |
| País ou região sem rede RTK utilizável | Estação de base RTK | É necessária uma fonte de correção local |
| Ampla gama de produtos OEM em vários países | Arquitetura configurável / dupla | O grau de maturidade das redes RTK varia consoante o país, pelo que uma arquitetura fixa pode limitar a cobertura do mercado |
Três perguntas para orientar a decisão
A região em questão dispõe de uma cobertura RTK / CORS estável e comercialmente utilizável?
Caso contrário, uma estação base RTK local é, normalmente, o ponto de partida mais prático.
O local do cliente permite a instalação de uma estação base e a sua manutenção a longo prazo?
Se a simplicidade da instalação for um requisito fundamental do produto, o Network RTK torna-se mais apelativo.
O projeto consiste num único local ou num grande número de locais distribuídos por vários países?
Quanto mais distribuída for a implantação, mais importante se torna reduzir os recursos no terreno.
Quando uma arquitetura RTK híbrida faz sentido
No caso de um cortador de relva robótico de um fabricante OEM vendido em vários países, suportar tanto uma estação base RTK local como o RTK em rede na mesma plataforma de hardware pode ser mais flexível do que impor uma única opção. Utilize correções em rede em mercados com serviços RTK bem desenvolvidos. Ative uma estação base local onde a cobertura for limitada. Em áreas com obstrução do GNSS, a visão, a IMU ou o LiDAR podem ajudar a manter a continuidade do posicionamento.
Se a sua aplicação-alvo incluir relvados comerciais com 1 a 5 acres, o posicionamento também deve ser avaliado em conjunto com a capacidade da bateria, a plataforma do veículo, a gestão remota e a programação de vários cortadores de relva. Consulte a Altverse’s cortadores de relva robóticos comerciais para áreas de 1 a 5 acres para ver um exemplo de aplicação relacionado.
O que os fabricantes de cortadores de relva robóticos devem verificar antes da produção em massa
Um protótipo que mantém uma solução RTK fixa estável num campo de testes aberto não garante que o produto final funcione em diferentes países, redes e condições de relvado. Antes do congelamento do projeto, o RTK deve ser validado como um sistema de posicionamento completo, e não apenas como uma especificação de um recetor GNSS.
- Os países e cidades-alvo dispõem de uma cobertura estável da rede RTK/CORS que possa ser utilizada comercialmente?
- Quais são as condições de rede móvel e Wi-Fi em relvados normais? Qual é o comportamento de contingência do cortador de relva em caso de conectividade fraca ou perdida?
- Se o produto utilizar uma estação base RTK local, será que um cliente comum consegue instalá-la corretamente? Caso contrário, quem paga a instalação e o apoio pós-venda?
- O cortador de relva pode continuar a funcionar em segurança quando se perde o sinal RTK Fixed debaixo de árvores, junto a edifícios, perto de vedações ou em passagens estreitas?
- Quando o posicionamento muda de «Fixed» para «Float» ou para GNSS autónomo, as margens dos limites virtuais, a velocidade e o comportamento do percurso ajustam-se automaticamente?
- Se a ligação RTK em rede for interrompida, o produto suporta alertas, reconexão automática, serviço de reserva ou um plano alternativo local?
- Em grande escala, necessita de gestão centralizada de contas, autorização de dispositivos, gestão regional, monitorização do estado dos serviços e diagnóstico remoto?
- Ao longo de um ciclo de vida de 3 a 5 anos, qual é a arquitetura que apresenta o melhor custo total de propriedade (TCO) em termos de hardware, instalação, conectividade, assistência técnica e suporte?
- A mesma plataforma tem de ser compatível tanto com uma estação base RTK como com o Network RTK para abranger diferentes mercados?
- O recetor RTK, a antena GNSS, a IMU, o sistema de visão/LiDAR e o sistema de controlo de movimento foram testados em conjunto em relvados reais, em vez de apenas como módulos separados?
O objetivo desta lista de verificação é confirmar que a arquitetura de posicionamento pode passar da fase de “protótipo funcional” para a de “produto pronto para produção, escalável e com capacidade de manutenção”. Se estiver a definir uma plataforma completa de cortadores de relva, consulte a Altverse’s Soluções OEM/ODM personalizadas para cortadores de relva robóticos para conhecer as opções disponíveis em termos de navegação, hardware, software, certificação e fabrico.
Conclusão
Tanto uma estação base RTK como o RTK em rede podem proporcionar um posicionamento com precisão ao nível do centímetro para cortadores de relva robóticos, mas adequam-se a modelos de implementação diferentes. Uma estação base RTK local é frequentemente mais adequada para locais fixos, áreas com conectividade limitada ou mercados sem cobertura fiável de RTK em rede. O RTK em rede reduz o hardware da estação de referência do lado do cliente e é mais adequado para implementações em vários locais, em grande escala e inter-regionais.
Não escolha apenas com base na precisão ou no preço unitário. Avalie a cobertura do serviço RTK, a conectividade de dados, a instalação no local, as obstruções ao GNSS, a recuperação em caso de falha, a fusão de sensores e o custo total de propriedade (TCO) para um período de 3 a 5 anos. No caso de produtos vendidos em vários países ou utilizados em ambientes complexos de relvados, uma arquitetura configurável com múltiplas fontes de correção, combinada com a fusão de múltiplos sensores, proporciona normalmente uma melhor flexibilidade a longo prazo.
Está a avaliar o RTK/NRTK para um projeto de cortador de relva robótico?
A Altverse apoia marcas, fabricantes de equipamentos operacionais (OPE) e equipas de robótica com RTK/NRTK, fusão multissensor, plataformas completas de cortadores de relva robóticos, PCBA, desenvolvimento de aplicações, plataformas de gestão e desenvolvimento OEM/ODM.
Contacte a Altverse para avaliar o seu projeto de cortador de relva robótico RTK →
Perguntas frequentes
O que é melhor para um cortador de relva robótico: uma estação base RTK ou RTK em rede?
Não existe uma resposta universal. Uma estação base RTK local é, muitas vezes, a melhor opção para implementações fixas e de menor escala ou para áreas com cobertura de rede limitada. O RTK em rede é, frequentemente, mais conveniente para implementações em vários locais e em grande escala, quando existe uma cobertura RTK fiável. A decisão final deve ter em conta a cobertura, a conectividade, a instalação, a manutenção e o custo total de propriedade (TCO).
A rede RTK é mais precisa do que uma estação base RTK?
Não necessariamente. Com boa visibilidade dos satélites, boa qualidade das correções e boas condições de comunicação, ambos podem proporcionar um posicionamento com precisão ao nível do centímetro. A estabilidade na prática depende mais do ambiente GNSS, do desempenho do recetor, da latência dos dados e dos algoritmos de posicionamento do que do facto de as correções provirem de uma estação base local ou de uma rede.
Um cortador de relva robótico consegue atingir um posicionamento com precisão ao nível do centímetro sem a sua própria estação base RTK?
Sim. Se a área dispuser de um serviço RTK/CORS em rede utilizável e o cortador de relva conseguir receber dados de correção de forma fiável, não é necessária uma estação de referência RTK dedicada junto ao relvado.
O que acontece se o RTK em rede perder a ligação à Internet?
Depende da arquitetura do produto. O RTK em rede requer normalmente uma ligação de dados contínua para receber correções. Se a ligação for perdida, o cortador de relva pode passar do modo RTK Fixo para o modo Flutuante ou para outro estado de posicionamento. Os sistemas mais avançados podem combinar IMU, visão, odometria ou LiDAR com estratégias como a redução da velocidade, a pausa ou o regresso seguro.
O que cobre uma área maior: uma estação base RTK ou o RTK em rede?
O alcance teórico, por si só, não é suficiente para responder a esta questão. A cobertura RTK local depende da localização das estações base, da ligação de comunicação e do ambiente do local. O RTK em rede depende tanto da cobertura do serviço RTK como da conectividade móvel ou à Internet. No caso de um cortador de relva robótico, o parâmetro importante é saber se existe um posicionamento RTK estável em toda a área real de corte.
A rede RTK é sempre mais barata do que utilizar uma estação base RTK?
Não. Uma estação base RTK local implica custos mais elevados em termos de equipamento visível, instalação, logística e assistência pós-venda. O RTK em rede pode acarretar custos recorrentes de serviço, conectividade e operação da plataforma. Uma implantação fixa de pequena dimensão pode favorecer uma estação base local, enquanto uma implantação distribuída de grande dimensão pode beneficiar de um custo global mais baixo com o RTK em rede.
Um cortador de relva robótico pode suportar simultaneamente uma estação base RTK e o RTK em rede?
Sim. No caso de produtos comercializados em diferentes países ou em diferentes tipos de relvados, a compatibilidade tanto com o RTK local como com o RTK em rede pode proporcionar maior flexibilidade. O RTK em rede pode ser utilizado em mercados de serviços já consolidados, enquanto uma estação base local pode dar cobertura a regiões remotas ou sem cobertura.
Transforme a sua visão de cortador de relva robótico em produção
Personalizado OEM/ODM fabrico - PCBA, montagem e logística de um parceiro.
- Rápida execução desde a conceção até à entrega
- A confiança das marcas em todo o mundo
- Análise gratuita do DFM antes de se comprometer
- Engenheiro dedicado em 24 horas
Especialista em robótica na Altverse, com mais de 8 anos de experiência em cortadores de relva robóticos, aquisição de produtos de marca branca, projetos OEM/ODM e automação inteligente para exteriores. Ajuda compradores de todo o mundo a avaliar fornecedores, comparar opções de personalização e compreender o controlo de qualidade, as certificações e o apoio pós-venda.