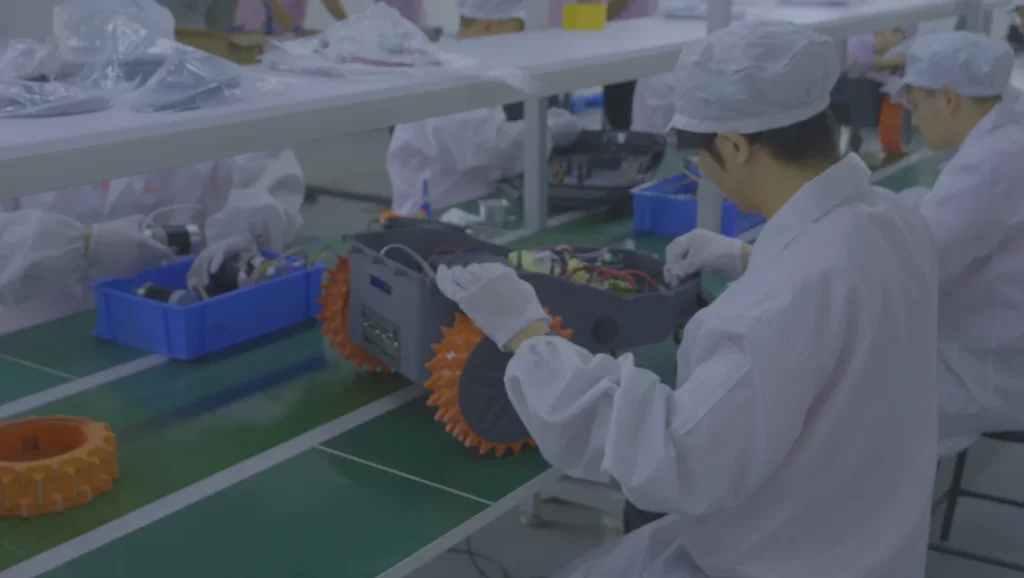
統合された研究開発と生産
エンド・ツー・エンドのビジネス・サポート
ブランド、販売代理店、および園芸・屋外機器(OPE)企業向けの、ワイヤレスRTK+ビジョン搭載芝刈り機プラットフォーム2機種。.

基地局RTK

ネットワークRTK
両方のRTKロボット芝刈り機プラットフォームに推奨される芝生面積。.
導入モデルとして、「ベースステーションRTK」または「ネットワークRTK」のいずれかを選択してください。.
試作品の評価、OEM/ODMの企画および生産認定。.
どちらのプラットフォームも、推奨される芝生エリアの範囲は同じです。購入の決定要因となるのは、補正ソース、マッピングのワークフロー、接続性、およびターゲット市場向けの導入モデルです。.
AN3000V · 基地局用RTK
ローカルRTK基準局とAIビジョン、IMUを組み合わせて、計画的な芝刈り、仮想境界の設定、およびネットワーク接続型芝生管理を実現するワイヤレスRTK芝刈り機。.
切断幅210 mm
高さ調整アプリ制御
コネクティビティBluetooth + 4G
刈り取り面積/充電150~200 m²
ローカルRTKアンテナ
仮想境界
GPSによる盗難追跡
マルチゾーン
導入概要
現地のRTK補正源を利用し、現場の基準機器を直接制御することを希望するプロジェクト向けです。.
AN3000VR · ネットワークRTK
NRTK補正、ビジョンセンシング、IMUを統合し、自動エッジ検出およびマッピング機能を備えた、ワイヤレスのネットワークRTK型芝刈り機。.
切断幅200 mm
マッピングのワークフロー自動エッジ検索
コネクティビティBluetooth + Wi-Fi + 4G
刈り取り面積/充電120~180 m²
自動エッジマッピング
バーチャル+実世界の立ち入り禁止区域
端までカット 50~100 mm
マルチゾーン
導入概要
サービス開始前に、Network RTKサービスの提供範囲と信頼性の高いデータ通信が確認できる市場向け。.
どちらのRTK芝刈り機プラットフォームも、デジタル芝生設定、計画的な芝刈り、およびネットワーク接続による制御を中核として構築されています。.
従来の境界線用ワイヤーの設置を必要とせずに、作業エリアをデジタルで定義します。.
純粋なランダム移動ではなく、構造化された経路実行を採用する。.
マップに登録された敷地内の個別の芝生エリアを管理します。.
RTK補正を、車載センサーによる環境認識および動作検知機能と組み合わせる。.
導入、製品のポジショニング、およびB2B市場への参入計画に影響を与える要因を比較する。.
決定要因
AN3000V
AN3000VR
RTK補正データ源
草刈りエリア付近にあるローカルRTK基準局
互換性のあるネットワークRTKサービスによる補正データ
マッピングおよび境界設定のワークフロー
仮想境界・仮想立ち入り禁止区域・計画ルート
自動エッジマッピング・仮想境界・仮想および物理的な立ち入り禁止区域
切断構成
210 mm · 30~60 mm · 7段階
200 mm・20/30/40/50/60 mm
高さ調整
アプリ制御
ボタンの調整
コネクティビティ
Bluetooth + 4G
Bluetooth + Wi-Fi + 4G
一般的な芝刈り範囲/充電回数
150~200 m²
120~180 m²
サンプル検証の重点
基地局の配置・補正の安定性・境界の再現性
NRTKのカバー範囲・データ接続・自動マッピングワークフロー
シェア: 推奨範囲:500~3,000 m² ・ スケジュール刈り込み ・ 視界障害物検知 ・ マルチゾーン管理 ・ 自動充電 ・ 50%対応の傾斜 ・ 59 dB ・ IPX5
基地局の配置計画、GNSSの可視性、およびローカルRTK基準機器を含むワークフローを策定する。.
NRTKのカバー範囲、データ接続状況、サービス状況、および自動マッピングの性能を検証する。.
調達審査、社内比較、およびサンプルの適格性評価のために、モデルごとの技術データをダウンロードしてください。.
AN3000V · 基地局用RTK
ナビゲーション、カッティングシステム、接続機能、安全性、および梱包に関する情報。.
AN3000VR · ネットワークRTK
NRTKのアーキテクチャ、マッピングワークフロー、切断システム、および接続に関する情報。.
B2Bプロジェクト情報
価格の目安、最小発注数量(MOQ)、カスタマイズ範囲、およびリードタイムの計画についてお問い合わせください。.
本番運用承認の前に、代表的な芝生エリアを用いて、RTKアーキテクチャ、ナビゲーション動作、接続性、およびサービスワークフローの検証を行う。.
01
補正情報の利用可能性、復旧時の挙動、および代表的なGNSS環境。.
02
仮想境界、立ち入り禁止区域、エッジでの挙動、および経路の繰り返し実行。.
03
ありふれた庭の物、狭い通路、そして複雑な配置。.
04
ターゲット市場における地形での走行性、旋回性、および刈り取り品質。.
05
セットアップ、マッピング、スケジューリング、ファームウェアのワークフロー、および接続の信頼性。.
06
充電状態への復帰動作、バッテリーの取り扱い手順、付属品、およびサービス要件。.
サンプルの承認後、芝刈り機プラットフォームを、貴社のブランドアイデンティティ、ソフトウェア要件、ターゲット市場、および生産計画に合わせて調整してください。.
ロゴ、製品の色使いの方向性、ラベル、取扱説明書、および市場向けパッケージ。.
RTKアーキテクチャ、承認済み機能、接続性、およびハードウェアの構成範囲。.
プロジェクトの範囲に合わせたアプリのプレゼンテーション、対応言語、およびソフトウェア要件。.
仕様の整合、文書化、品質管理、および生産計画。.
「サンプルファースト」のワークフローにより、プロダクトマネージャーや調達チームは、アーキテクチャの選定から、承認済みのOEM/ODM生産構成へとスムーズに移行することができます。.
ターゲット市場、RTKインフラ、見込み販売数量、および発売目標。.
RTKの安定性、ルート、境界、障害物、充電、およびアプリのワークフローをテストします。.
ハードウェア、ソフトウェア、ブランディング、パッケージング、およびサービスに関する要件を確認してください。.
パイロット検証と品質管理を完了した後、承認された構成をスケールアップする。.
基地局RTK、ネットワークRTK、およびOEM/ODM芝刈り機プロジェクトを比較検討しているブランド、販売代理店、調達チーム向けの回答。.
ターゲット市場、予想販売数量、およびご希望のRTK導入モデルをお知らせください。適切なサンプルや技術資料から始めましょう。.
プロジェクトについて教えてください