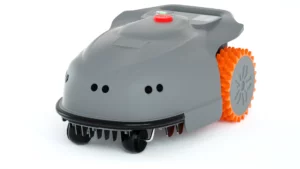


Não existe uma única tecnologia de navegação “ideal” para todos os jardins. O RTK ou o RTK em rede (nRTK) são frequentemente as opções mais adequadas para relvados amplos e abertos, com uma visão desimpedida do céu. Os jardins com árvores densas, muros altos, passagens estreitas ou obstruções significativas ao sinal GNSS beneficiam mais do LiDAR, do Visual SLAM ou da fusão multissensor. Se o cortador de relva tiver de reconhecer os limites do relvado e identificar objetos como brinquedos, mangueiras ou animais de estimação, a perceção baseada em câmaras torna-se especialmente importante. Para relvados pequenos e simples e orçamentos mais apertados, um fio delimitador ou um sistema básico baseado em visão pode continuar a ser a escolha mais prática.
Este guia explica como funcionam as principais tecnologias de navegação dos cortadores de relva robóticos — desde os fios de delimitação e o RTK até ao LiDAR, ao Visual SLAM, à odometria visual-inercial (VIO), à visão com IA e à fusão de sensores. Centra-se nas questões que os compradores, as equipas de produto e as marcas OEM/ODM precisam realmente de esclarecer: como é que cada sistema define limites, identifica a localização do cortador, lida com sinais fracos, evita obstáculos, mapeia o relvado e mantém uma cobertura eficiente.

Por que razão a navegação dos cortadores de relva robóticos é importante
O sistema de navegação de um cortador de relva robótico determina muito mais do que apenas a capacidade da máquina de se orientar no jardim. Influencia a estabilidade de um limite virtual, a regularidade e a repetibilidade do padrão de corte, a capacidade de localização sob árvores, a fiabilidade com que o cortador evita obstáculos, a forma como gere várias zonas e o nível de configuração que o proprietário tem de efetuar.
A navegação no exterior é também mais difícil do que a navegação de robôs em espaços interiores. As copas das árvores podem bloquear os sinais de satélite, os edifícios e as paredes podem criar multipath no GNSS, a luz solar e a sombra profunda podem alterar as condições da câmara, e grandes relvados abertos podem fornecer muito poucas características visuais ou geométricas para o SLAM. Os declives, a relva molhada e o solo macio também podem causar derrapagem das rodas, pelo que a rotação das rodas nem sempre corresponde ao movimento real.
É por isso que os cortadores de relva robóticos modernos já não se definem pela dicotomia “GPS vs. fio delimitador”. Os sistemas de navegação atuais combinam RTK, nRTK, LiDAR, Visual SLAM, visão com IA, IMUs e odometria das rodas de diferentes formas. Um sistema robusto integra a localização, o mapeamento, a perceção e o controlo de movimento, em vez de tratar cada sensor como uma funcionalidade independente.
A navegação é apenas uma parte de um contexto mais amplo tecnologias de cortadores de relva robóticos Conjunto de fatores: o controlo do veículo, a capacidade da bateria, o equipamento de corte, a tecnologia e o software — todos estes elementos contribuem para a experiência final de corte da relva. Este guia centra-se especificamente na navegação, no posicionamento e no mapeamento.
O que é que um sistema de navegação de um cortador de relva robótico tem de fazer?
Do ponto de vista do utilizador, o objetivo é simples: cortar toda a relva automaticamente, com o mínimo possível de intervenções ou correções. Para tal, um sistema de navegação tem de resolver, de forma contínua, pelo menos cinco problemas. A separação desses problemas também torna claro por que razão o RTK, o LiDAR e a visão computacional não são substitutos diretos, num relacionamento de um para um.
1. Definição dos limites: até onde é permitido que o cortador de relva vá?
O cortador de relva precisa, em primeiro lugar, de conhecer os limites do relvado, as zonas proibidas e quaisquer corredores entre as áreas a cortar. Os modelos tradicionais utilizam um fio perimetral enterrado. Os sistemas sem fios podem definir limites virtuais com coordenadas RTK, mapas LiDAR, reconhecimento visual ou um mapa criado a partir de vários sensores.
2. Localização: Onde está o cortador de relva robótico neste momento?
O cortador de relva deve estimar continuamente a sua posição no mapa do relvado. O RTK fornece uma coordenada global absoluta. O LiDAR SLAM e o Visual SLAM estimam a posição a partir de características do ambiente. As IMUs e a odometria das rodas fornecem informações de movimento a curto prazo entre referências externas mais sólidas.
3. Perceção: O que está à frente do cortador de relva?
Um posicionamento preciso não significa automaticamente uma boa capacidade de evitar obstáculos. O RTK pode indicar ao cortador de relva onde este se encontra, mas não consegue distinguir se o objeto à sua frente é uma árvore, um vaso de flores, um animal de estimação, um brinquedo ou uma mangueira de jardim. A perceção do ambiente provém normalmente de câmaras, LiDAR, sensores ToF, sensores ultrassónicos ou uma combinação destes.
4. Estimativa do deslocamento: qual foi, na realidade, a distância percorrida pelo cortador de relva?
As inclinações, a relva molhada e a derrapagem das rodas podem fazer com que a distância indicada pelo codificador difira do deslocamento real. Uma IMU, um giroscópio, codificadores de roda e odometria ajudam a estimar o rumo, a atitude e o movimento, para que o software possa manter uma trajetória mais contínua.
5. Planeamento do percurso: para onde deve o cortador de relva ir a seguir?
Assim que o sistema dispuser de um limite, de uma estimativa de posição e de informações ambientais, poderá planear padrões sistemáticos em linhas, em faixas ou em ziguezague, corte de bordas, tarefas multizona, desvios para evitar zonas proibidas e o comportamento de regresso automático à base de carregamento.
Mapeamento autónomo para cortadores de relva robóticos integra limites, localização, obstáculos e o progresso da tarefa num único modelo prático do pátio. Esse mapa serve então de base para o planeamento de percursos, a lógica de retomada após recarga e a gestão multizona.
As diferentes tecnologias de navegação resolvem diferentes vertentes do problema
Colocar todas as tecnologias numa única lista do tipo “qual é a melhor?” pode induzir em erro. Uma forma melhor de compreender o sistema é identificar a camada a que cada tecnologia se destina principalmente. Os produtos reais combinam frequentemente tecnologias de várias camadas.
| Camada de navegação | Tecnologias típicas | Questão central |
|---|---|---|
| Posicionamento absoluto | RTK / nRTK | Onde é que me encontro no mapa completo do relvado? |
| Localização relativa e mapeamento | LiDAR SLAM / Vonual SLAM / VIO | Como é que me movi em relação ao ambiente? |
| Perceção ambiental | Visão artificial / LiDAR / ToF | O que é que tenho à minha frente e será que consigo passar? |
| Estimativa de movimento | IMU / odometria das rodas | Até que ponto é que me desloquei ou virei, afinal? |
| Restrições de área | Fio de delimitação / delimitação virtual | Onde posso cortar a relva e onde não devo fazê-lo? |
| Fusão de sistemas | RTK + visão + LiDAR + IMU | O que acontece quando um sensor deixa de ser fiável? |
Comparação das tecnologias de navegação dos cortadores de relva robóticos
A tabela abaixo apresenta uma comparação geral de sete abordagens comuns de navegação. O custo é relativo: o custo real do sistema depende também da qualidade dos sensores, da plataforma de computação, da maturidade do software, da calibração, dos testes, da certificação, dos serviços na nuvem ou de correção e do posicionamento global do produto.
| Abordagem de navegação | Principais pontos fortes | Principais limitações | Mais adequado para | Custo relativo |
|---|---|---|---|---|
| Fusão multi-sensor | Combina RTK, visão/LiDAR, IMU e odometria para garantir a máxima resiliência em condições variáveis. | Maior complexidade do sistema; mais capacidade de computação, potência, sincronização, calibração, testes e gestão do estado do software. | Jardins complexos, residências de luxo, terrenos de grandes dimensões e utilização profissional. | Elevado |
| LiDAR | Medição de distâncias precisa, funciona sem luz visível, ideal para mapeamento local e deteção espacial de obstáculos. | A chuva, o nevoeiro, o pó, as gotículas e a vegetação podem aumentar o ruído; os relvados muito abertos podem ainda assim necessitar de outra referência de posicionamento. | Jardins com muitas árvores, muitas paredes, pouca luz ou de configuração geométrica complexa. | Elevado |
| RTK / nRTK | Posicionamento absoluto com precisão ao nível do centímetro em condições adequadas; ideal para percursos sistemáticos, corte em várias zonas e cobertura de grandes áreas. | Depende da visibilidade do satélite; o desempenho diminui sob copas de árvores, beirais e perto de paredes altas; não identifica obstáculos por si só. | Relvados amplos, a céu aberto e com várias zonas. | Médio-alto |
| SLAM visual | Permite a configuração e o mapeamento sem fios, sem necessidade de uma estação base RTK local; as câmaras também conseguem reconhecer relvados e obstáculos. | Devido a fatores como o brilho, as sombras, as condições meteorológicas, o estado das lentes e a textura repetitiva do relvado, as restrições absolutas em grandes relvados abertos podem ser menos rigorosas do que no RTK. | Jardins de pequena a média dimensão com características visuais interessantes e que privilegiam uma instalação simples. | Médio-alto |
| Odometria visual-inercial (VIO) | Estimativa contínua do movimento sem recurso a satélites; permite a realização de cortes sistemáticos quando integrada com mapas e planeamento. | O desvio acumula-se ao longo do tempo; inclinações, derrapagem das rodas e características visuais pouco nítidas podem reduzir a precisão se não forem corrigidas periodicamente. | Relvados de pequena a média dimensão e como apoio à localização no interior de sistemas de fusão. | Médio |
| Navegação aleatória baseada na visão | Simples, de baixo custo e pode funcionar sem fios; a câmara consegue detetar os limites básicos do relvado e os obstáculos. | Sem uma posição global estável, é mais provável que se verifiquem cortes repetidos e que fiquem zonas por cortar. | Relvados pequenos e regulares e produtos sem fios para principiantes. | Baixo |
| Fio de delimitação | Maduro, económico e fiável para a contenção de áreas; independente da visibilidade dos satélites e, na sua maioria, independente da iluminação. | A instalação e a manutenção exigem muito trabalho; o fio define limites, mas não permite o posicionamento global nem um planeamento eficiente do percurso. | Relvados pequenos, com disposição fixa e com restrições orçamentais. | Baixo |
Princípio de seleção: Comece pela condição do jardim que tem maior probabilidade de causar uma avaria no cortador de relva. Opte pelo RTK para relvados amplos e abertos, pelo LiDAR/Visual SLAM/fusão para jardins com muitas árvores ou paredes, pela visão com IA quando o reconhecimento de objetos for importante e por sistemas mais simples quando o relvado for pequeno, regular e o orçamento for limitado.
Como evoluiu a navegação dos cortadores de relva robóticos
A evolução da navegação dos cortadores de relva robóticos pode ser compreendida em três etapas: em primeiro lugar, manter o cortador dentro do relvado; em segundo lugar, saber onde se encontra; em terceiro lugar, compreender o jardim suficientemente bem para planear e adaptar-se. Essas etapas correspondem à definição de limites, à localização precisa e à compreensão do ambiente.
Fase 1: Fio delimitador + Navegação aleatória
Os primeiros cortadores de relva robóticos utilizavam um fio perimetral para delimitar a área de trabalho. Quando o cortador detetava o fio, virava e continuava noutra direção. Muitos modelos não sabiam a sua posição exata no relvado, pelo que dependiam de movimentos aleatórios para ir cobrindo a área ao longo do tempo.
Esta abordagem é simples e fiável, mas quanto maior for o relvado, mais evidentes podem tornar-se os problemas de sobreposição e de áreas não cortadas. Resolve a questão de “não deixar o relvado por cortar”, mas não a de “como cortar todo o relvado de forma eficiente?”
Fase 2: Corte sistemático + localização precisa
À medida que a tecnologia RTK, a odometria e algoritmos de mapeamento mais avançados foram sendo incorporados nos cortadores de relva robóticos, o corte sistemático tornou-se viável. O cortador de relva podia registar as áreas já cortadas, definir a próxima passagem paralela e retomar um trabalho inacabado após a recarga.
Para os utilizadores, a mudança visível foi evidente: o corte passou de um percurso aleatório para fileiras organizadas. Isso é especialmente importante em relvados maiores, onde a eficiência do percurso tem um grande impacto no tempo necessário para cobrir toda a área.
Fase 3: Limites virtuais + SLAM + fusão de sensores
O próximo passo não consiste em substituir todos os outros sensores por um único sensor. Trata-se de um sistema que seleciona a fonte de informação mais fiável para o ambiente atual. O RTK pode fornecer coordenadas globais, o LiDAR ou as câmaras podem manter um mapa local e a perceção do ambiente, e a IMU, juntamente com a odometria das rodas, pode colmatar pequenas lacunas.
Os sistemas mais avançados também gerem o nível de confiança da localização. Se a qualidade do RTK diminuir, o software pode reduzir o peso atribuído a esse dado. Se uma câmara for afetada por contraluz, outros sensores podem assumir uma maior parte da carga de navegação. Quando se restabelece uma referência global fiável, o sistema pode corrigir o desvio acumulado.
A transição dos cabos subterrâneos para um mapa digital é a principal mudança subjacente a navegação de cortadores de relva robóticos sem fios. Os limites passam a ser definidos por software e podem ser ajustados através do posicionamento, da perceção e do mapeamento, em vez de se ter de mover fisicamente um cabo.
Explicação das 7 principais tecnologias de navegação dos robôs cortadores de relva
A melhor forma de compreender as sete abordagens abaixo é colocando quatro perguntas: como funciona a tecnologia, em que é que ela se destaca, onde é que apresenta falhas e que tipo de relvado beneficia mais com ela? As comparações individuais mais aprofundadas podem ser apresentadas em subpáginas dedicadas, para que este guia principal continue a ser útil sem entrar em concorrência com todos os artigos de apoio.
1. Navegação de um cortador de relva robótico com fusão multissensor
A fusão multissensor não é um único sensor. Trata-se de uma arquitetura de sistema que combina fontes de dados complementares. Uma configuração comum é RTK + visão + IMU + odometria das rodas; plataformas residenciais ou comerciais de gama alta podem incluir LiDAR, radar ou ToF.
A maior vantagem é a resiliência. Em áreas abertas, o RTK consegue fornecer uma posição global estável. Sob as árvores, a visão ou o LiDAR podem ajudar a manter a localização e a estrutura do mapa. Durante uma breve perda de referências externas, a IMU e a odometria conseguem manter a estimativa de movimento contínua. Quando o cortador de relva recupera uma referência mais forte, o sistema consegue corrigir o desvio.
A contrapartida é a complexidade. Cada sensor adicional acarreta uma carga computacional, consumo de energia, sincronização de registos temporais, calibração, validação e gestão de situações de falha. Um sistema de fusão robusto não é aquele que possui a lista de sensores mais extensa; é aquele que dispõe de regras claras para a degradação, a substituição e a recuperação.
Um Robô cortador de relva RTK Vision É um exemplo comum desta arquitetura: o RTK encarrega-se do posicionamento global, enquanto a câmara proporciona a deteção dos limites do relvado, o reconhecimento de obstáculos e informações ambientais adicionais.
2. Navegação de cortadores de relva robóticos com LiDAR
O LiDAR mede a distância até aos objetos circundantes através da emissão de luz laser e da medição do tempo de retorno do feixe. Em combinação com o SLAM, consegue utilizar troncos de árvores, paredes, vedações e contornos de edifícios para criar um mapa local, ao mesmo tempo que estima a posição do cortador de relva nesse mapa.
Uma das principais vantagens é que o LiDAR não depende da luz visível da mesma forma que uma câmara normal. A noite, a sombra profunda e as variações de luminosidade têm menos impacto na medição por laser, o que torna o LiDAR útil em pátios com estruturas complexas, passagens estreitas e áreas com muitos obstáculos fixos.
O LiDAR continua a ter limitações ambientais. A chuva, o nevoeiro, o pó, as gotículas de água e a vegetação baixa podem causar ruído, e alguns sensores podem perder o desempenho em termos de relação sinal-ruído sob luz solar direta extrema. Num relvado muito grande e aberto, com poucas características geométricas estáveis, o LiDAR também pode beneficiar de restrições RTK, de visão ou inerciais.
É por isso que RTK vs. LiDAR para cortadores de relva robóticos Não se trata, na verdade, de saber qual dos sensores é universalmente melhor. O RTK é mais eficaz no posicionamento absoluto global; o LiDAR é mais eficaz na geometria local, na medição de distâncias e no SLAM.
3. Navegação de cortadores de relva robóticos com RTK e nRTK
O RTK (Real-Time Kinematic) adiciona dados de correção em tempo real ao posicionamento GNSS. Com visibilidade adequada dos satélites, um design de antena adequado e boa qualidade de correção, o RTK consegue fornecer resultados de posicionamento com precisão ao nível do centímetro, razão pela qual é amplamente utilizado para delimitações virtuais e percursos de corte repetíveis.
O RTK é especialmente eficaz em relvados amplos e abertos. Uma coordenada global estável permite que o cortador de relva efetue passagens paralelas, crie padrões em riscas ou em ziguezague, programe várias zonas e retome um trabalho incompleto após o carregamento. Quanto maior for o relvado, mais vantajosa se torna a cobertura sistemática em comparação com a navegação aleatória.
A principal limitação é o ambiente de satélite. A densa copa das árvores, os beirais dos telhados, as paredes altas e os edifícios próximos podem reduzir a visibilidade do satélite e criar erros de multipath. Além disso, o RTK não identifica obstáculos por si só, pelo que os sistemas de produção costumam combiná-lo com câmaras, IMUs, odometria ou outros sensores de perceção.
O nRTK, ou RTK em rede, transfere a fonte de correção de uma estação base local instalada pelo utilizador para uma rede de estações de referência. Isso pode simplificar a instalação, mas não elimina a dependência do GNSS. As equipas de produto continuam a ter de ter em conta a cobertura da rede, a disponibilidade do serviço de correção e o custo do serviço a longo prazo.
Um completo Navegação do cortador de relva robótico RTK O sistema inclui o recetor do rover, a fonte de correção, o projeto da antena, o tratamento de coordenadas, a lógica dos limites virtuais e o comportamento de recuperação — não se trata apenas de um módulo GNSS.
Debaixo de árvores, em beirais ou junto a muros altos, o problema de engenharia passa a ser Navegação de cortadores de relva robóticos RTK em áreas com sinal fraco. O cortador de relva necessita de uma IMU, odometria das rodas, visão ou outras referências para compensar a degradação temporária, além de regras claras para abrandar, fazer uma pausa, reposicionar-se e recuperar-se.
4. Navegação de cortadores de relva robóticos com SLAM visual
O Visual S,LAM utiliza uma ou mais câmaras para observar relva, árvores, paredes, edifícios e outros elementos visuais. Ao acompanhar a forma como esses elementos se movem de fotograma para fotograma, o software estima o movimento do cortador de relva enquanto cria um mapa do ambiente.
O valor de uma câmara não se limita à localização. O mesmo sistema visual pode permitir a perceção semântica — distinguindo a relva do que não é relva e identificando objetos como vasos de flores, brinquedos, animais de estimação ou mangueiras de jardim. Para produtos concebidos para uma configuração sem fios e sem estação base RTK local, isto pode proporcionar uma experiência de instalação muito atrativa.
O desafio reside no facto de as condições visuais se alterarem. A luz solar intensa, o contraluz, as sombras profundas, a chuva, as lentes sujas e a textura repetitiva do relvado podem, todos eles, reduzir a qualidade da deteção de características. Em relvados abertos muito extensos, a localização relativa puramente visual também carece da referência direta às coordenadas globais que o RTK pode fornecer.
A comparação útil em SLAM visual vs. SLAM LiDAR para a navegação de cortadores de relva robóticos Portanto, a questão não é “câmara ou laser, qual é mais avançado?”. Trata-se de saber qual o método SLAM que melhor se adapta à iluminação, à geometria, ao orçamento previsto e ao ambiente do pátio.
Num Robô cortador de relva com visão artificial, a câmara pode contribuir para a localização e o mapeamento, ao mesmo tempo que classifica áreas de relva, áreas sem relva e obstáculos. Essa elevada densidade de informação é uma das principais razões pelas quais a visão computacional é uma característica atraente nas plataformas modernas de cortadores de relva.
5. Navegação visual-inercial (VIO)
A odometria visual-inercial combina dados da câmara com uma IMU. A câmara rastreia características do ambiente, enquanto a IMU mede a velocidade angular e a aceleração a uma taxa de atualização muito mais elevada. Em conjunto, conseguem produzir uma estimativa de movimento mais suave e contínua do que a odometria visual ou a odometria por rodas, consideradas isoladamente.
Quando o VIO é integrado a um mapa e a um planeador de percursos, permite um corte sistemático e padrões de fileiras organizados, sem depender de satélites ou de uma estação base RTK local. Se o modelo de visão também realizar reconhecimento semântico, o mesmo hardware pode ajudar a identificar relva, elementos que não sejam relva e obstáculos básicos.
A principal limitação é o desvio. O funcionamento prolongado, características visuais pouco nítidas, declives e o deslizamento das rodas podem, todos eles, aumentar o erro acumulado. Por isso, o VIO funciona melhor quando um mapa, RTK, LiDAR, um limite virtual ou outra referência permite corrigir periodicamente a estimativa.
6. Navegação aleatória baseada na visão
A navegação aleatória baseada na visão é mais simples do que o Visual SLAM completo. Uma câmara pode detetar os limites da relva, áreas sem relva e obstáculos básicos, enquanto o cortador de relva continua a seguir um movimento aleatório ou organizado localmente, em vez de manter um mapa global preciso.
As suas vantagens são custos de hardware e software mais baixos, uma arquitetura mais simples e a possibilidade de evitar a instalação de um fio de perímetro tradicional. Para um relvado pequeno e de forma regular, pode proporcionar um bom equilíbrio entre comodidade e preço.
A desvantagem é a perceção da área a cobrir. Sem uma posição global estável, aumenta a probabilidade de sobreposições e de zonas não tratadas. O cortador de relva pode saber que “não deve ir para lá”, sem saber “que parte do relvado ainda está por tratar”.”
7. Navegação do cortador de relva robótico com fio delimitador
Um fio de perímetro é a forma mais avançada de delimitar a área de trabalho de um cortador de relva robótico. O proprietário instala um fio à volta do limite do relvado e o cortador deteta o sinal eletromagnético para virar ou parar. O sistema não precisa de reconhecer a relva e não depende da visibilidade do satélite.
As vantagens são a fiabilidade, o baixo custo e a maturidade técnica. Para um relvado pequeno com uma disposição fixa que não vai mudar com frequência, um fio delimitador pode continuar a ser uma escolha perfeitamente sensata.
As desvantagens são a instalação e a manutenção. A instalação inicial do fio demora algum tempo, alterações posteriores no terreno podem exigir a reinstalação do fio e os cabos danificados ou envelhecidos podem dar origem a trabalhos de assistência técnica. Mais importante ainda, o fio apenas define onde o cortador de relva não deve passar; não proporciona, por si só, uma localização global nem um planeamento eficiente do percurso.
Para um comprador que pretenda um robô cortador de relva sem fio perimetral, a vantagem não se resume apenas a eliminar um cabo. Um mapa digital também facilita a edição de limites, a adição de zonas proibidas e a reconfiguração do pátio através do software.
Como comparar os sistemas de navegação dos cortadores de relva robóticos: 6 critérios importantes
É frequente as pessoas perguntarem se o RTK é melhor do que o LiDAR ou se a visão artificial é a opção mais avançada. Uma comparação mais adequada é aquela baseada nas tarefas: posicionamento global, perceção, comportamento em condições de sinal fraco, desempenho em condições de pouca luz, cobertura de grandes áreas e custo total de instalação. Desta forma, comparam-se as capacidades de que um cortador de relva realmente necessita, em vez de se colocar diferentes camadas tecnológicas numa classificação artificial.
1. Posicionamento global e repetibilidade do percurso
Em condições de céu aberto, o RTK fornece a referência de posição absoluta mais direta. Isso torna-o ideal para fileiras repetíveis, limites virtuais e tarefas multizona. O LiDAR SLAM e o Visual SLAM dependem mais das características do ambiente e são mais eficazes no mapeamento local e no posicionamento relativo.
2. Reconhecimento de obstáculos e compreensão do ambiente
A visão artificial baseada em câmara destaca-se no reconhecimento semântico — compreender o que é um objeto. O LiDAR destaca-se na medição de distâncias e na deteção de formas espaciais. O RTK não identifica obstáculos. Um fio delimitador serve apenas para definir a área de trabalho.
3. Desempenho sob árvores, junto a paredes e em zonas com sinal GNSS fraco
Sob uma densa copa de árvores ou perto de edifícios, o LiDAR, o Visual SLAM e o VIO podem compensar a degradação do RTK. Um sistema de fusão também pode alterar a ponderação dos sensores com base na qualidade em tempo real, em vez de considerar todas as fontes de dados igualmente fiáveis.
4. Desempenho noturno e em condições de pouca luz
O LiDAR tem uma vantagem clara, uma vez que não depende da textura da luz visível. Os sistemas de câmara dependem do sensor, do controlo da exposição, do HDR, da iluminação auxiliar e do modelo de perceção. O próprio RTK apresenta poucas diferenças entre o dia e a noite, mas continua a depender das condições de satélite.
5. Eficiência na cobertura de relvados extensos
Os relvados amplos e abertos costumam ser mais adequados para o RTK ou para a fusão baseada em RTK. As coordenadas globais estáveis facilitam a gestão de fileiras sistemáticas, de várias zonas, do comportamento de retomada após o carregamento e de uma cobertura consistente ao longo de longas distâncias de operação.
6. Instalação, manutenção e custo total de propriedade
Os sistemas com fio de delimitação são os que exigem mais trabalho de instalação física. O RTK local requer uma estação base, enquanto o nRTK permite reduzir o hardware no local. Os sistemas baseados exclusivamente em visão e LiDAR podem ser sem fios, mas podem ainda assim necessitar de uma operação inicial de mapeamento ou de confirmação dos limites. O custo total deve incluir também serviços de computação, na nuvem ou de correção, manutenção e assistência pós-venda.
Para uma análise comparativa detalhada, RTK vs. LiDAR vs. Visão Artificial para a navegação de cortadores de relva robóticos deve comparar a continuidade do posicionamento, a compreensão dos obstáculos, os limites ambientais, os requisitos de instalação e o custo total do sistema — e não apenas as especificações principais dos sensores.
O melhor sistema de navegação para cortadores de relva robóticos, por tipo de relvado
Para a maioria dos compradores, a forma mais fácil de escolher um sistema de navegação é descrever o terreno antes de comparar algoritmos. Os cenários abaixo abrangem os casos mais comuns na vida real.
Relvados pequenos e simples
Considere um fio delimitador, uma navegação aleatória baseada em visão ou um sistema de visão económico. A simplicidade, a estabilidade e o custo total costumam ser mais importantes do que a especificação de posicionamento mais elevada possível.
Grandes relvados abertos
Dê prioridade ao RTK, ao nRTK ou a um sistema de fusão baseado em RTK. Procure um posicionamento global estável, gestão multizona, capacidade de retomar o funcionamento após o carregamento e elevada eficiência de cobertura.
Relvados com grande densidade de árvores e obstrução significativa da visão dos satélites
Dê prioridade ao LiDAR, ao Visual SLAM, ao VIO ou à fusão multissensor. Não avalie o cortador de relva apenas com base na precisão RTK no melhor dos casos; pergunte o que acontece quando a localização GNSS se deteriora e qual o sensor que assume a localização a seguir.
Pátios com edifícios, muros altos ou passagens estreitas
O SLAM e a perceção ambiental local assumem uma importância especial. O LiDAR pode recorrer à estrutura geométrica, enquanto as câmaras podem utilizar características visuais de paredes, árvores, vedações e edifícios.
Jardins com brinquedos, mangueiras, vasos de flores ou animais de estimação
Se os tipos de obstáculos mudarem com frequência, dê prioridade à visão da IA e ao reconhecimento semântico, em vez de se concentrar apenas na precisão do posicionamento. O cortador de relva precisa de saber não só que “há algo ali”, mas, idealmente, o que é e como deve reagir.
Relvados multizona ou separados
É essencial dispor de mapeamento fiável, programação por zonas e percursos de deslocação. Os sistemas RTK e SLAM avançados são, em geral, mais fáceis de gerir do que a navegação aleatória quando o cortador de relva tem de cobrir várias áreas distintas.
Espaços comerciais, imobiliários e profissionais
Não se limite a avaliar apenas a precisão do posicionamento. O funcionamento contínuo, a gestão remota, a recuperação de sinais fracos, os custos de manutenção e a expansão futura tornam-se cada vez mais importantes à medida que o local cresce. A fusão multissensor é comum quando o resgate manual é dispendioso.
Quando as pessoas procuram o melhor cortador de relva robô para grandes relvados, normalmente procuram mais do que apenas um valor de área máxima. Os requisitos práticos são uma elevada eficiência de cobertura, uma localização estável, uma autonomia suficiente e um comportamento fiável ao retomar o funcionamento após o carregamento.
Guia rápido para a tomada de decisões: responda primeiro a estas 5 perguntas
| Pergunta a ti próprio | Por que é que um “sim” é importante | Estabelecer prioridades |
|---|---|---|
| O relvado é grande e, na sua maior parte, aberto para o céu? | É importante garantir uma cobertura sistemática e de alta eficiência. | RTK / nRTK / fusão RTK |
| Há muitas árvores, muros altos ou edifícios? | O GNSS pode apresentar falhas intermitentes ou distorções. | LiDAVisual: SLAM / VIO / fusão |
| É comum encontrar brinquedos, mangueiras, animais de estimação ou outros obstáculos complexos? | O cortador de relva precisa de identificar o objeto, não apenas de detetar a sua presença. | Visão por IA + localização fiável |
| Queres utilizar o mínimo possível de hardware de instalação? | Talvez prefira não ter cabos enterrados nem uma estação RTK local. | nRTK / Visual SLAM / abordagem centrada na visão |
| Trata-se de um local de elevado valor ou de caráter comercial, em que as operações de resgate são dispendiosas? | A resiliência é mais importante do que minimizar o custo de um único sensor. | Fusão multi-sensor |
Como avaliar a navegação de um cortador de relva robótico antes de comprar
Uma ficha técnica indica quais os sensores que estão presentes. Não indica, porém, se o cortador de relva, na sua totalidade, funcionará bem no seu jardim. Estas questões são mais úteis do que comparar isoladamente a precisão RTK, o alcance do LiDAR ou a resolução da câmara.
- Quanto tempo demora o mapeamento inicial? A configuração requer um cabo enterrado, uma estação base local, conduzir manualmente o cortador de relva ao longo do limite ou a deteção automática do relvado?
- É fácil editar os limites virtuais? Se adicionar um canteiro de flores, uma zona proibida ou uma nova zona de corte, é necessário recriar o mapa na totalidade?
- O que faz o cortador de relva quando a qualidade da localização diminui debaixo das árvores ou perto de paredes altas? Continua, abranda, espera, recalcula a localização ou pára?
- Será que o cortador de relva consegue distinguir entre “há um obstáculo” e “que tipo de obstáculo é este”? Essa distinção influencia a forma como lida com animais de estimação, brinquedos, mangueiras e equipamento de jardim.
- Suporta percursos sistemáticos, monitorização da área concluída, retomada do corte após o carregamento e regresso automático à estação de carregamento?
- O que acontece após a perda do mapa ou um erro de localização? Existe um processo claro de relocalização e recuperação?
- A navegação depende de uma assinatura de longo prazo, de dados móveis ou de um serviço de correção RTK específico para cada região? Tenha em conta os custos de manutenção do serviço na decisão de compra.
- O fabricante descreve as condições de teste e os casos de falha? Uma afirmação sobre a “precisão ao nível do centímetro” — no melhor dos casos — tem menos significado se não houver qualquer explicação sobre a cobertura arbórea, os reflexos dos edifícios, o comportamento em caso de sinal fraco ou a estratégia de recuperação.
Princípio de avaliação: Não se deve equiparar a precisão teórica do posicionamento ao desempenho na prática. Uma documentação do produto mais completa explica o ambiente de teste, as condições de falha conhecidas, o comportamento em caso de sinal fraco, a recuperação do mapa e a transição entre sensores — e não apenas o valor mais impressionante, correspondente ao melhor cenário possível.
Perspetiva da Altverse Engineering: Por que razão produtos diferentes necessitam de pilhas de navegação diferentes
No caso de projetos OEM/ODM, é normalmente melhor definir primeiro o caso de utilização e, só depois, escolher a pilha de navegação. Começar por dizer que “este produto tem de utilizar RTK” ou “este produto tem de utilizar LiDAR” pode limitar o projeto a um equilíbrio errado entre custo e desempenho. O valor do mesmo sensor varia consoante a dimensão do relvado, a cobertura arbórea, o preço-alvo e o comportamento esperado do utilizador.
A abordagem de plataforma em camadas descrita no atual portfólio de produtos da Altverse segue a mesma lógica: os produtos residenciais de menor dimensão dão ênfase à visão com IA + IMU; os cenários residenciais de maior dimensão utilizam nRTK + visão + IMU; e plataformas de cortadores de relva robóticos comerciais para propriedades com 1 a 5 acres é possível adicionar LiDAR e outros sensores. O objetivo não é definir especificações para áreas de 1 a 5 acres. Trata-se de adaptar o posicionamento, a perceção e a recuperação de sinais fracos à complexidade real do local.
1. Comece por considerar o tamanho do relvado e a visibilidade do céu
Quanto maior for o local, mais importantes se tornam a localização global e o planeamento sistemático do percurso. Com uma visão desobstruída do céu, as tecnologias RTK ou nRTK oferecem frequentemente um excelente equilíbrio entre eficiência e custo. Sob uma copa de árvores densa, a plataforma necessita de capacidades adicionais de SLAM ou inerciais.
2. Decida se o principal problema é o posicionamento ou a compreensão do ambiente
Se o objetivo principal for uma elevada eficiência de cobertura numa área extensa, a tecnologia RTK reveste-se de grande utilidade. Se o desafio residir em brinquedos, animais de estimação, canteiros de flores, contornos complexos e obstáculos variáveis, o sistema necessita de visão ou de outra camada de perceção.
3. Considerar a experiência de instalação como parte do custo do produto
Um custo mais baixo do sensor não significa automaticamente um custo total mais baixo. A instalação do fio de perímetro, a configuração da estação base RTK, os serviços de correção, a reconstrução de mapas e o apoio pós-venda são fatores que afetam a experiência do utilizador e o risco de devoluções ou pedidos de assistência.
4. Definir a resposta a sinais fracos e a recuperação em caso de falha antes de finalizar a configuração do conjunto de sensores
Um sistema de produção necessita de respostas explícitas a questões como: O que assume o controlo quando o RTK apresenta degradação? O que acontece quando a câmara fica ofuscada pela luz de fundo? Como é que o cortador de relva se reposiciona após um erro no mapa? A fusão de sensores só se torna valiosa quando a máquina de estados para a degradação, a assunção de controlo e a recuperação estiver claramente definida.
A direita soluções personalizadas de navegação para robôs cortadores de relva Começar por analisar as condições reais no terreno, o posicionamento do produto e os casos de falha, para depois determinar como o RTK, a visão, o LiDAR, a IMU e o software devem ser combinados.
Assim que os requisitos forem detalhados no que diz respeito à navegação, à evasão de obstáculos, ao comportamento da aplicação e aos módulos de hardware, Serviços de personalização ODM para cortadores de relva robóticos consegue traduzir a estratégia tecnológica numa configuração concreta do produto, numa estrutura de custos e num conjunto de funcionalidades.
Quando o projeto entra na fase da cadeia de abastecimento, certificação e produção em massa, o foco passa da seleção de sensores para Fabrico OEM/ODM de cortadores de relva robóticos, incluindo a estabilidade dos componentes, a validação, a conformidade e o fornecimento em grande escala.
O futuro da tecnologia de navegação dos cortadores de relva robóticos
1. Das características de um único sensor à fusão resiliente de sensores
Os produtos de gama alta irão competir cada vez mais com base no que acontece quando um sensor deixa temporariamente de ser fiável, e não apenas pelo facto de o cortador de relva dispor de RTK, LiDA ou de uma câmara. O funcionamento contínuo e seguro em condições variáveis será mais importante do que a lista de verificação dos sensores.
2. Mais mapeamento automático e menos configuração inicial
É provável que os cortadores de relva robóticos realizem por si próprios uma maior parte da exploração inicial do relvado — detetando relva, caminhos, canteiros e passagens — e, em seguida, peçam ao utilizador para confirmar ou ajustar o mapa, em vez de exigirem um percurso de mapeamento totalmente manual.
3. A visão passará da evitação de obstáculos para a compreensão semântica
A visão artificial irá distinguir cada vez mais animais de estimação, brinquedos, ramos, mangueiras de jardim, bordas do relvado e superfícies transitáveis, aplicando depois um comportamento diferente a cada classe, em vez de tratar todos os objetos como um obstáculo genérico.
4. A confiança na localização tornar-se-á um sinal de navegação fundamental
Os sistemas mais avançados não limitarão a navegação à simples distinção entre “sinal/sem sinal”. Irão avaliar continuamente a fiabilidade dos dados RTK, de visão, LiDAR e inerciais, ajustando em conformidade a ponderação dos sensores, a velocidade e as margens de segurança.
5. A navegação passará a ser cada vez mais definida por software
Os mapas, o planeamento de percursos, os modelos visuais e os algoritmos de fusão podem todos ser melhorados através de atualizações OTA. A manutenção de software a longo prazo e o feedback dos dados recolhidos no terreno tornar-se-ão fatores diferenciadores cada vez mais importantes no desempenho dos cortadores de relva robóticos.
Como escolher a tecnologia de navegação adequada para um cortador de relva robótico
Nenhuma tecnologia de navegação para cortadores de relva robóticos é a melhor em todos os ambientes. Os fios de delimitação são tecnologias maduras e fiáveis, mas a sua instalação é trabalhosa. As tecnologias RTK e nRTK são excelentes para relvados amplos e abertos. O LiDAR tem um bom desempenho em ambientes estruturalmente complexos e com pouca luz. O Visual SLAM combina a localização com a compreensão do ambiente. O VIO melhora a estimativa contínua do movimento, e a navegação aleatória baseada na visão continua a fazer sentido em produtos pequenos e de baixo custo.
Se uma propriedade combinar grandes áreas, cobertura arbórea, obstáculos complexos e várias zonas, uma única tecnologia poderá não ser suficiente. A fusão multissensor pode proporcionar uma maior resiliência, mas também aumenta os custos de hardware, a complexidade do software, os requisitos de energia e o esforço de validação.
Para os proprietários de casas, a decisão prática deve partir do tamanho do relvado, da cobertura arbórea, das estruturas nas proximidades, dos tipos de obstáculos e da tolerância à instalação. No caso das marcas e dos programas OEM/ODM, a avaliação deve incluir também sensores, algoritmos, capacidade de processamento, alimentação, comportamento da aplicação, serviços de rede, validação e assistência pós-venda. É assim que uma tecnologia de navegação se transforma numa experiência de produto fiável.
Altverso Soluções OEM/ODM para cortadores de relva robóticos abrangem a visão por IA, a visão RTK e as arquiteturas de fusão multissensor, com o desenvolvimento e a personalização da plataforma com base nas condições específicas do relvado, no posicionamento de preço e nos requisitos do mercado.
Perguntas frequentes sobre a navegação do cortador de relva robótico
Como é que os cortadores de relva robóticos se orientam?
Os cortadores de relva robóticos podem orientar-se através de um fio perimetral, posicionamento por satélite RTK/nRTK, LiDAR SLAM, Visual SLAM, VIO, visão com IA ou uma combinação destas tecnologias. Os sistemas modernos costumam separar a definição de limites, a localização, a deteção de obstáculos, a estimativa de movimento e o planeamento de percursos, em vez de dependerem de um único sensor para cada tarefa.
Os cortadores de relva robóticos precisam de um fio delimitador?
Não. Os cortadores de relva robóticos tradicionais utilizam um fio perimetral enterrado, mas muitos modelos mais recentes, sem fios, criam limites virtuais com RTK, nRTK, LiDAR, Visual SLAM, visão com IA ou mapeamento multissensor. A melhor opção depende do tamanho do relvado, da visibilidade do satélite, da complexidade do jardim e do grau de configuração que estiver disposto a realizar.
Qual é a diferença entre um cortador de relva robótico RTK e um cortador de relva robótico com GPS?
O RTK adiciona dados de correção em tempo real ao GNSS e pode proporcionar um posicionamento muito mais preciso em condições adequadas, tornando-o útil para limites virtuais e percursos sistemáticos repetíveis. O GPS padrão é, em geral, mais adequado para o posicionamento aproximado ou para funções como o rastreio de localização do que para a orientação no corte de relva com precisão ao nível do centímetro.
Um cortador de relva robótico nRTK precisa de uma estação base?
Normalmente, o proprietário não precisa de instalar uma estação base local no jardim. O nRTK utiliza uma rede de estações de referência externas para obter dados de correção, mas o cortador de relva continua a depender da visibilidade dos satélites GNSS, da conectividade à rede e da disponibilidade do serviço de correção.
O LiDAR é melhor do que o RTK para cortadores de relva robóticos?
Não de forma universal. O LiDAR destaca-se na medição de distâncias local, na geometria e no SLAM, enquanto o RTK se destaca no posicionamento absoluto global. Um grande relvado aberto favorece frequentemente o RTK; um quintal com muita cobertura arbórea, edifícios ou passagens estreitas pode beneficiar mais do LiDAR ou de um sistema de fusão.
O Visual SLAM é adequado para relvados de grandes dimensões?
Pode ser, mas o desempenho depende do sistema de câmaras, das características visuais, da qualidade do software e da existência ou não de outra fonte de posicionamento. Os relvados muito extensos, abertos e visualmente repetitivos são mais difíceis de localizar apenas com base em dados visuais, uma vez que apresentam menos características distintivas e restrições de posição globais mais fracas.
Por que é que os cortadores de relva robóticos topo de gama utilizam tanto o RTK como câmaras?
Resolvem problemas diferentes. O RTK fornece coordenadas globais precisas, enquanto as câmaras conseguem identificar os limites do relvado, obstáculos e tipos de objetos. A câmara também pode fornecer informações adicionais de localização quando a qualidade do RTK diminui, razão pela qual a combinação de RTK e visão é uma arquitetura de fusão comum.
Qual é o sistema de navegação de um cortador de relva robótico que funciona melhor debaixo das árvores?
Sob uma densa copa de árvores, dê prioridade a sistemas que consigam continuar a localizar-se quando a qualidade do GNSS diminuir. O LiDAR, o Visual SLAM, o VIO e a fusão multissensor são todos relevantes. A questão fundamental não é simplesmente se o cortador de relva dispõe de RTK, mas sim o que assume o controlo durante os períodos de sinal fraco e como é que o cortador de relva recupera.
Qual é o melhor sistema de navegação para cortadores de relva robóticos em relvados de grandes dimensões?
No caso de um relvado extenso com uma vista desimpedida do céu, o RTK ou o nRTK são frequentemente uma excelente opção, uma vez que permitem um posicionamento global estável, linhas sistemáticas, gestão multizona e uma cobertura eficiente. Se a propriedade também tiver árvores densas ou estruturas complexas, um sistema de fusão baseado em RTK pode revelar-se mais robusto.
Qual é a melhor tecnologia de navegação para cortadores de relva robóticos sem fios?
Não existe um único sistema sem fios que seja o melhor para todos os jardins. O RTK/nRTK tem um bom desempenho em relvados amplos e abertos; o Visual SLAM e o LiDAR podem ajudar em áreas com muitos obstáculos ou com obstruções ao GNSS; e a fusão de sensores é a mais adaptável para locais complexos. Escolha com base na condição de navegação mais difícil do jardim, e não apenas na lista de funcionalidades.
Uma maior precisão de navegação significa sempre um melhor resultado no corte da relva?
Não. A qualidade do corte também depende do controlo do chassis, do deslizamento das rodas, da largura de corte, da lógica de viragem, do tratamento das bordas e do planeamento do percurso. A precisão da navegação é importante, mas constitui apenas uma parte do sistema completo do cortador de relva.
RTK vs. LiDAR vs. Visão Artificial: Qual é o melhor sistema de navegação para um cortador de relva robótico?
O RTK destaca-se no posicionamento global, o LiDAR é eficaz na geometria local e na deteção de distâncias, e a visão com IA é mais eficaz na compreensão semântica dos limites do relvado e dos tipos de objetos. A escolha certa depende de o principal problema ser o posicionamento em grandes áreas, a estrutura local complexa ou o reconhecimento de obstáculos; os sistemas topo de gama combinam frequentemente duas ou mais destas funcionalidades.
Qual é a tecnologia de navegação dos cortadores de relva robóticos que apresenta maior potencial para o futuro?
A fusão multissensor é a direção mais provável a longo prazo, uma vez que as condições exteriores variam demasiado para que um único sensor seja ideal em todos os locais. Os sistemas futuros irão combinar dinamicamente RTK, visão, LiDAR, IMU e odometria com base no nível de confiança e, posteriormente, utilizar atualizações de software para melhorar o mapeamento, a perceção e a recuperação ao longo do tempo.
Transforme a sua visão de cortador de relva robótico em produção
Personalizado OEM/ODM fabrico - PCBA, montagem e logística de um parceiro.
- Rápida execução desde a conceção até à entrega
- A confiança das marcas em todo o mundo
- Análise gratuita do DFM antes de se comprometer
- Engenheiro dedicado em 24 horas
Especialista em robótica na Altverse, com mais de 8 anos de experiência em cortadores de relva robóticos, aquisição de produtos de marca branca, projetos OEM/ODM e automação inteligente para exteriores. Ajuda compradores de todo o mundo a avaliar fornecedores, comparar opções de personalização e compreender o controlo de qualidade, as certificações e o apoio pós-venda.