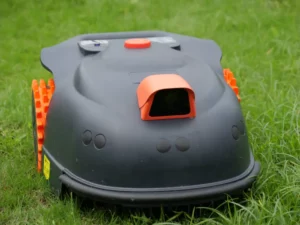


Не существует единой “лучшей” технологии навигации, подходящей для любого двора. Технологии RTK или сетевой RTK (nRTK) чаще всего лучше всего подходят для больших открытых газонов с хорошим обзором неба. Для участков с густым деревьями, высокими стенами, узкими проходами или сильными помехами для GNSS более эффективны технологии LiDAR, Visual SLAM или мультисенсорная интеграция. Если газонокосилке необходимо распознавать края газона и идентифицировать такие объекты, как игрушки, шланги или домашние животные, особенно важную роль играет система распознавания на основе камер. Для небольших, простых газонов и при ограниченном бюджете наиболее практичным выбором по-прежнему может оставаться ограничительный провод или базовая система, основанная на зрительном распознавании.
В данном руководстве объясняется, как работают основные технологии навигации роботов-газонокосилок — от ограничительных проводов и RTK до LiDAR, Visual SLAM, визуально-инерциальной одометрии (VIO), искусственного зрения и интеграции данных с датчиков. Основное внимание уделяется вопросам, на которые действительно необходимо ответить покупателям, продуктовым командам и брендам-производителям (OEM/ODM): как каждая система определяет границы, определяет местонахождение газонокосилки, обрабатывает слабые сигналы, обходит препятствия, строит карту газона и обеспечивает эффективное покрытие.

Почему система навигации газонокосилки-робота имеет такое большое значение
Система навигации робота-газонокосилки определяет гораздо больше, чем просто способность машины ориентироваться на участке. От нее зависит, насколько стабильна виртуальная граница, насколько ровным и повторяемым будет рисунок стрижки, будет ли работать система локализации под деревьями, насколько надежно косилка обходит препятствия, насколько хорошо она справляется с несколькими зонами и сколько настроек потребуется от владельца.
Навигация на открытом воздухе также сложнее, чем навигация роботов в помещении. Кроны деревьев могут блокировать спутниковые сигналы, здания и стены могут вызывать многолучевость GNSS, солнечный свет и густая тень могут изменять условия работы камеры, а на больших открытых лужайках может быть недостаточно визуальных или геометрических ориентиров для SLAM. Уклоны, мокрая трава и мягкий грунт также могут вызывать пробуксовку колес, поэтому вращение колес не всегда соответствует реальному движению.
Именно поэтому современные роботы-газонокосилки больше не определяются противопоставлением “GPS против ограничительного провода”. Современные навигационные системы по-разному сочетают в себе технологии RTK, nRTK, LiDAR, Visual SLAM, искусственный интеллект для распознавания изображений, инерциальные измерительные блоки (IMU) и одометрию колес. Эффективная система объединяет локализацию, картографирование, восприятие окружающей среды и управление движением, а не рассматривает каждый датчик как отдельную функцию.
Навигация — это лишь одна из составляющих более широкой технологии роботов-газонокосилок Комплекс факторов, включая систему управления приводом, емкость аккумулятора, режущий механизм, технологию и программное обеспечение, определяют конечный результат кошения. В данном руководстве особое внимание уделяется навигации, позиционированию и картографированию.
Какие функции должна выполнять система навигации робота-газонокосилки?
С точки зрения пользователя цель проста: автоматически скосить весь газон с минимальным вмешательством со стороны оператора. Для этого навигационная система должна непрерывно решать как минимум пять задач. Разделение этих задач также позволяет понять, почему технологии RTK, LiDAR и визуальное распознавание не могут напрямую заменить друг друга в соотношении «один к одному».
1. Определение границ: куда разрешено выезжать газонокосилке?
Прежде всего газонокосилке необходимо определить границы газона, запретные зоны и любые проходы между участками кошения. В традиционных моделях для этого используется зарытый по периметру провод. Беспроводные системы могут определять виртуальные границы с помощью координат RTK, карт LiDAR, визуального распознавания или карты, составленной на основе данных нескольких датчиков.
2. Локализация: где сейчас находится робот-газонокосилка?
Газонокосилка должна постоянно определять своё положение на карте газона. Технология RTK обеспечивает абсолютные глобальные координаты. Системы LiDAR SLAM и Visual SLAM определяют положение на основе особенностей окружающей среды. Инерциальные измерительные блоки (IMU) и одометрия колес предоставляют краткосрочную информацию о движении в перерывах между получением более точных внешних ориентиров.
3. Восприятие: что находится перед косилкой?
Точное определение местоположения не всегда означает эффективное обхождение препятствий. Система RTK может определить, где находится газонокосилка, но она не может определить, что именно находится впереди: дерево, цветочный горшок, домашнее животное, игрушка или садовый шланг. Информация об окружающей среде обычно поступает с помощью камер, лидара, датчиков ToF, ультразвуковых датчиков или их комбинации.
4. Оценка перемещения: на какое расстояние на самом деле переместился газонокоситель?
Уклоны, мокрая трава и пробуксовка колес могут привести к тому, что расстояние, указанное энкодером, будет отличаться от фактического перемещения. ИМУ, гироскоп, энкодеры колес и одометрия помогают оценить курс, ориентацию и движение, благодаря чему программное обеспечение может поддерживать более плавную траекторию.
5. Планирование маршрута: куда косилка должна двигаться дальше?
Как только система получает информацию о границах, оценку своего местоположения и данные об окружающей среде, она может планировать систематическое кошение рядами, полосами или зигзагом, стрижку по краям, выполнение задач в нескольких зонах, объезд запретных зон и автоматический возврат к зарядной станции.
Автономное картографирование для роботов-газонокосилок объединяет границы, локализацию, препятствия и ход выполнения задачи в единую удобную модель двора. Затем эта карта становится основой для планирования маршрута, алгоритма возобновления работы после зарядки и управления несколькими зонами.
Различные технологии навигации решают разные аспекты проблемы
Включение всех технологий в один список под названием “Какая из них лучшая?” может ввести в заблуждение. Лучший способ понять систему — определить, какому уровню в первую очередь служит каждая технология. В реальных продуктах часто сочетаются технологии из нескольких уровней.
| Навигационный уровень | Типичные технологии | Основной вопрос |
|---|---|---|
| Абсолютное позиционирование | RTK / nRTK | Где я на карте всего газона? |
| Относительная локализация и картографирование | LiDAR SLAM / Vonual SLAM / VIO | Как я перемещался относительно окружающей среды? |
| Восприятие окружающей среды | ИИ-зрение / LiDAR / ToF | Что находится передо мной, и смогу ли я проехать? |
| Оценка движения | ИМУ / одометрия колес | На какое расстояние я на самом деле переместился или повернулся? |
| Ограничения по площади | Ограждающий провод / виртуальная граница | Где можно косить, а где нельзя? |
| Системная интеграция | RTK + система технического зрения + LiDAR + IMU | Что происходит, когда один датчик перестает работать исправно? |
Сравнение технологий навигации газонокосилок-роботов
В приведенной ниже таблице представлено общее сравнение семи распространенных подходов к навигации. Стоимость указана условно: фактическая стоимость системы также зависит от класса датчиков, вычислительной платформы, степени зрелости программного обеспечения, калибровки, тестирования, сертификации, облачных сервисов или услуг по корректировке, а также от общего позиционирования продукта.
| Метод навигации | Основные сильные стороны | Основные ограничения | Наилучшим образом подходит для | Относительная стоимость |
|---|---|---|---|---|
| Объединение нескольких датчиков | Объединяет технологии RTK, системы технического зрения/LiDAR, инерциальную измерительную систему (IMU) и одометрию, обеспечивая максимальную отказоустойчивость в меняющихся условиях. | Максимальная сложность системы; более высокие требования к вычислительной мощности, энергопотреблению, синхронизации, калибровке, тестированию и управлению состоянием программного обеспечения. | Сложные дворовые территории, элитная жилая застройка, большие участки и профессиональное использование. | Высокий |
| LiDAR | Точное определение расстояния, работает без видимого света, отлично подходит для локального картографирования и обнаружения препятствий в пространстве. | Дождь, туман, пыль, капли и растительность могут создавать помехи; даже на очень открытых лужайках может потребоваться дополнительная точка ориентации. | Дворики с большим количеством деревьев, с большим количеством стен, с недостаточным освещением или сложной геометрией. | Высокий |
| RTK / nRTK | Абсолютное позиционирование с точностью до сантиметра при благоприятных условиях; отлично подходит для планового перемещения, кошения в нескольких зонах и работы на больших площадях. | Зависит от видимости спутника; качество сигнала ухудшается под сенью деревьев, под карнизами и вблизи высоких стен; самостоятельно не распознает препятствия. | Просторные, открытые и многозональные газоны. | Средне-высокий |
| Визуальный SLAM | Поддерживает беспроводную настройку и картографирование без использования локальной базовой станции RTK; камеры также способны распознавать газоны и препятствия. | Ввиду влияния бликов, теней, погодных условий, состояния объектива и однообразной текстуры газона абсолютные ограничения на больших открытых газонах могут быть менее строгими, чем при использовании RTK. | Небольшие и средние дворы с привлекательными визуальными элементами и приоритетом на простоту монтажа. | Средне-высокий |
| Визуально-инерциальная одометрия (VIO) | Непрерывная оценка перемещения без использования спутников; в сочетании с картами и системами планирования может обеспечивать систематическое кошение. | С течением времени накапливается смещение; уклоны, пробуксовка колес и слабо выраженные визуальные ориентиры могут снизить точность, если не проводить периодическую корректировку. | Для небольших и средних газонов, а также в качестве вспомогательного элемента в системах слияния. | Средний |
| Случайная навигация на основе зрительного восприятия | Простая, недорогая и может работать без проводов; камера способна распознавать основные границы газона и препятствия. | Без стабильного положения на участке возрастает вероятность неоднократного кошения и появления пропущенных участков. | Небольшие газоны стандартной формы и беспроводные устройства начального уровня. | Низкий |
| Ограждающий провод | Проверенная, недорогая и надёжная система для ограждения территории; не зависит от видимости спутников и практически не зависит от освещения. | Установка и техническое обслуживание требуют значительных трудозатрат; провод определяет границы, но не обеспечивает глобальное позиционирование или эффективное планирование маршрута. | Небольшие газоны с фиксированной планировкой и ограниченным бюджетом. | Низкий |
Принцип отбора: Начните с того типа участка, при котором вероятность выхода косилки из строя наиболее высока. Выбирайте RTK для больших открытых газонов, LiDAR/Visual SLAM/интегрированные системы — для участков с большим количеством деревьев или стен, систему искусственного зрения — когда важно распознавание объектов, а более простые системы — если газон небольшой, имеет правильную форму и требуется экономичное решение.
Как развивалась система навигации роботов-газонокосилок
Развитие систем навигации роботов-газонокосилок можно разделить на три этапа: во-первых, удержание косилки в пределах газона; во-вторых, определение её местоположения; в-третьих, достаточное понимание территории для планирования и адаптации. Эти этапы соответствуют определению границ, точной локализации и пониманию окружающей среды.
Этап 1: Ограничительный провод + случайная навигация
В ранних моделях роботов-газонокосилок для ограничения рабочей зоны использовался периметральный провод. Когда косилка обнаруживала провод, она поворачивала и продолжала работу в другом направлении. Многие модели не знали своего точного местоположения на газоне, поэтому полагались на случайное перемещение, чтобы со временем охватить всю площадь.
Этот подход прост и надежен, но чем больше становится газон, тем очевиднее становятся проблемы с перекрытием и пропущенными участками. Он решает задачу “не выходить за пределы газона”, но не отвечает на вопрос “как эффективно скосить весь газон?”
Этап 2: Систематический косьба + точная локализация
С появлением в роботах-газонокосилках технологий RTK, одометрии и более совершенных алгоритмов картографирования стало возможным осуществлять систематическую стрижку газонов. Газонокосилка могла фиксировать уже обработанные участки, прокладывать следующий параллельный проход и возобновлять незавершённую работу после подзарядки.
Для пользователей видимое изменение было очевидным: стрижка газона перешла от хаотичного перемещения к выровненным рядам. Это особенно важно на больших газонах, где эффективность траектории движения существенно влияет на время, необходимое для полного покрытия площади.
Этап 3: Виртуальные границы + SLAM + интеграция данных датчиков
Следующий шаг заключается не в том, чтобы один датчик заменял все остальные. Речь идет о системе, которая выбирает наиболее достоверный источник информации с учётом текущих условий окружающей среды. Технология RTK может обеспечивать глобальные координаты, LiDAR или камеры — вести локальную карту и обеспечивать восприятие окружающей среды, а инерциальная измерительная система (IMU) в сочетании с одометрией колёс может восполнять небольшие пробелы в данных.
Более совершенные системы также регулируют степень достоверности определения местоположения. Если качество сигнала RTK снижается, программное обеспечение может уменьшить его вес в расчетах. Если на работу камеры влияет задний свет, другие датчики могут взять на себя большую часть нагрузки по навигации. Когда восстанавливается надежный глобальный эталон, система может скорректировать накопленный дрейф.
Переход от подземных кабелей к цифровой карте является основным изменением, лежащим в основе Навигация беспроводного робота-газонокосилки. Границы определяются программно и могут корректироваться с помощью систем позиционирования, распознавания и картографирования, а не путем физического перемещения кабеля.
7 основных технологий навигации для роботов-газонокосилок: подробное объяснение
Лучше всего понять приведенные ниже семь подходов можно, задав четыре вопроса: как работает данная технология, в чем ее преимущества, в чем ее недостатки и для какого типа газона она подходит больше всего? Более подробные сравнительные анализы можно разместить на отдельных подстраницах, чтобы данное основное руководство оставалось полезным и не дублировало содержание каждой вспомогательной статьи.
1. Навигация газонокосилки-робота с помощью интеграции данных с нескольких датчиков
Мультисенсорная интеграция — это не отдельный датчик. Это системная архитектура, объединяющая взаимодополняющие источники данных. Стандартный набор включает RTK + систему компьютерного зрения + IMU + одометрию по колесам; в платформах премиум-класса для жилых или коммерческих помещений могут дополнительно использоваться LiDAR, радар или ToF.
Главным преимуществом является отказоустойчивость. На открытых участках технология RTK обеспечивает стабильное определение глобального местоположения. Под деревьями системы визуального распознавания или LiDAR помогают поддерживать локализацию и сохранять структуру карты. При кратковременной потере внешних опорных сигналов инерциальный измерительный блок (IMU) и одометрия позволяют обеспечить непрерывность оценки движения. Когда косилка вновь получает более сильный опорный сигнал, система может скорректировать дрейф.
Компромиссом здесь является сложность. Каждый дополнительный датчик увеличивает вычислительную нагрузку, потребление энергии, а также требует синхронизации временных меток, калибровки, проверки и обработки состояний сбоев. Эффективная система слияния данных — это не та, в которой перечислено наибольшее количество датчиков, а та, в которой предусмотрены четкие правила перехода на резервный режим, переключения на другой датчик и восстановления работоспособности.
Один Роботизированная газонокосилка RTK Vision Это типичный пример такой архитектуры: система RTK отвечает за глобальное позиционирование, а камера обеспечивает обнаружение границ газона, распознавание препятствий и сбор дополнительной информации об окружающей среде.
2. Навигация газонокосилки-робота с использованием технологии LiDAR
Система LiDAR измеряет расстояние до окружающих объектов, излучая лазерный луч и измеряя время, за которое он возвращается. В сочетании с технологией SLAM она может использовать стволы деревьев, стены, заборы и очертания зданий для построения локальной карты, одновременно определяя положение газонокосилки на этой карте.
Одно из ключевых преимуществ заключается в том, что система LiDAR не зависит от видимого света в той же степени, что и стандартная камера. Ночное время суток, глубокая тень и перепады яркости оказывают меньшее влияние на лазерное дальномерное измерение, что делает систему LiDAR полезной на территориях со сложной планировкой, в узких проходах и в зонах с большим количеством стационарных препятствий.
У LiDAR по-прежнему существуют ограничения, связанные с условиями окружающей среды. Дождь, туман, пыль, капли воды и невысокая растительность могут усиливать шум, а некоторые датчики могут терять соотношение сигнал/шум при экстремальном прямом солнечном свете. На очень большой открытой лужайке с небольшим количеством стабильных геометрических ориентиров LiDAR также может выиграть от использования RTK, систем машинного зрения или инерциальных систем навигации.
Именно поэтому RTK и LiDAR в газонокосилках-роботах На самом деле речь не идет о том, какой датчик лучше в целом. RTK лучше подходит для глобального абсолютного позиционирования, а LiDAR — для локальной геометрии, измерения расстояний и SLAM.
3. Навигация газонокосилок-роботов с технологиями RTK и nRTK
Технология RTK (Real-Time Kinematic) дополняет данные позиционирования GNSS корректирующими данными в режиме реального времени. При наличии надлежащей видимости спутников, соответствующей конструкции антенны и высокого качества корректирующих данных технология RTK позволяет получать результаты позиционирования с точностью до сантиметра, поэтому она широко используется для определения виртуальных границ и повторяемых траекторий кошения.
Технология RTK особенно эффективна на больших открытых газонах. Стабильные глобальные координаты позволяют косилке выполнять параллельные проходы, создавать полосатые или зигзагообразные узоры, планировать работу в нескольких зонах и возобновлять незавершенную работу после подзарядки. Чем больше газон, тем ценнее становится систематическое покрытие по сравнению со случайной навигацией.
Основным ограничением является спутниковая среда. Густой полог деревьев, карнизы крыш, высокие стены и близлежащие здания могут ухудшать видимость спутников и вызывать ошибки многолучевого распространения. Кроме того, система RTK сама по себе не распознает препятствия, поэтому в производственных системах её обычно сочетают с камерами, инерциальными измерительными блоками (IMU), одометрией или другими датчиками восприятия окружающей среды.
Технология nRTK (Network RTK) переносит источник корректирующих данных с локальной базовой станции, установленной пользователем, на сеть опорных станций. Это может упростить установку, но не устраняет зависимость от GNSS. Разработчикам продуктов по-прежнему необходимо учитывать покрытие сети, доступность службы корректирующих данных и долгосрочные затраты на обслуживание.
Полный Навигация робота-газонокосилки RTK Система включает в себя приемник-ровер, источник поправок, конструкцию антенны, обработку координат, логику виртуальных границ и алгоритмы восстановления — а не просто модуль GNSS.
Под деревьями, под карнизами или рядом с высокими стенами инженерная задача сводится к следующему: Навигация робота-газонокосилки RTK в зонах со слабым сигналом. Косилке необходимы данные с инерциальной измерительной системы (IMU), одометрии колес, системы визуального мониторинга или других источников, чтобы преодолеть временное ухудшение рабочих характеристик, а также четкие правила замедления, приостановки, перепозиционирования и восстановления работоспособности.
4. Навигация газонокосилки-робота с использованием технологии Visual SLAM
Система Visual S,LAM использует одну или несколько камер для наблюдения за травой, деревьями, стенами, зданиями и другими визуальными ориентирами. Отслеживая перемещение этих ориентиров от кадра к кадру, программа оценивает движение газонокосилки и одновременно строит карту окружающей среды.
Возможности камеры не ограничиваются лишь локализацией. Та же самая система визуального восприятия может обеспечивать семантическое распознавание — отличать траву от других объектов и идентифицировать такие предметы, как цветочные горшки, игрушки, домашние животные или садовые шланги. Для продуктов, разработанных с учетом беспроводной конфигурации и отсутствия локальной базовой станции RTK, это может сделать процесс установки весьма привлекательным.
Проблема заключается в том, что условия видимости меняются. Яркий солнечный свет, контровое освещение, глубокие тени, дождь, загрязненные линзы и однообразная текстура газона — все это может ухудшить качество распознавания объектов. На очень больших открытых газонах чисто визуальная относительная локализация также не имеет прямой привязки к глобальным координатам, которую может обеспечить технология RTK.
Полезное сравнение в Visual SLAM и LiDAR SLAM в навигации роботов-газонокосилок Поэтому вопрос заключается не в том, “что более совершенно: камера или лазер?”. Речь идет о том, какой метод SLAM лучше соответствует условиям освещения, геометрии, целевому бюджету и условиям на территории склада.
В Робот-газонокосилка с искусственным интеллектом и системой компьютерного зрения, камера может способствовать локализации и построению карты, а также классифицировать газоны, участки, не являющиеся газонами, и препятствия. Именно такая высокая плотность информации является одной из главных причин, по которым системы машинного зрения пользуются популярностью в современных платформах газонокосилок.
5. Визуально-инерциальная навигация (VIO)
Визуально-инерциальная одометрия сочетает данные с камеры с данными инерциальной измерительной системы (ИМС). Камера отслеживает ориентиры окружающей среды, а ИМС измеряет угловую скорость и ускорение с гораздо более высокой частотой обновления. В совокупности они позволяют получить более плавную и непрерывную оценку движения, чем при использовании только визуальной или колесной одометрии.
При интеграции системы VIO с картой и планировщиком маршрута она может обеспечивать систематический кошение и упорядоченное расположение рядов без использования спутников или локальной базовой станции RTK. Если модель машинного зрения также осуществляет семантическое распознавание, то с помощью того же оборудования можно определять траву, нетравянистые участки и простые препятствия.
Основным ограничением является дрейф. Длительная эксплуатация, слабо выраженные визуальные ориентиры, уклоны и пробуксовка колес — все это может привести к нарастанию погрешности. Поэтому технология VIO работает наиболее эффективно, когда оценка периодически корректируется с помощью карты, RTK, LiDAR, виртуальной границы или другого эталона.
6. Случайная навигация на основе зрительного восприятия
Навигация на основе зрительного восприятия проще, чем полноценный Visual SLAM. Камера может распознавать края газона, участки, не покрытые травой, и простые препятствия, при этом газонокосилка продолжает двигаться по случайному или локально организованному маршруту, не составляя точной глобальной карты.
Его преимуществами являются более низкие затраты на оборудование и программное обеспечение, более простая архитектура, а также возможность обойтись без традиционного ограждающего кабеля. Для небольшого газона правильной формы такая система может обеспечить хороший баланс между удобством и ценой.
Компромиссом здесь является понимание зоны покрытия. Без стабильного определения местоположения в пространстве возрастает вероятность перекрытия участков и пропусков. Газонокосилка может понимать, что “туда ей не следует ехать”, но не знать, “какая часть газона ещё не обработана”.”
7. Навигация газонокосилки-робота с помощью ограждающего провода
Периметральный провод — это наиболее отработанный способ ограничения рабочей зоны робота-газонокосилки. Владелец прокладывает провод по краю газона, а газонокосилка, улавливая электромагнитный сигнал, поворачивает или останавливается. Системе не нужно распознавать траву, и она не зависит от видимости спутников.
К преимуществам относятся надежность, низкая стоимость и техническая отработанность. Для небольшого газона с фиксированной планировкой, которая не будет часто меняться, граничный провод по-прежнему может быть вполне разумным выбором.
К недостаткам относятся установка и техническое обслуживание. Первоначальная прокладка проводов занимает время, при последующих изменениях ландшафта может потребоваться перепрокладка, а поврежденный или изношенный кабель может привести к необходимости ремонтных работ. Что ещё важнее, провод лишь определяет, куда косилке не следует заезжать; сам по себе он не обеспечивает глобальную локализацию или эффективное планирование маршрута.
Для покупателя, который хочет робот-газонокосилка без периметрального кабеля, преимущество заключается не только в том, что можно избавиться от одного кабеля. Цифровая карта также упрощает редактирование границ, добавление запретных зон и изменение конфигурации площадки с помощью программного обеспечения.
Как сравнивать системы навигации роботов-газонокосилок: 6 важных критериев
Часто задают вопрос: лучше ли RTK, чем LiDAR, или же система визуального восприятия является самым передовым решением. Более адекватное сравнение следует проводить с учетом конкретных задач: глобальное позиционирование, восприятие окружающей среды, работа в условиях слабого сигнала, эффективность при слабом освещении, охват больших площадей и общая стоимость установки. Таким образом сравниваются возможности, которые действительно необходимы газонокосилке, а не проводится искусственное ранжирование различных технологических уровней.
1. Глобальное позиционирование и повторяемость траектории
В условиях открытого неба технология RTK обеспечивает наиболее точную абсолютную привязку положения. Благодаря этому она отлично подходит для формирования повторяющихся рядов, виртуальных границ и многозонных задач. Технологии LiDAR SLAM и Visual SLAM в большей степени опираются на особенности окружающей среды и наиболее эффективны при локальном картографировании и относительном позиционировании.
2. Распознавание препятствий и понимание окружающей среды
Искусственный интеллект на базе камер лучше всего справляется с семантическим распознаванием — то есть с определением того, что представляет собой тот или иной объект. Система LiDAR эффективна при определении расстояния и пространственной формы. RTK не распознает препятствия. Ограничительный провод служит лишь для обозначения рабочей зоны.
3. Работа под деревьями, вблизи стен и в зонах со слабым сигналом GNSS
Под густым пологом деревьев или вблизи зданий технологии LiDAR, Visual SLAM и VIO могут компенсировать ухудшение качества RTK. Система слияния данных также может изменять весовые коэффициенты датчиков в зависимости от качества данных в режиме реального времени, а не рассматривать все источники данных как одинаково надёжные.
4. Работа в ночное время и при слабом освещении
LiDAR обладает явным преимуществом, поскольку не зависит от текстуры, формируемой видимым светом. Системы на базе камер зависят от датчика, управления экспозицией, технологии HDR, дополнительного освещения и модели восприятия. Сама по себе технология RTK практически не отличается в дневное и ночное время суток, но все же зависит от условий спутниковой связи.
5. Эффективность уборки на больших газонах
На обширных открытых лужайках обычно предпочтительно использовать RTK или гибридную систему на основе RTK. Стабильные глобальные координаты упрощают управление систематическим расположением рядов, работой в нескольких зонах, возобновлением работы после подзарядки, а также обеспечивают равномерное покрытие на больших рабочих расстояниях.
6. Настройка, техническое обслуживание и совокупная стоимость владения
Системы с пограничным проводом требуют наибольших затрат на физический монтаж. Для локальной RTK требуется базовая станция, тогда как nRTK позволяет сократить количество оборудования на объекте. Системы, основанные исключительно на визуальном распознавании и LiDAR, могут быть беспроводными, но все же могут потребовать первоначального прохождения маршрута для картографирования или подтверждения границ. Общая стоимость также должна включать расходы на вычислительные ресурсы, облачные услуги или услуги по коррекции, техническое обслуживание и послепродажную поддержку.
Чтобы ознакомиться с подробным сравнительным анализом, RTK, LiDAR и искусственный интеллект в навигации роботов-газонокосилок следует сравнивать такие параметры, как непрерывность позиционирования, способность распознавать препятствия, ограничения окружающей среды, требования к установке и общую стоимость системы — а не только основные технические характеристики датчиков.
Лучшая система навигации для роботов-газонокосилок в зависимости от типа газона
Для большинства покупателей самый простой способ выбрать навигационную систему — сначала описать местность, а уже потом сравнивать алгоритмы. Приведенные ниже сценарии охватывают наиболее типичные реальные ситуации.
Небольшие и простые газоны
Рассмотрите возможность использования ограничительного провода, навигации на основе зрительного восприятия или экономичной системы зрительного контроля. Простота, стабильность и совокупная стоимость обычно имеют большее значение, чем максимально возможные технические характеристики позиционирования.
Просторные открытые лужайки
Отдайте предпочтение системам RTK, nRTK или системам с интегрированной технологией RTK. Обратите внимание на стабильность глобального позиционирования, возможность управления несколькими зонами, способность возобновлять работу после подзарядки и высокую эффективность покрытия.
Газоны с густым деревьями, значительно заслоняющие спутниковый сигнал
Определите приоритеты: LiDAR, визуальный SLAM, VIO или интеграция данных с нескольких датчиков. Не оценивайте косилку исключительно по максимальной точности RTK; поинтересуйтесь, что происходит при ухудшении сигнала GNSS и какой датчик берет на себя задачу локализации в этом случае.
Дворы со зданиями, высокими стенами или узкими проходами
Особое значение приобретают технологии SLAM и восприятие окружающей среды на местном уровне. Система LiDAR может использовать геометрическую структуру, а камеры — визуальные ориентиры, такие как стены, деревья, заборы и здания.
Дворы с игрушками, шлангами, цветочными горшками или домашними животными
Если типы препятствий часто меняются, уделяйте больше внимания системам технического зрения и семантическому распознаванию ИИ, а не только точности определения местоположения. Газонокосилка должна не только понимать, что “там что-то есть”, но и, в идеале, знать, что именно это такое и как ей следует реагировать.
Многозонные или разделенные газоны
Надежное построение карт, планирование зон и маршрутов движения имеют решающее значение. Системы RTK и отлаженные системы SLAM, как правило, проще в управлении, чем случайная навигация, когда газонокосилке необходимо обработать несколько отдельных участков.
Коммерческие, недвижимостные и профессиональные сайты
Не ограничивайтесь оценкой только точности позиционирования. По мере расширения объекта все большее значение приобретают такие факторы, как непрерывность работы, удаленное управление, восстановление слабых сигналов, затраты на техническое обслуживание и возможности будущего расширения. Объединение данных с нескольких датчиков широко применяется в случаях, когда ручное спасение обходится дорого.
Когда люди ищут Лучшая роботизированная газонокосилка для больших газонов, как правило, они ищут не просто устройство с максимальной площадью покрытия. Практические требования включают высокую эффективность покрытия, стабильную локализацию, достаточное время автономной работы и надежное возобновление работы после зарядки.
Краткое руководство по принятию решений: сначала ответьте на эти 5 вопросов
| Задайте себе вопрос | Почему важно ответить “да” | Расставить приоритеты |
|---|---|---|
| Газон большой и в основном открытый? | Важно обеспечить систематическое и высокоэффективное охват. | RTK / nRTK / RTK-фьюжн |
| Там много деревьев, высоких стен или зданий? | Сигнал GNSS может прерываться или искажаться. | LiDAVisual: SLAM / VIO / слияние данных |
| Часто ли встречаются игрушки, шланги, домашние животные или другие сложные препятствия? | Косилке нужна идентификация объекта, а не просто его наличие. | ИИ-обработка изображений + надёжная локализация |
| Вы хотите, чтобы количество оборудования для установки было как можно меньше? | Возможно, вам не понадобятся ни подземная проводка, ни локальная RTK-база. | nRTK / Visual SLAM / «vision-first» |
| Речь идет о ценном объекте или коммерческом объекте, спасательные работы на котором обходятся дорого? | Устойчивость имеет большее значение, чем снижение стоимости отдельного датчика. | Объединение нескольких датчиков |
Как оценить систему навигации робота-газонокосилки перед покупкой
В техническом паспорте указано, какие датчики установлены. Однако он не дает ответа на вопрос, будет ли косилка в целом хорошо работать на вашем участке. Эти вопросы гораздо важнее, чем отдельное сравнение точности RTK, дальности действия LiDAR или разрешения камеры.
- Сколько времени занимает первоначальное картирование? Требует ли настройка прокладки подземного кабеля, установки локальной базовой станции, ручного перемещения косилки по границе участка или автоматического распознавания газона?
- Насколько просто редактировать виртуальные границы? Если добавить клумбу, запретную зону или новую зону кошения, нужно ли при этом заново создавать всю карту?
- Как ведет себя косилка, когда качество локализации ухудшается под деревьями или возле высоких стен? Она продолжает работу, снижает скорость, ждет, выполняет повторную локализацию или останавливается?
- Может ли газонокосилка отличить ситуацию “здесь есть препятствие” от ситуации “какое это препятствие”? От этого зависит, как она будет реагировать на домашних животных, игрушки, шланги и садовую технику.
- Поддерживает ли он функцию систематического прохождения траекторий, отслеживание убранной площади, возобновление кошения после зарядки и автоматический возврат на зарядную станцию?
- Что происходит после потери карты или ошибки локализации? Существует ли четкий процесс повторной локализации и восстановления?
- Зависит ли работа навигационной системы от долгосрочной подписки, мобильного интернета или региональной службы RTK-коррекции? При принятии решения о покупке учитывайте расходы на обслуживание.
- Описывает ли производитель условия тестирования и сценарии сбоев? Заявление о “точности на уровне сантиметров” в самых благоприятных условиях теряет смысл, если не дается объяснение влияния древесного покрова, отражений от зданий, поведения при слабом сигнале или стратегии восстановления.
Принцип оценки: Не следует отождествлять теоретическую точность позиционирования с реальными эксплуатационными характеристиками. Качественная документация по продукту содержит подробное описание тестовой среды, известных условий сбоев, поведения при слабом сигнале, восстановления карты и переключения между датчиками — а не только самые впечатляющие показатели в идеальных условиях.
Точка зрения Altverse Engineering: почему для разных продуктов требуются разные навигационные стеки
В случае проектов OEM/ODM обычно лучше сначала определить сценарий использования, а уже потом выбирать навигационный стек. Если начать с того, что “в этом продукте должна использоваться технология RTK” или “в этом продукте должен использоваться LiDAR”, это может привести к тому, что при проектировании будет зафиксирован неверный баланс между стоимостью и производительностью. Ценность одного и того же датчика зависит от размера газона, плотности деревьев, целевой цены и ожидаемого поведения пользователя.
Подход на основе многоуровневой платформы, описанный в текущем портфеле продуктов Altverse, следует той же логике: в небольших бытовых устройствах основной упор делается на искусственный интеллект + IMU; в более крупных бытовых сценариях используются nRTK + искусственный интеллект + IMU; и коммерческие платформы для роботов-газонокосилок, предназначенные для участков площадью 1–5 акров можно добавить LiDAR и другие датчики. Цель заключается не в том, чтобы достичь точности в пределах 1–5 акров. Цель — адаптировать системы позиционирования, распознавания и восстановления слабых сигналов к фактической сложности местности.
1. Начните с размера газона и обзора неба
Чем больше площадь объекта, тем важнее становятся глобальное позиционирование и систематическое планирование маршрута. При хорошей видимости неба технологии RTK или nRTK зачастую обеспечивают оптимальное соотношение эффективности и стоимости. В условиях густого древесного покрова платформе требуются дополнительные возможности SLAM или инерциальной навигации.
2. Определите, заключается ли основная проблема в позиционировании или в понимании окружающей обстановки
Если основная цель заключается в обеспечении высокой эффективности охвата на большой площади, технология RTK представляет собой ценное решение. Если же сложность заключается в наличии игрушек, домашних животных, клумб, сложных контуров и меняющихся препятствий, системе потребуется система технического зрения или другой уровень восприятия окружающей среды.
3. Рассматривать процесс установки как часть себестоимости продукта
Более низкая стоимость датчиков не всегда означает снижение общих затрат. Установка периметрального кабеля, настройка базовой станции RTK, услуги по корректировке, обновление карт и послепродажное обслуживание — все это влияет на качество обслуживания пользователей и риск возврата оборудования или обращений в службу поддержки.
4. Определить условия слабого сигнала и восстановления после сбоя перед окончательной доработкой набора датчиков
Производственной системе необходимы четкие ответы на такие вопросы, как: что берет на себя управление при ухудшении качества сигнала RTK? Что происходит, когда камера ослеплена задним освещением? Как косилка определяет своё положение заново после ошибки в карте? Объединение данных с датчиков становится полезным только в том случае, если четко определена машина состояний, отвечающая за ухудшение качества сигнала, переход к резервному режиму и восстановление работы.
Право индивидуальные решения для навигации роботов-газонокосилок Начните с реальных условий эксплуатации на строительной площадке, позиционирования оборудования и случаев сбоев, а затем определите, как следует сочетать технологии RTK, машинного зрения, LiDAR, IMU и программного обеспечения.
Как только требования будут детализированы вплоть до навигации, обхода препятствий, поведения приложения и аппаратных модулей, Услуги по индивидуальной настройке газонокосилок-роботов по модели ODM может воплотить технологическую стратегию в конкретную конфигурацию продукта, структуру затрат и набор функций.
Когда проект переходит на этап организации цепочки поставок, сертификации и серийного производства, сфера внимания расширяется от выбора датчиков до Производство газонокосилок-роботов по схеме OEM/ODM, включая стабильность компонентов, валидацию, соответствие требованиям и поставку в необходимых объемах.
Будущее технологий навигации для роботов-газонокосилок
1. От характеристик отдельных датчиков к отказоустойчивой интеграции данных с датчиков
Конкуренция между продуктами премиум-класса будет всё больше сводиться к тому, как система реагирует на временную потерю работоспособности датчика, а не просто к наличию у косилки технологий RTK, LiDA или камеры. Непрерывная и безопасная работа в меняющихся условиях будет иметь большее значение, чем просто наличие определённого набора датчиков.
2. Больше автоматического сопоставления и меньше первоначальной настройки
Роботы-газонокосилки, скорее всего, будут самостоятельно выполнять большую часть первоначального сканирования газона — обнаруживая траву, дорожки, клумбы и проходы — а затем запрашивать у пользователя подтверждение или уточнение карты, вместо того чтобы требовать полностью ручного проезда для составления карты.
3. Видение перейдет от обхода препятствий к семантическому пониманию
Система искусственного интеллекта для распознавания изображений будет всё лучше различать домашних животных, игрушки, ветки, садовые шланги, края газона и поверхности, по которым можно передвигаться, а затем применять к каждому классу объектов свое поведение, а не рассматривать каждый объект как обычное препятствие.
4. Уверенность в локализации станет основным навигационным сигналом
Более совершенные системы не будут сводить навигацию к простому выбору “есть сигнал/нет сигнала”. Они будут постоянно оценивать надежность данных RTK, систем машинного зрения, LiDAR и инерциальных датчиков, а затем соответствующим образом корректировать весовые коэффициенты датчиков, скорость и запасы безопасности.
5. Навигация станет в большей степени программно-определяемой
Карты, планирование маршрутов, визуальные модели и алгоритмы слияния данных — все это можно улучшить с помощью обновлений OTA. Долгосрочное сопровождение программного обеспечения и обратная связь на основе полевых данных будут приобретать всё большее значение как факторы, определяющие производительность роботов-газонокосилок.
Как выбрать подходящую технологию навигации для роботизированной газонокосилки
Ни одна из технологий навигации для роботов-газонокосилок не является лучшей во всех условиях. Ограничительные провода — это проверенная и надежная технология, но их установка требует значительных затрат. Системы RTK и nRTK отлично подходят для больших открытых газонов. Лидар (LiDAR) демонстрирует высокую эффективность в условиях сложной планировки и при слабом освещении. Визуальная SLAM сочетает в себе локализацию и понимание окружающей обстановки. VIO улучшает оценку непрерывного движения, а случайная навигация на основе зрительного восприятия по-прежнему может быть целесообразной в небольших недорогих устройствах.
Если территория сочетает в себе большие площади, лесной покров, сложные препятствия и несколько зон, одной технологии может оказаться недостаточно. Объединение данных с нескольких датчиков может обеспечить более высокую отказоустойчивость, но при этом приводит к увеличению затрат на оборудование, сложности программного обеспечения, потребляемой мощности и объема работ по валидации.
Для владельцев домов практический подход к принятию решения должен исходить из таких факторов, как площадь газона, наличие деревьев, близлежащие постройки, типы препятствий и допустимые ограничения при установке. Для брендов и программ OEM/ODM оценка должна также учитывать датчики, алгоритмы, вычислительные мощности, энергопотребление, поведение приложения, сетевые сервисы, валидацию и послепродажную поддержку. Именно так навигационная технология превращается в надежный продукт.
Альтверс Решения OEM/ODM для роботов-газонокосилок охватывают технологии искусственного зрения, RTK Vision и архитектуры мультисенсорной интеграции, а также разработку и настройку платформы с учетом условий газона, ценового позиционирования и требований рынка.
Часто задаваемые вопросы о навигации роботов-газонокосилок
Как роботы-газонокосилки ориентируются на местности?
Роботы-газонокосилки могут ориентироваться с помощью периметрального кабеля, спутникового позиционирования RTK/nRTK, LiDAR SLAM, Visual SLAM, VIO, искусственного зрения или комбинации этих технологий. В современных системах, как правило, выделены отдельные задачи: определение границ, локализация, распознавание препятствий, оценка движения и планирование траектории, а не используется один датчик для выполнения всех задач.
Нужен ли газонокосилкам-роботам ограничительный провод?
Нет. Традиционные роботы-газонокосилки используют зарытый по периметру провод, но многие новые беспроводные модели создают виртуальные границы с помощью технологий RTK, nRTK, LiDAR, Visual SLAM, искусственного интеллекта или мультисенсорного картографирования. Оптимальный вариант зависит от размера газона, видимости спутников, сложности рельефа участка и того, сколько усилий вы готовы затратить на настройку.
В чём заключается разница между роботом-газонокосилкой с системой RTK и роботом-газонокосилкой с системой GPS?
Технология RTK дополняет данные GNSS корректировками в режиме реального времени и при наличии подходящих условий позволяет обеспечить гораздо более точное определение местоположения, что делает её полезной для виртуальных границ и повторяющихся систематических маршрутов. Стандартный GPS, как правило, лучше подходит для приблизительного определения местоположения или таких функций, как отслеживание местонахождения, чем для наведения косилки с точностью до сантиметра.
Нужна ли базовая станция для роботизированной газонокосилки с системой nRTK?
Как правило, владельцу не нужно устанавливать локальную базовую станцию во дворе. Система nRTK использует сеть внешних референтных станций для получения поправочных данных, однако работа косилки по-прежнему зависит от видимости спутников GNSS, подключения к сети и доступности службы поправки.
Лидар лучше, чем RTK, для роботов-газонокосилок?
Не во всех случаях. Система LiDAR лучше подходит для локального определения расстояний, построения геометрии и SLAM, тогда как RTK — для глобального абсолютного позиционирования. На большой открытой лужайке часто предпочтительнее использовать RTK; в саду с густым древесным покровом, зданиями или узкими проходами может оказаться более эффективным применение LiDAR или гибридной системы.
Подходит ли технология Visual SLAM для ухода за большими газонами?
Это возможно, но эффективность зависит от системы камер, визуальных ориентиров, качества программного обеспечения, а также от того, доступен ли другой источник определения положения. Очень большие, открытые и визуально однообразные газоны затрудняют локализацию исключительно с помощью визуальных ориентиров, поскольку на них меньше характерных ориентиров и слабее глобальные ограничения на положение.
Почему в высококлассных роботах-газонокосилках используются как система RTK, так и камеры?
Они решают разные задачи. RTK обеспечивает точные глобальные координаты, а камеры позволяют определять края газона, препятствия и типы объектов. Камера также может предоставлять дополнительную информацию о локализации в случае снижения качества сигнала RTK, поэтому сочетание RTK и систем технического зрения является распространенной архитектурой слияния данных.
Какая система навигации у роботов-газонокосилок лучше всего подходит для работы под деревьями?
В условиях густого полога деревьев следует отдавать предпочтение системам, способным продолжать определение местоположения даже при ухудшении качества сигнала GNSS. Здесь актуальны такие технологии, как LiDAR, Visual SLAM, VIO и мультисенсорная интеграция. Ключевой вопрос заключается не просто в том, оснащена ли косилка системой RTK, а в том, какая система берет на себя управление в периоды слабого сигнала и как косилка восстанавливает работу.
Какая система навигации у роботов-газонокосилок лучше всего подходит для больших газонов?
Для большого газона с хорошим обзором неба системы RTK или nRTK часто являются оптимальным выбором, поскольку обеспечивают стабильное глобальное позиционирование, систематическое формирование рядов, управление несколькими зонами и эффективное покрытие. Если на участке также имеются густые насаждения или сложные сооружения, более надёжным решением может стать система слияния данных на базе RTK.
Какая технология навигации является лучшей для беспроводных роботов-газонокосилок?
Не существует единой оптимальной беспроводной системы, подходящей для любого двора. Технологии RTK/nRTK хорошо работают на больших открытых газонах, Visual SLAM и LiDAR могут помочь в зонах с большим количеством препятствий или в местах, где есть помехи для GNSS; а объединение данных с датчиков является наиболее универсальным решением для сложных участков. Делайте выбор, исходя из самых сложных условий навигации на участке, а не только из списка функций.
Означает ли более высокая точность навигации всегда лучший результат кошения?
Нет. Качество кошения также зависит от управления ходовой частью, проскальзывания колёс, ширины кошения, алгоритма поворотов, обработки краёв и планирования траектории движения. Точность навигации важна, но это лишь одна из составляющих всей системы косилки.
RTK, LiDAR или искусственный интеллект: какая система навигации для роботов-газонокосилок лучше всего подходит?
RTK лучше всего подходит для глобального позиционирования, LiDAR — для определения локальной геометрии и расстояний, а система искусственного зрения — для семантического распознавания краев газона и типов объектов. Правильный выбор зависит от того, в чём заключается основная задача: позиционирование на больших площадях, сложная локальная структура или распознавание препятствий; системы премиум-класса часто сочетают в себе две или более из этих функций.
Какая технология навигации для роботов-газонокосилок имеет наибольший потенциал в будущем?
Объединение данных с нескольких датчиков является наиболее вероятным направлением развития в долгосрочной перспективе, поскольку условия на открытом воздухе меняются слишком сильно, чтобы один датчик мог идеально работать в любых условиях. Будущие системы будут динамически комбинировать данные RTK, систем технического зрения, LiDAR, инерциальной измерительной системы (IMU) и одометрии с учетом степени достоверности, а затем с помощью обновлений программного обеспечения со временем совершенствовать картографирование, распознавание окружающей среды и восстановление работоспособности.
Воплотите свою идею роботизированной косилки в производство
Пользовательское OEM/ODM производство - PCBA, Сборка, монтаж и логистика от одного партнера.
- Быстрое выполнение заказа от разработки до доставки
- Доверие брендов по всему миру
- Бесплатный обзор DFM до того, как вы возьмете на себя обязательства
- Выделенный инженер в течение 24 часов
Специалист по робототехнике в компании Altverse с более чем 8-летним опытом работы в сфере роботов-газонокосилок, поиска поставщиков для производства продукции под чужой торговой маркой, проектов OEM/ODM и интеллектуальной автоматизации для улицы. Она помогает покупателям со всего мира оценивать поставщиков, сравнивать варианты индивидуальной настройки, а также разбираться в вопросах контроля качества, сертификации и послепродажного обслуживания.