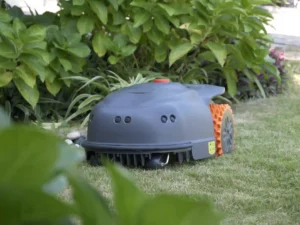


Es gibt keine einheitliche “beste” Navigationstechnologie, die für jeden Garten gleichermaßen geeignet ist. RTK oder Netzwerk-RTK (nRTK) eignet sich oft am besten für große, offene Rasenflächen mit freier Sicht zum Himmel. Gärten mit dichtem Baumbestand, hohen Mauern, engen Durchgängen oder starken GNSS-Hindernissen profitieren eher von LiDAR, Visual SLAM oder Multisensor-Fusion. Wenn der Mäher Rasenkanten erkennen und Objekte wie Spielzeug, Schläuche oder Haustiere identifizieren muss, kommt der kamerabasierten Wahrnehmung eine besonders wichtige Rolle zu. Für kleine, übersichtliche Rasenflächen und bei knapperen Budgets kann ein Begrenzungskabel oder ein einfaches bildverarbeitungsbasiertes System dennoch die praktischste Wahl sein.
Dieser Leitfaden erläutert, wie die wichtigsten Navigationstechnologien für Mähroboter funktionieren – von Begrenzungskabeln und RTK bis hin zu LiDAR, Visual SLAM, visuell-inertialer Odometrie (VIO), KI-Bildverarbeitung und Sensorfusion. Der Schwerpunkt liegt auf den Fragen, die Käufer, Produktteams und OEM-/ODM-Marken tatsächlich beantworten müssen: Wie definiert jedes System Grenzen, ermittelt die Position des Mähers, geht mit schwachen Signalen um, weicht Hindernissen aus, kartiert den Rasen und sorgt für eine effiziente Abdeckung?.

Warum die Navigation von Mährobotern wichtig ist
Das Navigationssystem eines Mähroboters bestimmt weit mehr als nur, ob das Gerät sich im Garten zurechtfindet. Es beeinflusst, wie stabil eine virtuelle Begrenzung ist, wie gerade und gleichmäßig das Mähmuster ausfällt, ob die Positionsbestimmung unter Bäumen funktioniert, wie zuverlässig der Mäher Hindernissen ausweicht, wie gut er mehrere Zonen verwaltet und wie viel Einrichtungsaufwand für den Besitzer entsteht.
Die Navigation im Freien ist zudem schwieriger als die Roboternavigation in Innenräumen. Baumkronen können Satellitensignale blockieren, Gebäude und Wände können GNSS-Mehrwegausbreitung verursachen, Sonnenlicht und tiefer Schatten können die Kamerabedingungen verändern, und große, offene Rasenflächen bieten möglicherweise zu wenige visuelle oder geometrische Merkmale für SLAM. Steigungen, nasses Gras und weicher Boden können zudem zum Durchdrehen der Räder führen, sodass die Raddrehung nicht immer der tatsächlichen Bewegung entspricht.
Deshalb werden moderne Mähroboter nicht mehr nur anhand des Gegensatzes “GPS vs. Begrenzungskabel” definiert. Aktuelle Navigationssysteme kombinieren RTK, nRTK, LiDAR, Visual SLAM, KI-Bildverarbeitung, IMUs und Radauswertungsdaten auf unterschiedliche Weise. Ein leistungsfähiges System verknüpft Lokalisierung, Kartierung, Wahrnehmung und Bewegungssteuerung miteinander, anstatt jeden Sensor als eigenständige Funktion zu betrachten.
Die Navigation ist nur ein Teil des umfassenderen Technologien für Mähroboter Gesamteffekts: Antriebssteuerung, Batteriekapazität, Mähwerk, Technologie und Software – all diese Faktoren beeinflussen das endgültige Mäherlebnis. Dieser Leitfaden konzentriert sich speziell auf Navigation, Positionierung und Kartierung.
Was muss das Navigationssystem eines Rasenmähroboters leisten?
Aus Sicht des Nutzers ist das Ziel einfach: den gesamten Rasen automatisch zu mähen, wobei so wenig Nachhilfe oder Eingriffe wie möglich erforderlich sein sollen. Dazu muss ein Navigationssystem kontinuierlich mindestens fünf Probleme lösen. Die Aufschlüsselung dieser Probleme macht auch deutlich, warum RTK, LiDAR und Bildverarbeitung keine direkten Eins-zu-Eins-Ersatzlösungen sind.
1. Festlegung der Grenzen: Wo darf der Rasenmäher fahren?
Der Mäher muss zunächst die Rasengrenzen, Sperrzonen und etwaige Durchgänge zwischen den Mähbereichen kennen. Herkömmliche Modelle verwenden dazu ein im Boden verlegtes Begrenzungsseil. Kabellose Systeme können virtuelle Grenzen mithilfe von RTK-Koordinaten, LiDAR-Karten, visueller Erkennung oder einer aus mehreren Sensoren erstellten Karte definieren.
2. Ortung: Wo befindet sich der Mähroboter gerade?
Der Mäher muss seine Position innerhalb der Rasenkarte kontinuierlich schätzen. RTK liefert absolute globale Koordinaten. LiDAR-SLAM und Visual-SLAM schätzen die Position anhand von Umgebungsmerkmalen. IMUs und Radodometrie liefern kurzfristige Bewegungsdaten zwischen den stärkeren externen Referenzpunkten.
3. Wahrnehmung: Was befindet sich vor dem Mäher?
Eine präzise Positionierung bedeutet nicht automatisch eine gute Hindernisvermeidung. RTK kann dem Mäher zwar mitteilen, wo er sich befindet, aber nicht, ob es sich bei dem Objekt vor ihm um einen Baum, einen Blumentopf, ein Haustier, ein Spielzeug oder einen Gartenschlauch handelt. Die Umgebungswahrnehmung erfolgt in der Regel über Kameras, LiDAR, ToF-Sensoren, Ultraschallsensoren oder eine Kombination daraus.
4. Bewegungsschätzung: Wie weit hat sich der Rasenmäher tatsächlich bewegt?
Steigungen, nasses Gras und Radschlupf können dazu führen, dass die vom Encoder gemessene Entfernung vom tatsächlichen Weg abweicht. Eine IMU, ein Gyroskop, Raddrehgeber und Odometrie helfen dabei, Kurs, Lage und Bewegung abzuschätzen, sodass die Software eine kontinuierlichere Bewegungsbahn aufrechterhalten kann.
5. Wegplanung: Wohin soll der Rasenmäher als Nächstes fahren?
Sobald das System über eine Begrenzung, eine Positionsschätzung und Umgebungsinformationen verfügt, kann es systematische Reihen-, Streifen- oder Zickzackmuster, das Mähen von Kanten, Aufgaben in mehreren Zonen, Umleitungen um Sperrzonen sowie ein automatisches Zurückkehren zur Ladestation planen.
Autonome Kartierung für Roboter-Rasenmäher verbindet Begrenzungen, Lokalisierung, Hindernisse und den Aufgabenfortschritt zu einem nutzbaren Modell des Hofgeländes. Diese Karte dient dann als Grundlage für die Wegplanung, die Logik zur Wiederaufnahme nach dem Aufladen und die Verwaltung mehrerer Zonen.
Verschiedene Navigationstechnologien lösen verschiedene Aspekte des Problems
Es kann irreführend sein, alle Technologien in einer einzigen Liste unter dem Motto “Welche ist die beste?” zusammenzufassen. Ein besserer Ansatz zum Verständnis des Systems besteht darin, die Ebene zu identifizieren, der die jeweilige Technologie in erster Linie dient. In der Praxis werden Technologien oft über mehrere Ebenen hinweg kombiniert.
| Navigations-Ebene | Typische Technologien | Kernfrage |
|---|---|---|
| Absolute Positionierung | RTK / nRTK | Wo befinde ich mich auf der vollständigen Rasenübersicht? |
| Relative Lokalisierung und Kartierung | LiDAR-SLAM / Vial-SLAM / VIO | Wie habe ich mich relativ zur Umgebung bewegt? |
| Umweltwahrnehmung | KI-Bildverarbeitung / LiDAR / ToF | Was ist vor mir, und kann ich vorbeifahren? |
| Bewegungsschätzung | IMU / Radausmessung | Wie weit habe ich mich wirklich bewegt oder gedreht? |
| Flächenbeschränkungen | Begrenzungsdraht / virtuelle Begrenzung | Wo darf ich mähen, und wo darf ich nicht mähen? |
| Systemfusion | RTK + Bildverarbeitung + LiDAR + IMU | Was springt ein, wenn ein Sensor ausfällt? |
Vergleich der Navigationstechnologien von Rasenmährobotern
Die folgende Tabelle bietet einen allgemeinen Vergleich von sieben gängigen Navigationsansätzen. Die Kosten sind relativ: Die tatsächlichen Systemkosten hängen auch von der Sensorqualität, der Rechenplattform, dem Reifegrad der Software, der Kalibrierung, den Tests, der Zertifizierung sowie von Cloud- oder Korrekturdiensten und der allgemeinen Produktpositionierung ab.
| Navigationsverfahren | Wichtigste Stärken | Wichtigste Einschränkungen | Am besten geeignet für | Relative Kosten |
|---|---|---|---|---|
| Multi-Sensor-Fusion | Kombiniert RTK, Bildverarbeitung/LiDAR, IMU und Odometrie für höchste Ausfallsicherheit unter wechselnden Bedingungen. | Höchste Systemkomplexität; mehr Rechenleistung, Stromversorgung, Synchronisation, Kalibrierung, Tests und Verwaltung des Softwarezustands. | Komplexe Außenanlagen, hochwertige Wohnanlagen, große Grundstücke und gewerbliche Nutzung. | Hoch |
| LiDAR | Präzise Entfernungsmessung, funktioniert ohne sichtbares Licht, eignet sich hervorragend für die lokale Kartierung und die Erkennung von Hindernissen im Raum. | Regen, Nebel, Staub, Tröpfchen und Vegetation können Störgeräusche verursachen; bei sehr weitläufigen Rasenflächen ist unter Umständen eine weitere Positionsreferenz erforderlich. | Gärten mit vielen Bäumen, vielen Mauern, wenig Licht oder geometrisch komplexen Strukturen. | Hoch |
| RTK / nRTK | Absolute Positionierung im Zentimeterbereich unter geeigneten Bedingungen; besonders geeignet für systematische Fahrwege, das Mähen mehrerer Bereiche und die Abdeckung großer Flächen. | Hängt von der Sicht auf den Satelliten ab; die Leistung verschlechtert sich unter Baumkronen, Dachvorsprüngen und in der Nähe hoher Wände; erkennt Hindernisse nicht von selbst. | Große, offene Rasenflächen mit mehreren Bereichen. | Mittel bis hoch |
| Visuelles SLAM | Unterstützt die kabellose Einrichtung und Kartierung ohne lokale RTK-Basisstation; die Kameras können zudem Rasenflächen und Hindernisse erkennen. | Aufgrund von Blendung, Schatten, Witterungseinflüssen, dem Zustand der Objektive und der sich wiederholenden Rasenstruktur können die absoluten Genauigkeitsgrenzen auf großen, offenen Rasenflächen geringer sein als bei RTK. | Kleine bis mittelgroße Gärten mit praktischen optischen Elementen, bei denen der Schwerpunkt auf einer einfachen Installation liegt. | Mittel bis hoch |
| Visuell-inertiale Odometrie (VIO) | Kontinuierliche Bewegungsschätzung ohne Satelliten; ermöglicht in Verbindung mit Karten und Planungsfunktionen ein systematisches Mähen. | Die Abweichung nimmt mit der Zeit zu; Steigungen, Radschlupf und ungenaue visuelle Merkmale können die Genauigkeit beeinträchtigen, wenn keine regelmäßigen Korrekturen vorgenommen werden. | Kleine bis mittelgroße Rasenflächen sowie zur Unterstützung der Lokalisierung in Fusionssystemen. | Mittel |
| Bildbasierte zufällige Navigation | Einfach, kostengünstig und kabellos einsetzbar; die Kamera kann einfache Rasenkanten und Hindernisse erkennen. | Ohne eine stabile globale Position kommt es eher zu wiederholtem Mähen und zu Stellen, die übersehen werden. | Kleine, gleichmäßige Rasenflächen und kabellose Einsteigermodelle. | Niedrig |
| Begrenzungsdraht | Ausgereift, kostengünstig und zuverlässig für die Bereichsüberwachung; unabhängig von der Sichtbarkeit von Satelliten und weitgehend unabhängig von der Beleuchtung. | Die Installation und Wartung sind arbeitsintensiv; das Kabel legt zwar Grenzen fest, bietet jedoch keine globale Positionsbestimmung oder effiziente Wegplanung. | Kleine Rasenflächen mit festem Grundriss und begrenztem Budget. | Niedrig |
Auswahlkriterium: Beginnen Sie mit der Gartensituation, bei der der Mäher am ehesten ausfällt. Wählen Sie RTK für große, offene Rasenflächen, LiDAR/Visual SLAM/Fusion für Gärten mit vielen Bäumen oder Mauern, KI-Bildverarbeitung, wenn die Objekterkennung entscheidend ist, und einfachere Systeme, wenn der Rasen klein und gleichmäßig ist und Kosten eine wichtige Rolle spielen.
Wie sich die Navigation von Mährobotern weiterentwickelt hat
Die Entwicklung der Navigation von Mährobotern lässt sich in drei Schritte unterteilen: Erstens muss der Mähroboter auf dem Rasen bleiben; zweitens muss er wissen, wo er sich befindet; drittens muss er den Garten gut genug kennen, um planen und sich anpassen zu können. Diese Phasen entsprechen der Festlegung von Grenzen, der präzisen Ortung und dem Verständnis der Umgebung.
Phase 1: Begrenzungsdraht + Zufallsnavigation
Frühe Rasenmähroboter nutzten ein Begrenzungsseil, um den Arbeitsbereich einzugrenzen. Sobald der Mäher das Seil erkannte, wendete er und fuhr in eine andere Richtung weiter. Viele Modelle kannten ihre genaue Position auf dem Rasen nicht und verließen sich daher auf zufällige Bewegungen, um nach und nach den gesamten Rasen zu mähen.
Dieser Ansatz ist einfach und zuverlässig, doch je größer der Rasen wird, desto deutlicher können sich das Problem der Überlappungen und der ausgelassenen Stellen bemerkbar machen. Er löst zwar das Problem “den Rasen nicht auslassen”, aber nicht die Frage “Wie mähe ich den gesamten Rasen effizient?”
Phase 2: Systematisches Mähen + präzise Ortung
Mit der Einführung von RTK, Odometrie und leistungsfähigeren Kartierungsalgorithmen in Rasenmährobotern wurde das systematische Mähen praktikabel. Der Mäher konnte bereits gemähte Flächen erfassen, den nächsten parallelen Mähdurchgang planen und einen noch nicht abgeschlossenen Auftrag nach dem Aufladen fortsetzen.
Für die Nutzer war die sichtbare Veränderung ganz einfach: Das Mähen erfolgte nun nicht mehr nach dem Zufallsprinzip, sondern in geordneten Reihen. Das ist besonders bei größeren Rasenflächen von Bedeutung, wo die Effizienz der Fahrwege einen großen Einfluss auf die Bearbeitungszeit hat.
Phase 3: Virtuelle Grenzen + SLAM + Sensorfusion
Der nächste Schritt besteht nicht darin, dass ein einzelner Sensor alle anderen Sensoren ersetzt. Es handelt sich vielmehr um ein System, das für die jeweilige Umgebung die zuverlässigste Informationsquelle auswählt. RTK kann globale Koordinaten liefern, LiDAR oder Kameras können eine lokale Karte und die Umgebungswahrnehmung aufrechterhalten, und IMU in Verbindung mit der Radodometrie kann kurze Lücken überbrücken.
Ausgereiftere Systeme berücksichtigen zudem die Zuverlässigkeit der Positionsbestimmung. Sinkt die RTK-Qualität, kann die Software deren Gewichtung verringern. Ist eine Kamera von Gegenlicht beeinträchtigt, können andere Sensoren einen größeren Teil der Navigationslast übernehmen. Sobald wieder eine zuverlässige globale Referenz vorliegt, kann das System die kumulierte Abweichung korrigieren.
Der Übergang von unterirdisch verlegten Kabeln zu einer digitalen Karte ist die zentrale Veränderung, die hinter Navigation eines kabellosen Mähroboters. Grenzen werden softwaremäßig definiert und lassen sich durch Positionsbestimmung, Wahrnehmung und Kartierung anpassen, anstatt ein Kabel physisch zu verlegen.
7 wichtige Technologien für die Navigation von Robotern und Rasenmähern – erklärt
Die folgenden sieben Ansätze lassen sich am besten anhand von vier Fragen verstehen: Wie funktioniert die Technologie, worin liegt ihre Stärke, wo hat sie Schwächen und für welche Art von Rasen ist sie am besten geeignet? Ausführlichere Einzelvergleiche können auf eigenen Unterseiten aufgeführt werden, sodass dieser Leitfaden nützlich bleibt, ohne mit jedem einzelnen Begleitartikel zu konkurrieren.
1. Navigation eines Mähroboters mittels Multisensor-Fusion
Die Multisensor-Fusion ist kein einzelner Sensor. Es handelt sich um eine Systemarchitektur, die sich ergänzende Datenquellen kombiniert. Eine gängige Kombination ist RTK + Bildverarbeitung + IMU + Radodometrie; hochwertige Plattformen für den privaten oder gewerblichen Einsatz können zusätzlich mit LiDAR, Radar oder ToF ausgestattet sein.
Der größte Vorteil ist die Ausfallsicherheit. In offenen Bereichen kann RTK eine stabile globale Position liefern. Unter Bäumen können Bildverarbeitung oder LiDAR dazu beitragen, die Lokalisierung und die Kartenstruktur aufrechtzuerhalten. Bei einem kurzzeitigen Verlust externer Referenzdaten können die IMU und die Odometrie die Bewegungsschätzung kontinuierlich aufrechterhalten. Sobald der Mäher wieder eine stärkere Referenz erhält, kann das System Abweichungen korrigieren.
Der Nachteil ist die Komplexität. Jeder zusätzliche Sensor bedeutet mehr Rechenaufwand, höheren Stromverbrauch, Zeitsynchronisation, Kalibrierung, Validierung und die Behandlung von Fehlerzuständen. Ein leistungsfähiges Fusionssystem zeichnet sich nicht durch die längste Sensorliste aus, sondern durch klare Regeln für Leistungsminderung, Übernahme und Wiederherstellung.
Ein RTK Vision Mähroboter Ein gängiges Beispiel für diese Architektur ist: RTK übernimmt die globale Positionsbestimmung, während die Kamera die Erkennung von Rasenkanten, die Hinderniserkennung und zusätzliche Umgebungsinformationen beisteuert.
2. Navigation eines LiDAR-Roboter-Rasenmähers
LiDAR misst die Entfernung zu Objekten in der Umgebung, indem es Laserlicht aussendet und die Zeit bis zum Eintreffen des zurückgeworfenen Lichts misst. In Kombination mit SLAM kann es Baumstämme, Wände, Zäune und Gebäudekonturen nutzen, um eine lokale Karte zu erstellen und gleichzeitig die Position des Mähers innerhalb dieser Karte zu schätzen.
Ein wesentlicher Vorteil besteht darin, dass LiDAR nicht in gleicher Weise wie eine herkömmliche Kamera auf sichtbares Licht angewiesen ist. Nacht, tiefer Schatten und wechselnde Helligkeit haben weniger Einfluss auf die Laserentfernungsmessung, wodurch sich LiDAR besonders für strukturell komplexe Höfe, enge Durchgänge und Bereiche mit vielen festen Hindernissen eignet.
LiDAR unterliegt nach wie vor bestimmten Umgebungsbedingungen. Regen, Nebel, Staub, Wassertropfen und niedrige Vegetation können zu Bildrauschen führen, und bei extremer direkter Sonneneinstrahlung kann es bei einigen Sensoren zu einer Verschlechterung des Signal-Rausch-Verhältnisses kommen. Auf einer sehr großen, offenen Rasenfläche mit wenigen stabilen geometrischen Merkmalen kann LiDAR zudem von RTK-, Bildverarbeitungs- oder Trägheitsmessdaten profitieren.
Deshalb RTK vs. LiDAR bei Mährobotern Es geht nicht wirklich darum, welcher Sensor allgemein besser ist. RTK ist bei der globalen absoluten Positionsbestimmung überlegen; LiDAR ist bei der lokalen Geometrie, der Entfernungsmessung und SLAM überlegen.
3. RTK- und nRTK-Navigation bei Roboter-Rasenmähern
RTK (Real-Time Kinematic) ergänzt die GNSS-Positionsbestimmung durch Korrekturdaten in Echtzeit. Bei ausreichender Satellitensichtbarkeit, geeigneter Antennenauslegung und entsprechender Korrekturqualität liefert RTK Positionsdaten im Zentimeterbereich, weshalb es häufig für virtuelle Begrenzungen und wiederholbare Mähwege eingesetzt wird.
RTK ist besonders effektiv auf großen, offenen Rasenflächen. Dank stabiler globaler Koordinaten kann der Mäher parallele Fahrspuren, Streifen- oder Zickzackmuster erzeugen, mehrere Zonen planen und einen unvollendeten Auftrag nach dem Aufladen fortsetzen. Je größer der Rasen, desto wertvoller ist eine systematische Abdeckung im Vergleich zur zufälligen Navigation.
Die größte Einschränkung ist die Satellitenumgebung. Dichtes Baumlaub, Dachvorsprünge, hohe Mauern und nahegelegene Gebäude können die Sicht auf die Satelliten beeinträchtigen und Mehrwegfehler verursachen. Da RTK Hindernisse nicht von selbst erkennt, wird es in Produktionssystemen üblicherweise mit Kameras, IMUs, Odometrie oder anderen Wahrnehmungssensoren kombiniert.
Bei nRTK (Network RTK) wird die Korrekturquelle von einer vom Anwender installierten lokalen Basisstation auf ein Netzwerk von Referenzstationen verlagert. Dies kann die Installation vereinfachen, beseitigt jedoch nicht die Abhängigkeit von GNSS. Produktteams müssen weiterhin die Netzabdeckung, die Verfügbarkeit des Korrekturdienstes und die langfristigen Betriebskosten berücksichtigen.
Eine vollständige Navigation bei RTK-Mährobotern Das System umfasst den Rover-Empfänger, die Korrekturquelle, das Antennendesign, die Koordinatenverarbeitung, die Logik für virtuelle Grenzen und das Wiederherstellungsverhalten – nicht nur ein GNSS-Modul.
Unter Bäumen, unter Dachvorsprüngen oder neben hohen Mauern stellt sich folgende technische Herausforderung: Navigation von RTK-Mährobotern in Gebieten mit schwachem Signal. Der Mäher benötigt eine IMU, eine Radauswertungsfunktion, Bildverarbeitung oder andere Referenzsysteme, um vorübergehende Leistungsbeeinträchtigungen auszugleichen, sowie klare Regeln für das Verlangsamen, Anhalten, die Neupositionierung und die Wiederherstellung.
4. Navigation eines Rasenmähroboters mittels Visual-SLAM
Visual S,LAM nutzt eine oder mehrere Kameras, um Gras, Bäume, Mauern, Gebäude und andere visuelle Merkmale zu erfassen. Indem die Software verfolgt, wie sich diese Merkmale von Bild zu Bild bewegen, schätzt sie die Bewegung des Rasenmähers ab und erstellt gleichzeitig eine Karte der Umgebung.
Der Nutzen einer Kamera beschränkt sich nicht nur auf die Positionsbestimmung. Dasselbe Bildverarbeitungssystem kann auch die semantische Wahrnehmung unterstützen – indem es Gras von anderen Objekten unterscheidet und Gegenstände wie Blumentöpfe, Spielzeug, Haustiere oder Gartenschläuche identifiziert. Bei Produkten, die auf eine kabellose Installation ohne lokale RTK-Basisstation ausgelegt sind, kann dies zu einem äußerst attraktiven Installationserlebnis führen.
Die Herausforderung besteht darin, dass sich die Sichtverhältnisse ändern. Starkes Sonnenlicht, Gegenlicht, tiefe Schatten, Regen, verschmutzte Objektive und sich wiederholende Rasenstrukturen können die Qualität der Erfassung beeinträchtigen. Auf sehr großen, offenen Rasenflächen fehlt der rein visuellen relativen Lokalisierung zudem der direkte Bezug zu globalen Koordinaten, den RTK bieten kann.
Der aufschlussreiche Vergleich in Visual SLAM vs. LiDAR-SLAM für die Navigation von Mährobotern Es geht also nicht um die Frage “Kamera oder Laser – was ist fortschrittlicher?”, sondern darum, welche SLAM-Methode besser zu den Lichtverhältnissen, der Geometrie, dem Kostenziel und der Umgebung auf dem Gelände passt.
In einem KI-gestützter Roboter-Rasenmäher mit Bildverarbeitung, kann die Kamera zur Lokalisierung und Kartierung beitragen und gleichzeitig Rasenflächen, Nicht-Rasenflächen und Hindernisse klassifizieren. Diese hohe Informationsdichte ist einer der Hauptgründe dafür, dass Bildverarbeitungssysteme in modernen Rasenmäherplattformen so attraktiv sind.
5. Visuell-inertiale Navigation (VIO)
Die visuell-inertiale Odometrie kombiniert Kameradaten mit einer IMU. Die Kamera erfasst Umgebungsmerkmale, während die IMU Winkelgeschwindigkeit und Beschleunigung mit einer wesentlich höheren Aktualisierungsrate misst. Zusammen ermöglichen sie eine flüssigere und kontinuierlichere Bewegungsschätzung als die visuelle oder die Rad-Odometrie allein.
Wenn VIO in eine Karte und einen Routenplaner integriert ist, kann es ein systematisches Mähen und geordnete Reihenmuster unterstützen, ohne auf Satelliten oder eine lokale RTK-Basisstation angewiesen zu sein. Wenn das Bildverarbeitungsmodell zudem eine semantische Erkennung durchführt, kann dieselbe Hardware dabei helfen, Gras, Nicht-Gras und einfache Hindernisse zu identifizieren.
Die größte Einschränkung ist die Abweichung. Ein langer Betrieb, schwache visuelle Merkmale, Steigungen und Radschlupf können den kumulierten Fehler vergrößern. VIO funktioniert daher am besten, wenn eine Karte, RTK, LiDAR, eine virtuelle Begrenzung oder eine andere Referenz die Schätzung regelmäßig korrigieren kann.
6. Bildbasierte zufällige Navigation
Die bildbasierte Zufallsnavigation ist einfacher als ein vollständiges Visual-SLAM-Verfahren. Eine Kamera kann Rasenkanten, nicht begrünte Bereiche und einfache Hindernisse erkennen, während der Rasenmäher weiterhin zufällige oder lokal organisierte Bewegungsmuster verfolgt, anstatt eine präzise globale Karte zu pflegen.
Zu den Vorteilen zählen geringere Hardware- und Softwarekosten, eine einfachere Architektur sowie die Möglichkeit, auf eine herkömmliche Begrenzungsleitung zu verzichten. Bei einem kleinen, regelmäßig geformten Rasen bietet das System ein gutes Verhältnis zwischen Komfort und Preis.
Der Nachteil ist die mangelnde Übersicht über die bereits gemähte Fläche. Ohne eine stabile globale Positionsbestimmung steigt die Wahrscheinlichkeit von Überschneidungen und übersehenen Stellen. Der Mäher weiß zwar, dass er “dorthin nicht fahren sollte”, weiß aber nicht, “welcher Teil des Rasens noch nicht gemäht ist”.”
7. Navigation eines Roboter-Rasenmähers mithilfe eines Begrenzungsdrahts
Ein Begrenzungsdraht ist die ausgereifteste Methode, um den Arbeitsbereich eines Mähroboters einzugrenzen. Der Besitzer verlegt einen Draht entlang der Rasengrenze, und der Mäher erkennt das elektromagnetische Signal, um abzubiegen oder anzuhalten. Das System muss kein Gras erkennen und ist nicht auf Satellitensichtbarkeit angewiesen.
Zu den Vorteilen zählen Zuverlässigkeit, niedrige Kosten und technische Ausgereiftheit. Für einen kleinen Rasen mit festem Grundriss, der sich nicht oft ändern wird, kann ein Begrenzungskabel nach wie vor eine durchaus sinnvolle Wahl sein.
Die Nachteile liegen in der Installation und Wartung. Die anfängliche Verkabelung ist zeitaufwendig, spätere Änderungen an der Gartenanlage können eine Neuverkabelung erforderlich machen, und defekte oder gealterte Kabel können Wartungsarbeiten nach sich ziehen. Noch wichtiger ist jedoch, dass das Kabel lediglich festlegt, wo der Rasenmäher nicht hinfahren darf; es bietet an sich keine umfassende Ortung oder effiziente Routenplanung.
Für einen Käufer, der sich ein Mähroboter ohne Begrenzungskabel, … Der Vorteil besteht nicht nur darin, dass ein Kabel wegfällt. Eine digitale Karte erleichtert es zudem, Grenzen zu bearbeiten, Sperrzonen hinzuzufügen und den Garten per Software neu zu konfigurieren.
So vergleichen Sie die Navigationssysteme von Mährobotern: 6 wichtige Kriterien
Oft wird gefragt, ob RTK besser ist als LiDAR oder ob die Bildverarbeitung die fortschrittlichste Option darstellt. Ein besserer Vergleich erfolgt aufgabenbasiert: globale Positionsbestimmung, Wahrnehmung, Verhalten bei schwachen Signalen, Leistung bei schlechten Lichtverhältnissen, großflächige Abdeckung und Gesamtkosten für die Einrichtung. Dabei werden die Fähigkeiten verglichen, die ein Rasenmäher tatsächlich benötigt, anstatt verschiedene Technologieebenen in eine künstliche Rangfolge zu bringen.
1. Globale Positionsbestimmung und Wiederholgenauigkeit der Bahnführung
Unter freiem Himmel liefert RTK die direkteste absolute Positionsreferenz. Dadurch eignet es sich besonders gut für wiederholbare Fahrspuren, virtuelle Begrenzungen und Aufgaben in mehreren Zonen. LiDAR-SLAM und Visual-SLAM stützen sich stärker auf Umgebungsmerkmale und sind vor allem bei der lokalen Kartierung und der relativen Positionsbestimmung besonders leistungsfähig.
2. Hinderniserkennung und Umgebungsverständnis
Kamerabasierte KI-Bildverarbeitung ist am stärksten bei der semantischen Erkennung – also beim Erkennen, um was für ein Objekt es sich handelt. LiDAR ist gut bei der Entfernungsmessung und der Erfassung räumlicher Formen. RTK erkennt keine Hindernisse. Ein Begrenzungsdraht definiert lediglich den Arbeitsbereich.
3. Leistung unter Bäumen, in Wandnähe und in Gebieten mit schwachem GNSS-Empfang
Unter dichtem Baumkronendach oder in der Nähe von Gebäuden können LiDAR, Visual SLAM und VIO die durch RTK verursachten Qualitätsverluste ausgleichen. Ein Fusionssystem kann zudem die Gewichtung der Sensoren auf der Grundlage der Echtzeitqualität anpassen, anstatt jede Datenquelle als gleich zuverlässig zu behandeln.
4. Leistung bei Nacht und bei schlechten Lichtverhältnissen
LiDAR hat einen klaren Vorteil, da es nicht auf Texturen im sichtbaren Licht angewiesen ist. Kamerasysteme sind vom Sensor, der Belichtungssteuerung, HDR, Zusatzbeleuchtung und dem Wahrnehmungsmodell abhängig. RTK selbst weist kaum Unterschiede zwischen Tag und Nacht auf, ist jedoch dennoch von den Satellitenbedingungen abhängig.
5. Effiziente Bewässerung großer Rasenflächen
Große, offene Rasenflächen eignen sich in der Regel besonders gut für RTK oder RTK-basierte Fusionsverfahren. Stabile globale Koordinaten erleichtern die Verwaltung systematischer Reihen, mehrerer Zonen, das Verhalten beim Wiederaufnehmen des Betriebs nach dem Aufladen sowie eine gleichmäßige Abdeckung über große Betriebsentfernungen hinweg.
6. Einrichtung, Wartung und Gesamtbetriebskosten
Systeme mit Begrenzungsdraht erfordern den größten Installationsaufwand. Für lokales RTK ist eine Basisstation erforderlich, während nRTK den Hardwareaufwand vor Ort reduzieren kann. Reine Bildverarbeitungs- und LiDAR-Systeme können kabellos betrieben werden, erfordern jedoch unter Umständen dennoch einen anfänglichen Kartierungsdurchlauf oder eine Begrenzungsbestätigung. In die Gesamtkosten sollten zudem Rechen-, Cloud- oder Korrekturdienste, Wartung und Kundendienst einbezogen werden.
Für eine detaillierte Gegenüberstellung, RTK, LiDAR und KI-Bildverarbeitung für die Navigation von Mährobotern Man sollte die Kontinuität der Positionsbestimmung, das Erkennen von Hindernissen, die Umgebungsgrenzen, die Installationsanforderungen und die Gesamtsystemkosten vergleichen – und nicht nur die wichtigsten Sensorspezifikationen.
Das beste Navigationssystem für Mähroboter nach Rasentyp
Für die meisten Käufer ist es am einfachsten, ein Navigationssystem auszuwählen, indem sie zunächst die Umgebung beschreiben, bevor sie die Algorithmen vergleichen. Die folgenden Szenarien decken die häufigsten Fälle aus der Praxis ab.
Kleine, einfache Rasenflächen
Denken Sie an einen Begrenzungsdraht, eine bildverarbeitungsgestützte Zufallsnavigation oder ein kostengünstiges Bildverarbeitungssystem. Einfachheit, Stabilität und Gesamtkosten sind in der Regel wichtiger als die höchstmögliche Positionierungsgenauigkeit.
Große, weitläufige Rasenflächen
Legen Sie den Schwerpunkt auf RTK, nRTK oder ein RTK-basiertes Fusionssystem. Achten Sie auf eine stabile globale Positionsbestimmung, die Verwaltung mehrerer Arbeitsbereiche, die Wiederaufnahme des Betriebs nach dem Aufladen sowie eine hohe Abdeckungseffizienz.
Rasenflächen mit dichtem Baumbestand und erheblicher Sichtbehinderung durch Bäume
Legen Sie den Schwerpunkt auf LiDAR, Visual SLAM, VIO oder Multisensor-Fusion. Beurteilen Sie den Mäher nicht nur anhand der RTK-Genauigkeit im Best-Case-Szenario; fragen Sie sich, was passiert, wenn die GNSS-Positionsbestimmung nachlässt, und welcher Sensor dann die Lokalisierung übernimmt.
Höfe mit Gebäuden, hohen Mauern oder engen Durchgängen
SLAM und die Wahrnehmung der lokalen Umgebung gewinnen dabei besonders an Bedeutung. LiDAR kann geometrische Strukturen nutzen, während Kameras visuelle Merkmale von Wänden, Bäumen, Zäunen und Gebäuden heranziehen können.
Gärten mit Spielzeug, Gartenschläuchen, Blumentöpfen oder Haustieren
Wenn sich die Arten von Hindernissen häufig ändern, sollten Sie der KI-Sicht und der semantischen Erkennung Vorrang vor der reinen Positionsgenauigkeit einräumen. Der Mäher muss nicht nur wissen, dass “etwas da ist”, sondern im Idealfall auch, um was es sich handelt und wie er darauf reagieren soll.
Mehrzonen- oder getrennte Rasenflächen
Zuverlässige Kartierung, Zonenplanung und Fahrrouten sind unerlässlich. RTK- und ausgereifte SLAM-Systeme sind in der Regel einfacher zu handhaben als die zufällige Navigation, wenn der Mäher mehrere unterschiedliche Bereiche abdecken muss.
Gewerbe-, Immobilien- und Branchenwebsites
Berücksichtigen Sie mehr als nur die Positionsgenauigkeit. Kontinuierlicher Betrieb, Fernverwaltung, Wiederherstellung bei schwachem Signal, Wartungskosten und zukünftige Erweiterungsmöglichkeiten gewinnen mit dem Wachstum des Standorts zunehmend an Bedeutung. Eine Multisensor-Fusion ist üblich, wenn manuelle Rettungsmaßnahmen kostspielig sind.
Wenn Menschen nach dem Bester Roboter-Rasenmäher für große Rasenflächen, … suchen sie in der Regel nach mehr als nur einem Wert für die maximale Abdeckungsfläche. Die praktischen Anforderungen sind eine hohe Abdeckungseffizienz, eine stabile Ortung, eine ausreichende Laufzeit und ein zuverlässiges Verhalten beim Wiederaufnehmen des Betriebs nach dem Aufladen.
Leitfaden für schnelle Entscheidungen: Beantworten Sie zunächst diese 5 Fragen
| Frag dich selbst | Warum ein “Ja” wichtig ist | Prioritäten setzen |
|---|---|---|
| Ist der Rasen groß und größtenteils offen zum Himmel hin? | Eine systematische und hocheffiziente Abdeckung ist entscheidend. | RTK / nRTK / RTK-Fusion |
| Gibt es dort viele Bäume, hohe Mauern oder Gebäude? | GNSS-Signale können zeitweise ausfallen oder verzerrt sein. | LiDAVisual: SLAM / VIO / Fusion |
| Kommen Spielzeug, Schläuche, Haustiere oder andere komplexe Hindernisse häufig vor? | Der Mäher muss das Objekt erkennen können, nicht nur seine Anwesenheit feststellen. | KI-Bildverarbeitung + zuverlässige Lokalisierung |
| Möchten Sie so wenig Installationshardware wie möglich? | Möglicherweise möchten Sie weder unterirdisch verlegte Kabel noch eine lokale RTK-Basisstation. | nRTK / Visual SLAM / Vision-First |
| Handelt es sich um ein hochwertiges oder gewerbliches Gelände, an dem Rettungsmaßnahmen kostspielig sind? | Die Ausfallsicherheit ist wichtiger als die Minimierung der Kosten für einen einzelnen Sensor. | Multi-Sensor-Fusion |
So beurteilen Sie die Navigation eines Rasenmähroboters vor dem Kauf
Ein Datenblatt gibt Auskunft darüber, welche Sensoren vorhanden sind. Es sagt jedoch nichts darüber aus, ob der Mäher insgesamt in Ihrem Garten gut funktionieren wird. Diese Fragen sind aussagekräftiger als der isolierte Vergleich von RTK-Genauigkeit, LiDAR-Reichweite oder Kameraauflösung.
- Wie lange dauert die erstmalige Kartierung? Ist für die Einrichtung ein unterirdisch verlegtes Kabel, eine lokale Basisstation, das manuelle Umfahren der Begrenzung mit dem Rasenmäher oder eine automatische Rasenerkennung erforderlich?
- Wie einfach lassen sich virtuelle Begrenzungen bearbeiten? Wenn man ein Blumenbeet, eine Sperrzone oder einen neuen Mähbereich hinzufügt, muss man dann die gesamte Karte neu erstellen?
- Wie verhält sich der Mäher, wenn die Lokalisierungsgenauigkeit unter Bäumen oder in der Nähe hoher Wände nachlässt? Fährt er weiter, verlangsamt er seine Geschwindigkeit, wartet er, führt er eine erneute Lokalisierung durch oder hält er an?
- Kann der Rasenmäher zwischen “Da ist ein Hindernis” und “Um welche Art von Hindernis handelt es sich?” unterscheiden? Diese Unterscheidung beeinflusst, wie er mit Haustieren, Spielzeug, Schläuchen und Gartengeräten umgeht.
- Unterstützt das Gerät systematische Mähwege, die Erfassung bereits gemähter Flächen, die Fortsetzung des Mähvorgangs nach dem Aufladen und die automatische Rückkehr zur Ladestation?
- Was passiert nach einem Kartenverlust oder einem Lokalisierungsfehler? Gibt es einen klaren Prozess zur Neulokalisierung und Wiederherstellung?
- Ist die Navigation an ein Langzeitabonnement, Mobilfunkdaten oder einen regionalspezifischen RTK-Korrekturdienst gebunden? Berücksichtigen Sie die laufenden Betriebskosten bei Ihrer Kaufentscheidung.
- Beschreibt der Hersteller die Testbedingungen und Fehlerfälle? Die Angabe einer “Genauigkeit im Zentimeterbereich” im besten Fall hat wenig Aussagekraft, wenn keine Erläuterungen zu Baumbedeckung, Reflexionen an Gebäuden, dem Verhalten bei schwachen Signalen oder der Wiederherstellungsstrategie gegeben werden.
Bewertungsgrundsatz: Verwechseln Sie die theoretische Positionsgenauigkeit nicht mit der tatsächlichen Leistung. Eine fundierte Produktdokumentation erläutert die Testumgebung, bekannte Fehlerzustände, das Verhalten bei schwachen Signalen, die Kartenwiederherstellung und den Sensorwechsel – und nicht nur die beeindruckendsten Best-Case-Werte.
Perspektive von Altverse Engineering: Warum unterschiedliche Produkte unterschiedliche Navigations-Stacks erfordern
Bei OEM-/ODM-Projekten ist es in der Regel besser, zunächst den Anwendungsfall zu definieren und erst danach den Navigationsstack auszuwählen. Wenn man davon ausgeht, dass “dieses Produkt RTK nutzen muss” oder “dieses Produkt LiDAR nutzen muss”, kann dies dazu führen, dass das Design auf ein falsches Kosten-Leistungs-Verhältnis festgelegt wird. Der Nutzen desselben Sensors hängt von der Rasenfläche, der Baumbedeckung, dem Zielpreis und dem erwarteten Nutzerverhalten ab.
Der in Altverses aktuellem Produktportfolio beschriebene mehrschichtige Plattformansatz folgt derselben Logik: Bei kleineren Produkten für den privaten Bereich stehen KI-Bildverarbeitung und IMU im Vordergrund; bei größeren Szenarien im privaten Bereich kommen nRTK, Bildverarbeitung und IMU zum Einsatz; und kommerzielle Mähroboter-Plattformen für Grundstücke mit einer Fläche von 1 bis 5 Acre LiDAR und andere Sensoren können hinzugefügt werden. Das Ziel sind nicht Spezifikationen im Bereich von 1 bis 5 Acre. Vielmehr geht es darum, Positionierung, Wahrnehmung und die Erkennung schwacher Signale an die tatsächliche Komplexität des Geländes anzupassen.
1. Beginnen Sie mit der Rasenfläche und der Sicht auf den Himmel
Je größer das Gelände, desto wichtiger werden die globale Positionsbestimmung und die systematische Routenplanung. Bei freier Sicht zum Himmel bieten RTK oder nRTK oft ein gutes Preis-Leistungs-Verhältnis. Unter dichtem Baumbestand benötigt die Plattform zusätzliche SLAM- oder Trägheitsmessfunktionen.
2. Entscheiden Sie, ob das Hauptproblem in der Positionierung oder im Verständnis des Umfelds liegt
Wenn das vorrangige Ziel eine hohe Reinigungsleistung auf einer großen Fläche ist, bietet RTK einen hohen Mehrwert. Wenn Spielzeug, Haustiere, Blumenbeete, komplexe Kanten und wechselnde Hindernisse die größte Herausforderung darstellen, benötigt das System eine Bildverarbeitungsfunktion oder eine andere Wahrnehmungsschicht.
3. Die Installationserfahrung als Teil der Produktkosten betrachten
Niedrigere Sensorkosten bedeuten nicht automatisch niedrigere Gesamtkosten. Die Verlegung der Begrenzungsleitung, die Einrichtung der RTK-Basisstation, Korrekturdienste, die Neuerstellung von Karten sowie der Kundendienst wirken sich allesamt auf das Nutzererlebnis und das Risiko von Rückgaben oder Supportfällen aus.
4. Definition von „schwache Signale“ und „Fehlerbehebung“ vor der Fertigstellung des Sensorstacks
Ein Produktionssystem benötigt eindeutige Antworten auf Fragen wie: Was übernimmt die Steuerung, wenn die RTK-Genauigkeit nachlässt? Was passiert, wenn die Kamera durch Gegenlicht geblendet wird? Wie bestimmt der Mäher seine Position neu, nachdem ein Kartenfehler aufgetreten ist? Die Sensorfusion ist nur dann von Nutzen, wenn die Zustandsmaschine für Leistungsabfall, Übernahme und Wiederherstellung klar definiert ist.
Die Rechte Maßgeschneiderte Navigationslösungen für Mähroboter Beginnen Sie mit realen Einsatzbedingungen, der Produktpositionierung und Fehlerfällen und legen Sie dann fest, wie RTK, Bildverarbeitung, LiDAR, IMU und Software kombiniert werden sollten.
Sobald die Anforderungen bis hin zur Navigation, der Hindernisvermeidung, dem App-Verhalten und den Hardwaremodulen detailliert festgelegt sind, ODM-Anpassungsdienstleistungen für Mähroboter kann die Technologiestrategie in eine konkrete Produktkonfiguration, Kostenstruktur und Funktionsabgrenzung umsetzen.
Wenn das Projekt in die Phasen der Lieferkette, der Zertifizierung und der Serienfertigung übergeht, verlagert sich der Schwerpunkt von der Sensorauswahl hin zu OEM-/ODM-Fertigung von Rasenmährobotern, einschließlich der Stabilität der Komponenten, der Validierung, der Einhaltung von Vorschriften und der Liefermenge.
Die Zukunft der Navigationstechnologie für Rasenmäherroboter
1. Von Funktionen einzelner Sensoren zur robusten Sensorfusion
Premium-Produkte werden zunehmend danach beurteilt, wie sie reagieren, wenn ein Sensor vorübergehend unzuverlässig wird – und nicht nur danach, ob der Mäher über RTK, LiDAR oder eine Kamera verfügt. Ein kontinuierlicher und sicherer Betrieb unter wechselnden Bedingungen wird wichtiger sein als die Checkliste der Sensoren.
2. Mehr automatische Zuordnung und weniger Ersteinrichtung
Mähroboter werden wahrscheinlich einen Großteil der anfänglichen Erkundung des Rasens selbst übernehmen – also Grasflächen, Wege, Beete und Durchgänge erkennen – und den Nutzer anschließend bitten, die Karte zu bestätigen oder zu verfeinern, anstatt eine vollständig manuelle Kartierungsfahrt zu erfordern.
3. Die Bildverarbeitung wird sich von der Hindernisvermeidung hin zum semantischen Verständnis entwickeln
Die KI-Bildverarbeitung wird zunehmend zwischen Haustieren, Spielzeug, Ästen, Gartenschläuchen, Rasenkanten und befahrbaren Flächen unterscheiden und dann für jede Klasse ein anderes Verhalten anwenden, anstatt jedes Objekt als generisches Hindernis zu behandeln.
4. Die Zuverlässigkeit der Standortbestimmung wird zu einem zentralen Navigationssignal
Ausgereiftere Systeme beschränken die Navigation nicht auf “Signal/kein Signal”. Sie schätzen kontinuierlich die Zuverlässigkeit von RTK-, Bildverarbeitungs-, LiDAR- und Trägheitsdaten ein und passen dann die Gewichtung der Sensoren, die Geschwindigkeit und die Sicherheitsmargen entsprechend an.
5. Die Navigation wird zunehmend softwaregesteuert sein
Karten, Routenplanung, visuelle Modelle und Fusionsalgorithmen lassen sich durch OTA-Updates verbessern. Die langfristige Softwarewartung und das Feedback aus Praxisdaten werden zu immer wichtigeren Unterscheidungsmerkmalen bei der Leistung von Mährobotern.
So wählen Sie die richtige Navigationstechnologie für Ihren Mähroboter aus
Keine Navigationstechnologie für Mähroboter ist in jeder Umgebung die beste. Begrenzungskabel sind ausgereift und zuverlässig, erfordern jedoch einen hohen Installationsaufwand. RTK und nRTK eignen sich hervorragend für große, offene Rasenflächen. LiDAR spielt seine Stärken in strukturell komplexen Umgebungen und bei schlechten Lichtverhältnissen aus. Visuelles SLAM kombiniert Positionsbestimmung mit Umgebungserkennung. VIO verbessert die kontinuierliche Bewegungsschätzung, und bildbasierte Zufallsnavigation kann bei kleinen, kostengünstigen Produkten nach wie vor sinnvoll sein.
Wenn ein Gelände große Flächen, Baumbestand, komplexe Hindernisse und mehrere Zonen vereint, reicht eine einzige Technologie möglicherweise nicht aus. Die Multisensor-Fusion kann zwar eine höhere Ausfallsicherheit bieten, erhöht jedoch auch die Hardwarekosten, die Komplexität der Software, den Energiebedarf und den Validierungsaufwand.
Für Hausbesitzer sollte die praktische Entscheidung zunächst von der Rasenfläche, der Baumbedeckung, nahegelegenen Bauwerken, der Art der Hindernisse und der Akzeptanz der Installation abhängen. Bei Marken und OEM-/ODM-Programmen sollte die Bewertung zudem Sensoren, Algorithmen, Rechenleistung, Stromversorgung, App-Verhalten, Netzwerkdienste, Validierung und Kundendienst umfassen. Auf diese Weise wird aus einer Navigationstechnologie ein zuverlässiges Produkterlebnis.
Altverse OEM-/ODM-Lösungen für Mähroboter Umfassen KI-Bildverarbeitung, RTK-Bildverarbeitung und Architekturen zur Multisensorfusion, einschließlich der Entwicklung und Anpassung der Plattform an die jeweiligen Rasenbedingungen, die Preispositionierung und die Marktanforderungen.
Häufig gestellte Fragen zur Navigation von Mährobotern
Wie orientieren sich Mähroboter?
Mähroboter können mithilfe eines Begrenzungsdrahts, RTK/nRTK-Satellitenortung, LiDAR-SLAM, Visual-SLAM, VIO, KI-Bildverarbeitung oder einer Kombination dieser Technologien navigieren. Moderne Systeme trennen in der Regel die Definition der Begrenzung, die Lokalisierung, die Hinderniserkennung, die Bewegungsschätzung und die Wegplanung voneinander, anstatt für jede Aufgabe auf einen einzigen Sensor zurückzugreifen.
Benötigen Mähroboter ein Begrenzungskabel?
Nein. Herkömmliche Mähroboter nutzen ein im Boden verlegtes Begrenzungskabel, doch viele neuere kabellose Modelle erstellen virtuelle Begrenzungen mithilfe von RTK, nRTK, LiDAR, Visual SLAM, KI-Bildverarbeitung oder Multisensor-Kartierung. Die beste Option hängt von der Rasengröße, der Satellitensichtbarkeit, der Komplexität des Gartens und dem Umfang der Einrichtungsarbeiten ab, die Sie bereit sind zu leisten.
Was ist der Unterschied zwischen einem RTK-Roboter-Rasenmäher und einem GPS-Roboter-Rasenmäher?
RTK ergänzt GNSS um Echtzeit-Korrekturdaten und kann unter geeigneten Bedingungen eine wesentlich präzisere Positionsbestimmung ermöglichen, was es für virtuelle Begrenzungen und wiederholbare, systematische Fahrwege nützlich macht. Standard-GPS eignet sich im Allgemeinen besser für die grobe Positionsbestimmung oder Funktionen wie die Standortverfolgung als für die Mähführung im Zentimeterbereich.
Benötigt ein nRTK-Mähroboter eine Basisstation?
In der Regel muss der Besitzer keine lokale Basisstation im Garten installieren. nRTK nutzt ein externes Referenzstationsnetzwerk für Korrekturdaten, doch der Mäher ist weiterhin auf die Sichtbarkeit der GNSS-Satelliten, die Netzwerkverbindung und die Verfügbarkeit des Korrekturdienstes angewiesen.
Ist LiDAR für Mähroboter besser als RTK?
Nicht in jedem Fall. LiDAR eignet sich besonders gut für die lokale Entfernungsmessung, Geometrie und SLAM, während RTK bei der globalen absoluten Positionsbestimmung seine Stärken ausspielt. Auf einer großen, offenen Rasenfläche ist RTK oft die bessere Wahl; in einem Garten mit dichtem Baumbestand, Gebäuden oder engen Durchgängen kann LiDAR oder ein Fusionssystem jedoch vorteilhafter sein.
Eignet sich Visual SLAM für große Rasenflächen?
Das kann sein, aber die Leistung hängt vom Kamerasystem, den visuellen Merkmalen, der Softwarequalität und davon ab, ob eine weitere Positionsquelle verfügbar ist. Sehr große, offene und optisch eintönige Rasenflächen sind für eine rein visuelle Lokalisierung schwieriger, da sie weniger charakteristische Merkmale und schwächere globale Positionsbeschränkungen bieten.
Warum nutzen hochwertige Mähroboter sowohl RTK als auch Kameras?
Sie lösen unterschiedliche Probleme. RTK liefert präzise globale Koordinaten, während Kameras Rasenkanten, Hindernisse und Objekttypen erkennen können. Die Kamera kann zudem zusätzliche Lokalisierungsinformationen liefern, wenn die RTK-Qualität nachlässt, weshalb „RTK + Vision“ eine gängige Fusionsarchitektur ist.
Welches Navigationssystem für Mähroboter eignet sich am besten für den Einsatz unter Bäumen?
Unter dichtem Baumkronendach sollten Systeme bevorzugt werden, die auch bei nachlassender GNSS-Empfangsqualität weiterhin die Position bestimmen können. LiDAR, Visual SLAM, VIO und Multisensor-Fusion kommen hierfür in Frage. Die entscheidende Frage ist nicht nur, ob der Mäher über RTK verfügt, sondern auch, welches System bei schwachen Signalen die Steuerung übernimmt und wie sich der Mäher wieder erholt.
Welches ist das beste Navigationssystem für Mähroboter auf großen Rasenflächen?
Bei einer großen Rasenfläche mit freiem Blick zum Himmel sind RTK oder nRTK oft die beste Wahl, da sie eine stabile Positionsbestimmung, systematische Reihenführung, die Verwaltung mehrerer Zonen und eine effiziente Abdeckung ermöglichen. Wenn das Grundstück zudem dicht bewaldet ist oder komplexe Strukturen aufweist, kann ein RTK-basiertes Fusionssystem robuster sein.
Was ist die beste Navigationstechnologie für kabellose Mähroboter?
Es gibt kein einziges kabelloses System, das für jeden Garten gleichermaßen optimal geeignet ist. RTK/nRTK eignet sich besonders für große, offene Rasenflächen, Visual SLAM und LiDAR können in Bereichen mit vielen Hindernissen oder bei GNSS-Empfangsstörungen helfen, und die Sensorfusion ist die anpassungsfähigste Lösung für komplexe Grundstücke. Treffen Sie Ihre Wahl anhand der schwierigsten Navigationsbedingungen im Garten und nicht nur anhand der Funktionsliste.
Bedeutet eine höhere Navigationsgenauigkeit immer ein besseres Mähergebnis?
Nein. Die Mähqualität hängt auch von der Fahrwerkssteuerung, dem Radschlupf, der Schnittbreite, der Wende-Logik, der Kantenbearbeitung und der Wegplanung ab. Die Navigationsgenauigkeit ist zwar wichtig, stellt jedoch nur einen Teil des gesamten Mähsystems dar.
RTK vs. LiDAR vs. KI-Bildverarbeitung: Welche Navigationsmethode für Mähroboter ist die beste?
RTK eignet sich am besten für die globale Positionsbestimmung, LiDAR ist stark bei der lokalen Geometrie und der Abstandsmessung, und die KI-Bildverarbeitung ist am leistungsfähigsten beim semantischen Verständnis von Rasenkanten und Objekttypen. Die richtige Wahl hängt davon ab, ob das Hauptproblem in der großflächigen Positionsbestimmung, der komplexen lokalen Struktur oder der Hinderniserkennung liegt; hochwertige Systeme kombinieren oft zwei oder mehr dieser Technologien.
Welche Navigationstechnologie für Mähroboter hat das größte Zukunftspotenzial?
Die Fusion mehrerer Sensoren ist die wahrscheinlichste langfristige Entwicklung, da sich die Bedingungen im Außenbereich zu stark ändern, als dass ein einzelner Sensor überall optimal eingesetzt werden könnte. Zukünftige Systeme werden RTK, Bildverarbeitung, LiDAR, IMU und Odometrie dynamisch auf der Grundlage der Zuverlässigkeit kombinieren und dann mithilfe von Software-Updates die Kartierung, Wahrnehmung und Wiederherstellung im Laufe der Zeit verbessern.
Verwirklichen Sie die Vision Ihres Mähroboters in der Produktion
Benutzerdefiniert OEM/ODM Herstellung - PCBA, Montage und Logistik von einem Partner.
- Schneller Durchlauf vom Entwurf bis zur Lieferung
- Marken aus aller Welt vertrauen auf uns
- Kostenlose DFM-Prüfung, bevor Sie sich festlegen
- Engagierter Ingenieur innerhalb von 24 Stunden
Robotik-Spezialistin bei Altverse mit mehr als 8 Jahren Erfahrung in den Bereichen Mähroboter, White-Label-Beschaffung, OEM-/ODM-Projekte und intelligente Außenautomatisierung. Sie unterstützt internationale Einkäufer dabei, Lieferanten zu bewerten, Anpassungsmöglichkeiten zu vergleichen und sich einen Überblick über Qualitätskontrolle, Zertifizierungen und Kundendienst zu verschaffen.