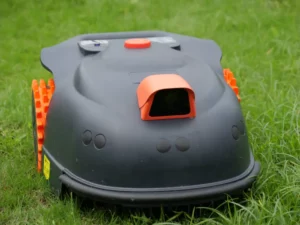


Non esiste un’unica tecnologia di navigazione “migliore” adatta a tutti i giardini. L’RTK o l’RTK di rete (nRTK) sono spesso la soluzione più indicata per prati ampi e aperti con una visuale libera verso il cielo. I giardini con alberi fitti, muri alti, passaggi stretti o forti ostacoli al segnale GNSS traggono maggiori vantaggi dal LiDAR, dal Visual SLAM o dalla fusione multisensoriale. Se il tosaerba deve riconoscere i bordi del prato e identificare oggetti come giocattoli, tubi flessibili o animali domestici, la percezione basata su telecamere diventa particolarmente importante. Per prati piccoli e semplici e per budget più limitati, un cavo perimetrale o un sistema di base basato sulla visione artificiale può comunque rappresentare la scelta più pratica.
Questa guida illustra il funzionamento delle principali tecnologie di navigazione dei robot tosaerba: dai cavi perimetrali e RTK al LiDAR, al Visual SLAM, all’odometria visivo-inerziale (VIO), alla visione artificiale e alla fusione dei sensori. Si concentra sulle domande a cui acquirenti, team di prodotto e marchi OEM/ODM devono effettivamente rispondere: in che modo ciascun sistema definisce i confini, rileva la posizione del tosaerba, gestisce i segnali deboli, evita gli ostacoli, mappa il prato e garantisce una copertura efficiente.

Perché la navigazione dei tosaerba robotizzati è importante
Il sistema di navigazione di un robot tosaerba non si limita a determinare se la macchina sia in grado di orientarsi nel giardino. Influisce infatti sulla stabilità del confine virtuale, sulla regolarità e sulla ripetibilità del percorso di taglio, sulla capacità di localizzazione in presenza di alberi, sull’affidabilità con cui il robot evita gli ostacoli, sulla sua capacità di gestire più zone e sulla quantità di configurazione richiesta al proprietario.
La navigazione all’aperto è inoltre più complessa rispetto a quella dei robot in ambienti chiusi. Le chiome degli alberi possono bloccare i segnali satellitari, gli edifici e i muri possono creare fenomeni di multipath nel GNSS, la luce solare e l’ombra fitta possono alterare le condizioni della telecamera, mentre i grandi prati aperti potrebbero fornire troppo poche caratteristiche visive o geometriche per lo SLAM. Inoltre, pendenze, erba bagnata e terreno morbido possono causare lo slittamento delle ruote, per cui la rotazione delle ruote non sempre corrisponde al movimento effettivo.
Ecco perché i moderni robot tosaerba non si distinguono più solo in base alla scelta tra “GPS o cavo perimetrale”. Gli attuali sistemi di navigazione combinano RTK, nRTK, LiDAR, Visual SLAM, visione artificiale, IMU e odometria su ruote in modi diversi. Un sistema efficiente integra localizzazione, mappatura, percezione e controllo del movimento, anziché considerare ciascun sensore come una funzionalità a sé stante.
La navigazione è solo una parte del più ampio tecnologie relative ai tosaerba robotizzati L'insieme di questi elementi – controllo del motore, capacità della batteria, componenti di taglio, tecnologia e software – contribuisce a determinare l'esperienza complessiva di falciatura. Questa guida si concentra in particolare sulla navigazione, il posizionamento e la mappatura.
Cosa deve fare il sistema di navigazione di un tosaerba robotizzato?
Dal punto di vista dell’utente, l’obiettivo è semplice: falciare automaticamente l’intero prato con il minor numero possibile di interventi o correzioni. Per farlo, un sistema di navigazione deve risolvere continuamente almeno cinque problemi. Distinguere questi problemi chiarisce anche perché RTK, LiDAR e visione artificiale non siano sostituti diretti e equivalenti.
1. Definizione dei confini: dove può circolare il tosaerba?
Il tosaerba deve innanzitutto individuare i confini del prato, le zone vietate e gli eventuali corridoi tra le aree da falciare. I modelli tradizionali utilizzano un cavo perimetrale interrato. I sistemi senza cavi possono definire confini virtuali tramite coordinate RTK, mappe LiDAR, riconoscimento visivo o una mappa creata da più sensori.
2. Localizzazione: dove si trova il robot tosaerba in questo momento?
Il tosaerba deve stimare continuamente la propria posizione all'interno della mappa del prato. La tecnologia RTK fornisce una coordinata globale assoluta. I sistemi LiDAR SLAM e Visual SLAM stimano la posizione sulla base delle caratteristiche dell'ambiente circostante. Le unità di misura inerziale (IMU) e l'odometria delle ruote forniscono informazioni sul movimento a breve termine tra i riferimenti esterni più precisi.
3. Percezione: cosa c'è davanti al tosaerba?
Un posizionamento preciso non garantisce automaticamente una buona capacità di evitare gli ostacoli. Il sistema RTK è in grado di indicare al tosaerba la sua posizione, ma non può stabilire se l’oggetto davanti a lui sia un albero, un vaso di fiori, un animale domestico, un giocattolo o un tubo da giardino. La percezione dell’ambiente circostante deriva solitamente da telecamere, LiDAR, sensori ToF, sensori a ultrasuoni o da una combinazione di questi dispositivi.
4. Stima del movimento: di quanto si è spostato effettivamente il tosaerba?
Le pendenze, l’erba bagnata e lo slittamento delle ruote possono far sì che la distanza rilevata dall’encoder differisca dallo spostamento effettivo. Un’IMU, un giroscopio, gli encoder delle ruote e l’odometria aiutano a stimare la direzione, l’assetto e il movimento, consentendo al software di mantenere una traiettoria più continua.
5. Pianificazione del percorso: dove dovrebbe andare il tosaerba adesso?
Una volta che il sistema dispone dei confini, di una stima della posizione e delle informazioni ambientali, è in grado di pianificare percorsi sistematici a file, a strisce o a zigzag, il taglio lungo i bordi, operazioni multizona, deviazioni per le zone vietate e il ritorno automatico alla stazione di ricarica.
Mappatura autonoma per tosaerba robotizzati collega confini, localizzazione, ostacoli e avanzamento delle attività in un unico modello utilizzabile del cortile. Tale mappa diventa quindi la base per la pianificazione del percorso, la logica di ripresa dopo la ricarica e la gestione multizona.
Le diverse tecnologie di navigazione risolvono diversi aspetti del problema
Inserire tutte le tecnologie in un unico elenco del tipo “quale è la migliore?” può essere fuorviante. Un modo migliore per comprendere il sistema consiste nell’identificare il livello a cui ciascuna tecnologia è principalmente destinata. I prodotti reali spesso combinano tecnologie appartenenti a diversi livelli.
| Livello di navigazione | Tecnologie tipiche | Domanda fondamentale |
|---|---|---|
| Posizionamento assoluto | RTK / nRTK | Dove mi trovo sulla mappa completa del prato? |
| Localizzazione relativa e mappatura | LiDAR SLAM / Vonual SLAM / VIO | Come mi sono mosso rispetto all'ambiente circostante? |
| Percezione ambientale | Visione artificiale / LiDAR / ToF | Cosa c'è davanti a me, e posso superarlo? |
| Stima del movimento | IMU / odometria delle ruote | Di quanto mi sono davvero spostato o girato? |
| Vincoli di area | Filo di delimitazione / confine virtuale | Dove posso falciare l'erba e dove non devo farlo? |
| Fusione dei sistemi | RTK + visione + LiDAR + IMU | Cosa succede quando un sensore smette di funzionare correttamente? |
Confronto tra le tecnologie di navigazione dei tosaerba robotizzati
La tabella che segue offre un confronto di alto livello tra sette approcci di navigazione comunemente utilizzati. Il costo è relativo: il costo effettivo del sistema dipende anche dalla classe dei sensori, dalla piattaforma di elaborazione, dalla maturità del software, dalla calibrazione, dai test, dalla certificazione, dai servizi cloud o di correzione e dal posizionamento complessivo del prodotto.
| Procedura di avvicinamento | Punti di forza principali | Principali limiti | Ideale per | Costo relativo |
|---|---|---|---|---|
| Fusione multisensore | Combina RTK, visione artificiale/LiDAR, IMU e odometria per garantire la massima resilienza in condizioni mutevoli. | Massima complessità del sistema; maggiori requisiti in termini di potenza di calcolo, alimentazione, sincronizzazione, calibrazione, collaudo e gestione dello stato del software. | Cortili complessi, complessi residenziali di lusso, grandi aree e uso professionale. | Alto |
| LiDAR | Misurazione accurata della distanza, funziona in assenza di luce visibile, particolarmente efficace per la mappatura locale e il rilevamento spaziale degli ostacoli. | Pioggia, nebbia, polvere, goccioline e vegetazione possono causare rumore; anche nei prati molto aperti potrebbe essere necessario un ulteriore punto di riferimento per il posizionamento. | Giardini con molti alberi, con molti muri, poco illuminati o dalla conformazione geometrica complessa. | Alto |
| RTK / nRTK | Posizionamento assoluto con precisione al centimetro in condizioni adeguate; particolarmente indicato per percorsi sistematici, falciatura multizona e copertura di grandi superfici. | Dipende dalla visibilità del satellite; la qualità del segnale diminuisce sotto la chioma degli alberi, sotto le grondaie e in prossimità di muri alti; non rileva autonomamente gli ostacoli. | Ampi prati all’aperto e suddivisi in più zone. | Medio-alto |
| SLAM visivo | Supporta la configurazione e la mappatura senza cavi, senza bisogno di una stazione base RTK locale; le telecamere sono inoltre in grado di riconoscere il prato e gli ostacoli. | A causa di riflessi, ombre, condizioni meteorologiche, stato delle lenti e struttura ripetitiva del prato, i vincoli assoluti sui grandi prati aperti possono risultare meno rigidi rispetto al sistema RTK. | Cortili di piccole e medie dimensioni con elementi visivi di grande effetto e che privilegiano una configurazione a bassa complessità di installazione. | Medio-alto |
| Odometria visivo-inerziale (VIO) | Stima continua del movimento senza l'ausilio di satelliti; se integrata con mappe e pianificazione, può supportare la falciatura sistematica. | La deriva si accumula nel tempo; le pendenze, lo slittamento delle ruote e gli elementi visivi poco evidenti possono ridurre la precisione se non si effettuano correzioni periodiche. | Prati di piccole e medie dimensioni e come supporto alla localizzazione all’interno dei sistemi di fusione. | Medio |
| Navigazione casuale basata sulla visione | È semplice, economica e può funzionare senza cavi; la telecamera è in grado di rilevare i bordi del prato e gli ostacoli di base. | Senza una posizione stabile rispetto al terreno, è più probabile che si verifichino falciature ripetute e zone non falciate. | Prati di piccole dimensioni e regolari e prodotti senza fili di fascia base. | Basso |
| Cavo perimetrale | Maturato, economico e affidabile per il contenimento dell’area; indipendente dalla visibilità satellitare e in gran parte indipendente dall’illuminazione. | L'installazione e la manutenzione richiedono molto lavoro; il cavo definisce i limiti ma non garantisce il posizionamento globale né una pianificazione efficiente del percorso. | Prati di piccole dimensioni, con disposizione fissa e con un budget limitato. | Basso |
Principio di selezione: Inizia considerando la configurazione del giardino che più probabilmente causerebbe un malfunzionamento del tosaerba. Scegli la tecnologia RTK per prati ampi e aperti, LiDAR/Visual SLAM/fusione per giardini con molti alberi o muri, la visione artificiale quando il riconoscimento degli oggetti è fondamentale e sistemi più semplici quando il prato è piccolo, regolare e si presta a soluzioni economiche.
Come si è evoluta la navigazione dei tosaerba robotizzati
L'evoluzione della navigazione dei tosaerba robotizzati può essere suddivisa in tre fasi: in primo luogo, mantenere il tosaerba all'interno del prato; in secondo luogo, sapere dove si trova; in terzo luogo, comprendere il giardino in modo sufficientemente approfondito da poter pianificare il percorso e adattarsi alle condizioni. Queste fasi corrispondono alla definizione dei confini, alla localizzazione precisa e alla comprensione dell'ambiente circostante.
Fase 1: Filo di delimitazione + navigazione casuale
I primi robot tosaerba utilizzavano un cavo perimetrale per delimitare l'area di lavoro. Quando il robot rilevava il cavo, cambiava direzione e proseguiva in un'altra direzione. Molti modelli non conoscevano la loro posizione esatta all'interno del prato, quindi si affidavano a movimenti casuali per coprire l'intera area nel corso del tempo.
Questo approccio è semplice e affidabile, ma più il prato diventa grande, più evidenti possono diventare i problemi legati alle sovrapposizioni e alle aree non falciate. Risolve il problema del “non lasciare il prato”, ma non quello di “come falciare l’intero prato in modo efficiente?”.”
Fase 2: Falciatura sistematica + localizzazione precisa
Con l'introduzione nei tosaerba robotizzati della tecnologia RTK, dell'odometria e di algoritmi di mappatura più avanzati, è diventato possibile effettuare una falciatura sistematica. Il tosaerba era in grado di registrare le aree già trattate, generare la passata parallela successiva e riprendere il lavoro interrotto dopo la ricarica.
Per gli utenti, il cambiamento visibile era evidente: la falciatura è passata da un movimento casuale a file ben organizzate. Ciò è particolarmente importante nei prati più estesi, dove l’efficienza del percorso incide notevolmente sul tempo necessario per coprire l’intera superficie.
Fase 3: Confini virtuali + SLAM + Fusione dei sensori
Il passo successivo non consiste nel sostituire ogni sensore con un unico sensore, ma nel creare un sistema in grado di selezionare la fonte di informazioni più affidabile in base alle condizioni ambientali del momento. La tecnologia RTK può fornire coordinate globali, il LiDAR o le telecamere possono mantenere una mappa locale e garantire la percezione dell’ambiente circostante, mentre l’IMU, abbinata all’odometria delle ruote, può colmare le brevi lacune.
I sistemi più avanzati gestiscono anche il livello di affidabilità della localizzazione. Se la qualità del segnale RTK diminuisce, il software può ridurne il peso. Se una telecamera è soggetta a controluce, altri sensori possono assumersi una parte maggiore del carico di navigazione. Quando torna disponibile un riferimento globale affidabile, il sistema può correggere la deriva accumulata.
Il passaggio dai cavi interrati a una mappa digitale è il cambiamento fondamentale alla base di Navigazione del robot tosaerba senza fili. I confini diventano definiti dal software e possono essere regolati tramite il posizionamento, la percezione e la mappatura, anziché spostando fisicamente un cavo.
Le 7 principali tecnologie di navigazione dei robot e dei tosaerba: una guida dettagliata
Per comprendere al meglio i sette approcci riportati di seguito, è utile porsi quattro domande: come funziona la tecnologia, in cosa eccelle, dove presenta dei limiti e a quale tipo di prato offre i maggiori vantaggi? I confronti più approfonditi tra le singole tecnologie possono essere riportati in sottopagine dedicate, in modo che questa guida di riferimento rimanga utile senza entrare in concorrenza con ogni singolo articolo di approfondimento.
1. Navigazione di un robot tosaerba con fusione multisensoriale
La fusione multisensoriale non consiste in un singolo sensore. Si tratta di un’architettura di sistema che combina fonti di dati complementari. Una configurazione comune è costituita da RTK + visione + IMU + odometria su ruote; le piattaforme residenziali o commerciali di fascia alta possono aggiungere LiDAR, radar o ToF.
Il vantaggio principale è la resilienza. Nelle aree aperte, la tecnologia RTK è in grado di fornire una posizione globale stabile. Sotto gli alberi, la visione artificiale o il LiDAR possono aiutare a mantenere la localizzazione e la struttura della mappa. In caso di breve perdita dei riferimenti esterni, l’IMU e l’odometria possono garantire la continuità della stima del movimento. Quando il tosaerba riacquista un riferimento più solido, il sistema è in grado di correggere la deriva.
Il compromesso è la complessità. Ogni sensore aggiuntivo comporta un aumento del carico di calcolo, del consumo energetico, della sincronizzazione dei timestamp, della calibrazione, della convalida e della gestione degli stati di guasto. Un sistema di fusione efficace non è quello con l’elenco di sensori più lungo, bensì quello dotato di regole chiare in materia di degrado, subentro e ripristino.
Un Tosaerba robotizzato RTK Vision Un esempio comune di questa architettura è il seguente: l’RTK si occupa del posizionamento globale, mentre la telecamera aggiunge il rilevamento dei bordi del prato, il riconoscimento degli ostacoli e ulteriori informazioni ambientali.
2. Navigazione dei robot tosaerba LiDAR
Il LiDAR misura la distanza dagli oggetti circostanti emettendo un raggio laser e misurando il tempo di ritorno del segnale. In combinazione con la tecnologia SLAM, è in grado di utilizzare tronchi d’albero, muri, recinzioni e contorni degli edifici per creare una mappa locale, stimando al contempo la posizione del tosaerba all’interno di tale mappa.
Uno dei principali vantaggi è che il LiDAR non dipende dalla luce visibile come invece accade con una telecamera standard. La notte, l’ombra fitta e le variazioni di luminosità incidono in misura minore sulla misurazione della distanza tramite laser, il che rende il LiDAR utile in cortili dalla struttura complessa, passaggi stretti e aree con numerosi ostacoli fissi.
Il LiDAR presenta ancora alcuni limiti legati alle condizioni ambientali. Pioggia, nebbia, polvere, goccioline d’acqua e vegetazione bassa possono causare rumore, e alcuni sensori possono perdere le prestazioni in termini di rapporto segnale-rumore in condizioni di luce solare diretta estrema. Su un prato molto ampio e aperto, con poche caratteristiche geometriche stabili, il LiDAR può inoltre trarre vantaggio da vincoli RTK, di visione o inerziali.
Ecco perché RTK e LiDAR per i tosaerba robotizzati Non si tratta in realtà di stabilire quale sensore sia universalmente migliore. L'RTK è più efficace nel posizionamento assoluto globale; il LiDAR è più efficace nella geometria locale, nella misurazione delle distanze e nello SLAM.
3. Navigazione dei robot tosaerba RTK e nRTK
La tecnologia RTK (Real-Time Kinematic) integra dati di correzione in tempo reale al posizionamento GNSS. Con una visibilità satellitare adeguata, un’antenna progettata appositamente e una correzione di qualità, la tecnologia RTK è in grado di fornire risultati di posizionamento con precisione centimetrica; proprio per questo motivo è ampiamente utilizzata per la definizione di confini virtuali e percorsi di taglio ripetibili.
La tecnologia RTK è particolarmente efficace su prati ampi e aperti. Grazie a coordinate globali stabili, il tosaerba è in grado di generare passaggi paralleli, motivi a strisce o a zigzag, programmare più zone e riprendere un lavoro interrotto dopo la ricarica. Più il prato è grande, più la copertura sistematica diventa vantaggiosa rispetto alla navigazione casuale.
Il limite principale è rappresentato dall'ambiente in cui opera il satellite. La fitta chioma degli alberi, le grondaie dei tetti, i muri alti e gli edifici vicini possono ridurre la visibilità del satellite e causare errori di multipath. Inoltre, la tecnologia RTK non è in grado di identificare autonomamente gli ostacoli, pertanto i sistemi di produzione la combinano solitamente con telecamere, IMU, odometria o altri sensori di percezione.
L'nRTK, o Network RTK, sposta la fonte di correzione da una stazione base locale installata dall'utente a una rete di stazioni di riferimento. Ciò può semplificare l'installazione, ma non elimina la dipendenza dal GNSS. I team di prodotto devono comunque tenere conto della copertura di rete, della disponibilità del servizio di correzione e del costo del servizio a lungo termine.
Una guida completa Navigazione del robot tosaerba RTK Il sistema comprende il ricevitore del rover, la fonte di correzione, la progettazione dell'antenna, la gestione delle coordinate, la logica dei confini virtuali e il comportamento di recupero — non solo un modulo GNSS.
Sotto gli alberi, sotto le grondaie o accanto a muri alti, il problema ingegneristico diventa Navigazione dei robot tosaerba RTK in aree con segnale debole. Il tosaerba necessita di un’IMU, di un sistema di odometria delle ruote, di un sistema di visione o di altri riferimenti per superare eventuali cali temporanei delle prestazioni, oltre a regole chiare per rallentare, mettere in pausa, riposizionarsi e riprendersi.
4. Navigazione di un robot tosaerba con tecnologia Visual SLAM
Visual S,LAM utilizza una o più telecamere per osservare erba, alberi, muri, edifici e altri elementi visivi. Tracciando il movimento di tali elementi da un fotogramma all’altro, il software stima il movimento del tosaerba e, al contempo, crea una mappa dell’ambiente circostante.
Il valore di una telecamera non si limita alla localizzazione. Lo stesso sistema visivo può supportare la percezione semantica, distinguendo l’erba da ciò che non lo è e identificando oggetti quali vasi da fiori, giocattoli, animali domestici o tubi da giardino. Per i prodotti progettati per un’installazione senza cavi e senza una stazione base RTK locale, ciò può garantire un’esperienza di installazione davvero interessante.
La sfida sta nel fatto che le condizioni visive cambiano. La forte luce solare, il controluce, le ombre profonde, la pioggia, le lenti sporche e la texture ripetitiva del prato possono tutti ridurre la qualità delle caratteristiche rilevate. Su prati aperti di grandi dimensioni, la localizzazione relativa puramente visiva manca inoltre del riferimento diretto alle coordinate globali che l’RTK è in grado di fornire.
Il confronto utile in SLAM visivo vs. SLAM LiDAR per la navigazione dei tosaerba robotizzati Non si tratta quindi di scegliere tra “telecamera o laser: quale dei due è più avanzato?”, bensì di individuare il metodo SLAM che meglio si adatta alle condizioni di illuminazione, alla geometria, al budget previsto e all’ambiente del cantiere.
In un Tosaerba robotizzato con visione artificiale, la telecamera può contribuire alla localizzazione e alla mappatura, classificando al contempo le aree con prato, quelle senza prato e gli ostacoli. Questa elevata densità di informazioni è uno dei motivi principali per cui la visione artificiale risulta così interessante nelle moderne piattaforme di tosaerba.
5. Navigazione visivo-inerziale (VIO)
L'odometria visivo-inerziale combina i dati della telecamera con quelli di un'IMU. La telecamera rileva le caratteristiche dell'ambiente circostante, mentre l'IMU misura la velocità angolare e l'accelerazione con una frequenza di aggiornamento molto più elevata. Insieme, questi due sistemi sono in grado di fornire una stima del movimento più fluida e continua rispetto all'odometria visiva o a quella basata sulle ruote, utilizzate singolarmente.
Quando VIO è integrato con una mappa e un sistema di pianificazione del percorso, è in grado di supportare operazioni di falciatura sistematiche e schemi di file organizzati senza ricorrere ai satelliti o a una stazione base RTK locale. Se il modello di visione esegue anche il riconoscimento semantico, lo stesso hardware può aiutare a identificare l’erba, i materiali non erbosi e gli ostacoli di base.
Il limite principale è la deriva. Un funzionamento prolungato, caratteristiche visive poco evidenti, pendenze e slittamento delle ruote possono tutti contribuire ad aumentare l’errore accumulato. Il VIO funziona quindi al meglio quando una mappa, un sistema RTK, un LiDAR, un confine virtuale o un altro riferimento consentono di correggere periodicamente la stima.
6. Navigazione casuale basata sulla visione
La navigazione casuale basata sulla visione è più semplice rispetto al Visual SLAM completo. Una telecamera può rilevare i bordi del prato, le aree non erbose e gli ostacoli di base, mentre il tosaerba continua a seguire un percorso casuale o organizzato localmente, anziché mantenere una mappa globale precisa.
I suoi vantaggi sono i costi inferiori per hardware e software, un’architettura più semplice e la possibilità di evitare il tradizionale cavo perimetrale. Per un prato di piccole dimensioni e di forma regolare, offre un buon equilibrio tra praticità e prezzo.
Il compromesso riguarda la consapevolezza della copertura. Senza una posizione globale stabile, aumentano le probabilità di sovrapposizioni e di zone non falciate. Il tosaerba potrebbe sapere che “non dovrebbe andare lì” senza sapere “quale parte del prato non è ancora stata falciata”.”
7. Navigazione del robot tosaerba con cavo perimetrale
Un cavo perimetrale è il metodo più collaudato per delimitare l'area di lavoro di un tosaerba robotizzato. Il proprietario installa un cavo lungo il bordo del prato e il tosaerba rileva il segnale elettromagnetico per svoltare o fermarsi. Il sistema non ha bisogno di riconoscere l'erba e non dipende dalla visibilità satellitare.
I vantaggi sono l'affidabilità, il basso costo e la maturità tecnica. Per un prato di piccole dimensioni con una configurazione fissa che non cambierà spesso, un cavo perimetrale può comunque rappresentare una scelta del tutto ragionevole.
Gli svantaggi riguardano l’installazione e la manutenzione. Il cablaggio iniziale richiede tempo, eventuali modifiche successive al giardino possono richiedere un ricablaggio e i cavi rotti o usurati possono comportare interventi di manutenzione. Ma soprattutto, il cavo definisce solo le aree in cui il tosaerba non deve entrare; di per sé non garantisce una localizzazione globale né una pianificazione efficiente del percorso.
Per un acquirente che desidera un tosaerba robotizzato senza cavo perimetrale, il vantaggio non consiste semplicemente nell’eliminare un cavo. Una mappa digitale rende inoltre più facile modificare i confini, aggiungere zone vietate e riconfigurare il giardino tramite il software.
Come confrontare i sistemi di navigazione dei tosaerba robotizzati: 6 criteri fondamentali
Spesso ci si chiede se la tecnologia RTK sia migliore del LiDAR o se la visione artificiale sia l’opzione più avanzata. Un confronto più appropriato è quello basato sulle attività: posizionamento globale, percezione, comportamento in presenza di segnali deboli, prestazioni in condizioni di scarsa illuminazione, copertura di aree estese e costo totale di installazione. In questo modo si mettono a confronto le capacità di cui un tosaerba ha effettivamente bisogno, anziché inserire diversi livelli tecnologici in una classifica artificiale.
1. Posizionamento globale e ripetibilità del percorso
In condizioni di cielo aperto, la tecnologia RTK fornisce il riferimento di posizione assoluta più diretto. Ciò la rende particolarmente adatta per file ripetibili, confini virtuali e attività multizona. Il LiDAR SLAM e il Visual SLAM si basano maggiormente sulle caratteristiche ambientali e danno il meglio di sé nella mappatura locale e nel posizionamento relativo.
2. Riconoscimento degli ostacoli e comprensione dell'ambiente circostante
La visione artificiale basata su telecamere eccelle nel riconoscimento semantico, ovvero nel comprendere la natura di un oggetto. Il LiDAR è efficace nel rilevare distanze e forme spaziali. L’RTK non identifica gli ostacoli. Il cavo perimetrale definisce solo l’area di lavoro.
3. Prestazioni sotto gli alberi, in prossimità dei muri e in aree con segnale GNSS debole
Sotto una fitta chioma arborea o in prossimità di edifici, le tecnologie LiDAR, Visual SLAM e VIO possono compensare il deterioramento della precisione RTK. Un sistema di fusione dei dati può inoltre modificare la ponderazione dei sensori in base alla qualità in tempo reale, anziché considerare ogni fonte di dati ugualmente affidabile.
4. Prestazioni notturne e in condizioni di scarsa illuminazione
Il LiDAR presenta un chiaro vantaggio in quanto non si basa sulla texture della luce visibile. I sistemi di telecamere dipendono dal sensore, dal controllo dell'esposizione, dall'HDR, dall'illuminazione ausiliaria e dal modello di percezione. L'RTK di per sé presenta poche differenze tra il giorno e la notte, ma dipende comunque dalle condizioni satellitari.
5. Efficienza nella copertura di prati di grandi dimensioni
I prati ampi e aperti solitamente favoriscono l'uso della tecnologia RTK o di sistemi di fusione basati su RTK. Le coordinate globali stabili facilitano la gestione di file sistematiche, zone multiple, il comportamento di ripresa dopo la ricarica e una copertura uniforme su lunghe distanze operative.
6. Configurazione, manutenzione e costo totale di proprietà
I sistemi con cavo di delimitazione richiedono il maggior intervento di installazione fisica. L'RTK locale richiede una stazione base, mentre l'nRTK consente di ridurre l'hardware in loco. I sistemi basati esclusivamente sulla visione artificiale e sul LiDAR possono essere senza cavi, ma potrebbero comunque necessitare di una mappatura iniziale o di una conferma dei confini. Il costo totale dovrebbe includere anche i servizi di elaborazione dati, cloud o di correzione, la manutenzione e l'assistenza post-vendita.
Per una valutazione dettagliata che metta a confronto le diverse opzioni, RTK, LiDAR e visione artificiale a confronto per la navigazione dei tosaerba robotizzati Si dovrebbe mettere a confronto la continuità di posizionamento, la capacità di riconoscere gli ostacoli, i limiti ambientali, i requisiti di installazione e il costo totale del sistema, non limitandosi alle sole specifiche tecniche dei sensori riportate in primo piano.
Il miglior sistema di navigazione per tosaerba robotizzati in base al tipo di prato
Per la maggior parte degli acquirenti, il modo più semplice per scegliere un sistema di navigazione è descrivere il terreno prima di confrontare gli algoritmi. Gli scenari riportati di seguito coprono i casi più comuni che si verificano nella realtà.
Prati piccoli e semplici
Si pensi, ad esempio, a un cavo di delimitazione, a una navigazione casuale basata sulla visione o a un sistema di visione economicamente vantaggioso. La semplicità, la stabilità e il costo complessivo sono solitamente più importanti delle specifiche di posizionamento più elevate possibili.
Ampi prati aperti
Dare priorità a sistemi RTK, nRTK o a sistemi di fusione basati su RTK. Verificare la presenza di un posizionamento globale stabile, la gestione multizona, la capacità di riprendere il funzionamento dopo la ricarica e un’elevata efficienza di copertura.
Prati con una fitta presenza di alberi che ostacolano in modo significativo la ricezione satellitare
Dai la priorità a LiDAR, Visual SLAM, VIO o alla fusione multisensore. Non giudicare il tosaerba solo in base alla precisione RTK nelle condizioni ottimali; chiediti cosa succede quando la posizione GNSS si indebolisce e quale sensore subentra nella localizzazione.
Cortili con edifici, muri alti o passaggi stretti
Lo SLAM e la percezione dell'ambiente circostante assumono un'importanza particolare. Il LiDAR può avvalersi della struttura geometrica, mentre le telecamere possono utilizzare le caratteristiche visive di muri, alberi, recinzioni ed edifici.
Giardini con giocattoli, tubi da giardino, vasi da fiori o animali domestici
Se i tipi di ostacoli cambiano frequentemente, è preferibile dare priorità alla visione artificiale e al riconoscimento semantico piuttosto che alla sola precisione di posizionamento. Il tosaerba deve non solo sapere che “c’è qualcosa”, ma, idealmente, anche di cosa si tratta e come deve reagire.
Prati multizona o separati
È fondamentale disporre di una mappatura affidabile, di una programmazione per zone e di percorsi di spostamento ben definiti. I sistemi RTK e SLAM consolidati sono generalmente più facili da gestire rispetto alla navigazione casuale quando il tosaerba deve coprire più aree distinte.
Siti commerciali, immobiliari e professionali
Non limitatevi a valutare solo la precisione di posizionamento. Man mano che il sito cresce, assumono maggiore importanza il funzionamento continuo, la gestione remota, il recupero dei segnali deboli, i costi di manutenzione e le possibilità di espansione futura. La fusione multisensoriale è una pratica comune quando i soccorsi manuali risultano troppo onerosi.
Quando le persone cercano il Il miglior robot rasaerba per prati di grandi dimensioni, di solito non si accontentano di un semplice valore di area massima. I requisiti pratici sono un’elevata efficienza di copertura, una localizzazione stabile, un’autonomia sufficiente e un comportamento affidabile in fase di ripresa dopo la ricarica.
Guida rapida alla decisione: rispondi prima a queste 5 domande
| Chiediti | Perché è importante dire “sì” | Stabilire le priorità |
|---|---|---|
| Il prato è ampio e per lo più esposto al cielo? | È importante garantire una copertura sistematica e ad alta efficienza. | RTK / nRTK / RTK fusion |
| Ci sono molti alberi, muri alti o edifici? | Il segnale GNSS può diventare intermittente o distorto. | LiDAVisual: SLAM / VIO / fusione |
| Si incontrano spesso giocattoli, tubi flessibili, animali domestici o altri ostacoli complessi? | Il tosaerba ha bisogno di identificare l’oggetto, non solo di rilevarne la presenza. | Visione artificiale + localizzazione affidabile |
| Vuoi utilizzare il minor numero possibile di componenti hardware per l'installazione? | Potresti preferire di non avere cavi interrati né una stazione base RTK locale. | nRTK / Visual SLAM / vision-first |
| Si tratta di un sito di grande valore o di un sito commerciale in cui le operazioni di soccorso sono costose? | La resilienza è più importante della riduzione al minimo del costo di un singolo sensore. | Fusione multisensore |
Come valutare il sistema di navigazione di un tosaerba robotizzato prima dell'acquisto
Una scheda tecnica indica quali sensori sono presenti. Non dice però se il tosaerba nel suo complesso funzionerà bene nel vostro giardino. Queste domande sono più utili rispetto al semplice confronto, preso isolatamente, tra la precisione RTK, la portata del LiDAR o la risoluzione della telecamera.
- Quanto tempo richiede la mappatura iniziale? La configurazione richiede l’installazione di un cavo interrato, una stazione base locale, il passaggio manuale del tosaerba lungo il perimetro o il rilevamento automatico del prato?
- Quanto è facile modificare i confini virtuali? Se si aggiunge un'aiuola, una zona vietata o una nuova zona da falciare, è necessario ricostruire l'intera mappa?
- Cosa fa il tosaerba quando la qualità della localizzazione diminuisce sotto gli alberi o in prossimità di muri alti? Continua a funzionare, rallenta, aspetta, ricalcola la posizione o si ferma?
- Il tosaerba è in grado di distinguere tra “c’è un ostacolo” e “che tipo di ostacolo è”? Questa distinzione influisce sul modo in cui gestisce animali domestici, giocattoli, tubi flessibili e attrezzi da giardino.
- Supporta percorsi sistematici, il monitoraggio delle aree completate, la ripresa della falciatura dopo la ricarica e il ritorno automatico alla stazione di ricarica?
- Cosa succede in caso di perdita della mappa o di errore di localizzazione? Esiste una procedura chiara per la rilocalizzazione e il ripristino?
- La navigazione dipende da un abbonamento a lungo termine, dai dati mobili o da un servizio di correzione RTK specifico per la regione? Tieni conto dei costi di servizio ricorrenti nella decisione di acquisto.
- Il produttore descrive le condizioni di prova e i casi di malfunzionamento? Una dichiarazione relativa alla “precisione a livello di centimetro” nel caso migliore ha poco valore se non viene fornita alcuna spiegazione riguardo alla copertura arborea, ai riflessi degli edifici, al comportamento in presenza di segnali deboli o alla strategia di recupero.
Principio di valutazione: Non confondere la precisione teorica di posizionamento con le prestazioni effettive. Una documentazione di prodotto più approfondita illustra l'ambiente di prova, le condizioni di malfunzionamento note, il comportamento in presenza di segnali deboli, il ripristino della mappa e il passaggio di consegne tra sensori, non limitandosi a riportare solo i dati più impressionanti relativi al caso migliore.
Prospettiva di Altverse Engineering: perché prodotti diversi richiedono stack di navigazione diversi
Per i progetti OEM/ODM, di solito è preferibile definire prima il caso d’uso e scegliere solo in un secondo momento lo stack di navigazione. Partire dal presupposto che “questo prodotto debba utilizzare la tecnologia RTK” o che “questo prodotto debba utilizzare il LiDAR” può vincolare la progettazione a un equilibrio errato tra costi e prestazioni. Il valore dello stesso sensore varia a seconda delle dimensioni del prato, della copertura arborea, del prezzo target e del comportamento previsto dell’utente.
L'approccio a più livelli descritto nell'attuale portafoglio di prodotti di Altverse segue la stessa logica: i prodotti residenziali di dimensioni più ridotte puntano sulla visione basata sull'intelligenza artificiale e sull'IMU; gli scenari residenziali di dimensioni maggiori utilizzano nRTK, visione e IMU; e piattaforme di robot tosaerba commerciali per proprietà da 1 a 5 acri è possibile aggiungere sensori LiDAR e di altro tipo. L'obiettivo non è ottenere specifiche per aree da 1 a 5 acri, bensì adeguare il posizionamento, la percezione e il recupero dei segnali deboli all'effettiva complessità del sito.
1. Partire dalle dimensioni del prato e dalla visibilità del cielo
Più il sito è esteso, maggiore è l’importanza del posizionamento globale e della pianificazione sistematica del percorso. In presenza di cielo sereno, le tecnologie RTK o nRTK offrono spesso un ottimo rapporto tra efficienza e costi. In presenza di una fitta chioma arborea, la piattaforma necessita di funzionalità SLAM o inerziali aggiuntive.
2. Stabilire se il problema principale sia il posizionamento o la comprensione dell'ambiente
Se l'obiettivo principale è ottenere un'elevata efficienza di copertura su un'area estesa, la tecnologia RTK risulta particolarmente utile. Se invece le difficoltà sono rappresentate da giocattoli, animali domestici, aiuole, contorni complessi e ostacoli mutevoli, il sistema necessita di un sistema di visione o di un altro livello di percezione.
3. Considerare l’esperienza di installazione come parte del costo del prodotto
Un costo inferiore dei sensori non comporta automaticamente un costo totale inferiore. L'installazione del cavo perimetrale, la configurazione della stazione base RTK, i servizi di correzione, la ricostruzione delle mappe e l'assistenza post-vendita incidono tutti sull'esperienza dell'utente e sul rischio di resi o richieste di assistenza.
4. Definire la gestione dei segnali deboli e il ripristino in caso di guasto prima di finalizzare la configurazione dei sensori
Un sistema di produzione necessita di risposte esplicite a domande quali: chi subentra quando il segnale RTK si indebolisce? Cosa succede quando la telecamera è accecata dalla controluce? Come fa il tosaerba a riposizionarsi dopo un errore nella mappa? La fusione dei sensori acquista valore solo quando la macchina a stati per il degrado, il subentro e il ripristino è chiaramente definita.
La destra soluzioni personalizzate per la navigazione dei robot tosaerba Partire dalle condizioni reali del cantiere, dal posizionamento del prodotto e dai casi di malfunzionamento, per poi stabilire come combinare RTK, visione artificiale, LiDAR, IMU e software.
Una volta definiti in dettaglio i requisiti relativi alla navigazione, alla prevenzione degli ostacoli, al funzionamento dell’app e ai moduli hardware, Servizi di personalizzazione ODM per tosaerba robotizzati è in grado di tradurre la strategia tecnologica in una configurazione concreta del prodotto, in una struttura dei costi e in una definizione dei limiti delle funzionalità.
Quando il progetto entra nella fase della catena di approvvigionamento, della certificazione e della produzione in serie, l'attenzione si sposta dalla selezione dei sensori a Produzione OEM/ODM di tosaerba robotizzati, tra cui la stabilità dei componenti, la convalida, la conformità e la fornitura in volume.
Il futuro della tecnologia di navigazione dei tosaerba robotizzati
1. Dalle caratteristiche dei sensori singoli alla fusione resiliente dei sensori
I prodotti di fascia alta si distingueranno sempre più in base a come reagiscono quando un sensore diventa temporaneamente inaffidabile, e non semplicemente in base alla presenza o meno di RTK, LiDAR o telecamera sul tosaerba. Il funzionamento continuo e sicuro in condizioni mutevoli avrà maggiore importanza rispetto alla semplice lista di controllo dei sensori.
2. Maggior automazione nella mappatura e minore configurazione iniziale
È probabile che i tosaerba robotizzati si occupino in gran parte da soli della mappatura iniziale del prato — individuando l'erba, i vialetti, le aiuole e i passaggi — per poi chiedere all'utente di confermare o perfezionare la mappa, anziché richiedere un percorso di mappatura interamente manuale.
3. La visione passerà dall’evitamento degli ostacoli alla comprensione semantica
La visione artificiale sarà in grado di distinguere sempre meglio animali domestici, giocattoli, rami, tubi da giardino, bordi del prato e superfici percorribili, per poi applicare comportamenti diversi a ciascuna categoria, anziché considerare ogni oggetto come un ostacolo generico.
4. Il livello di affidabilità della localizzazione diventerà un segnale di navigazione fondamentale
I sistemi più avanzati non ridurranno la navigazione alla semplice distinzione tra “segnale/assenza di segnale”. Valuteranno costantemente l’affidabilità dei dati RTK, di visione, LiDAR e inerziali, per poi adeguare di conseguenza la ponderazione dei sensori, la velocità e i margini di sicurezza.
5. La navigazione diventerà sempre più definita dal software
Mappe, pianificazione dei percorsi, modelli visivi e algoritmi di fusione possono tutti essere migliorati tramite aggiornamenti OTA. La manutenzione software a lungo termine e il feedback basato sui dati raccolti sul campo diventeranno fattori di differenziazione sempre più importanti nelle prestazioni dei robot tosaerba.
Come scegliere la tecnologia di navigazione giusta per un robot tosaerba
Non esiste una tecnologia di navigazione per tosaerba robotizzati che sia la migliore in ogni ambiente. I cavi di delimitazione sono una soluzione consolidata e affidabile, ma richiedono un'installazione complessa. Le tecnologie RTK e nRTK sono eccellenti per prati ampi e aperti. Il LiDAR è particolarmente efficace in ambienti strutturalmente complessi e con scarsa illuminazione. Il Visual SLAM combina la localizzazione con la comprensione dell’ambiente circostante. Il VIO migliora la stima continua del movimento, mentre la navigazione casuale basata sulla visione può ancora rivelarsi utile in prodotti di piccole dimensioni e a basso costo.
Se una proprietà presenta aree estese, copertura arborea, ostacoli complessi e zone multiple, una sola tecnologia potrebbe non essere sufficiente. La fusione multisensoriale può garantire una maggiore resilienza, ma comporta anche un aumento dei costi hardware, della complessità del software, del fabbisogno energetico e dell’impegno richiesto per la validazione.
Per i proprietari di case, la scelta pratica dovrebbe partire dalle dimensioni del prato, dalla presenza di alberi, dalle strutture circostanti, dai tipi di ostacoli e dalla tolleranza all’installazione. Per i marchi e i programmi OEM/ODM, la valutazione dovrebbe includere anche sensori, algoritmi, potenza di calcolo, alimentazione, comportamento dell’app, servizi di rete, convalida e assistenza post-vendita. È così che una tecnologia di navigazione si trasforma in un’esperienza di prodotto affidabile.
Altverse Soluzioni OEM/ODM per tosaerba robotizzati trattare le architetture di visione basate sull’intelligenza artificiale, la visione RTK e la fusione multisensoriale, con lo sviluppo e la personalizzazione della piattaforma in base alle condizioni del prato di destinazione, al posizionamento di prezzo e alle esigenze del mercato.
Domande frequenti sulla navigazione dei tosaerba robotizzati
Come si orientano i tosaerba robotizzati?
I robot tosaerba possono orientarsi grazie a un cavo perimetrale, al posizionamento satellitare RTK/nRTK, alla tecnologia LiDAR SLAM, alla tecnologia Visual SLAM, al VIO, alla visione artificiale o a una combinazione di queste tecnologie. I sistemi moderni solitamente separano la definizione dei confini, la localizzazione, la percezione degli ostacoli, la stima del movimento e la pianificazione del percorso, anziché affidarsi a un unico sensore per ogni attività.
I tosaerba robotizzati hanno bisogno di un cavo perimetrale?
No. I tosaerba robotizzati tradizionali utilizzano un cavo perimetrale interrato, ma molti modelli più recenti senza cavi creano confini virtuali tramite RTK, nRTK, LiDAR, Visual SLAM, visione artificiale o mappatura multisensore. L'opzione migliore dipende dalle dimensioni del prato, dalla visibilità satellitare, dalla complessità del giardino e dalla quantità di configurazione che si è disposti a effettuare.
Qual è la differenza tra un tosaerba robotizzato RTK e uno con GPS?
La tecnologia RTK aggiunge dati di correzione in tempo reale al GNSS e, in condizioni adeguate, è in grado di fornire un posizionamento molto più preciso, rendendola utile per la definizione di confini virtuali e percorsi sistematici ripetibili. Il GPS standard è generalmente più adatto al posizionamento approssimativo o a funzioni quali il tracciamento della posizione piuttosto che alla guida per la falciatura con precisione al centimetro.
Un robot tosaerba nRTK ha bisogno di una stazione base?
Di norma, il proprietario non deve installare una stazione base locale nel proprio giardino. Il sistema nRTK utilizza una rete di stazioni di riferimento esterne per i dati di correzione, ma il tosaerba dipende comunque dalla visibilità dei satelliti GNSS, dalla connettività di rete e dalla disponibilità del servizio di correzione.
Il LiDAR è migliore dell'RTK per i tosaerba robotizzati?
Non in tutti i casi. Il LiDAR è particolarmente efficace nella misurazione della distanza a livello locale, nella geometria e nello SLAM, mentre l’RTK eccelle nel posizionamento assoluto globale. Un ampio prato aperto spesso favorisce l’uso dell’RTK; un giardino con una fitta copertura arborea, edifici o passaggi stretti potrebbe trarre maggiori vantaggi dal LiDAR o da un sistema di fusione.
Il Visual SLAM è adatto ai prati di grandi dimensioni?
È possibile, ma le prestazioni dipendono dal sistema di telecamere, dalle caratteristiche visive, dalla qualità del software e dalla disponibilità di un’altra fonte di posizionamento. I prati molto estesi, aperti e visivamente ripetitivi sono più difficili da localizzare utilizzando esclusivamente la localizzazione visiva, poiché presentano meno caratteristiche distintive e vincoli di posizione globali meno evidenti.
Perché i robot tosaerba di fascia alta utilizzano sia la tecnologia RTK che le telecamere?
Risolrono problemi diversi. L'RTK fornisce coordinate globali precise, mentre le telecamere sono in grado di identificare i bordi del prato, gli ostacoli e i tipi di oggetti. La telecamera può inoltre fornire ulteriori informazioni di localizzazione quando la qualità dell'RTK diminuisce; ecco perché l'RTK + visione è un'architettura di fusione molto diffusa.
Qual è il sistema di navigazione dei robot tosaerba più efficace sotto gli alberi?
In presenza di una fitta chioma arborea, è necessario dare priorità ai sistemi in grado di continuare a localizzarsi anche quando la qualità del segnale GNSS diminuisce. LiDAR, Visual SLAM, VIO e la fusione multisensore sono tutte tecnologie rilevanti. La questione fondamentale non è semplicemente se il tosaerba disponga di RTK, ma cosa subentri durante i periodi di segnale debole e come il tosaerba riesca a riprendersi.
Qual è il miglior sistema di navigazione per tosaerba robotizzati adatto a prati di grandi dimensioni?
Per un prato di grandi dimensioni con una visuale libera verso il cielo, la tecnologia RTK o nRTK rappresenta spesso una scelta ottimale, poiché garantisce un posizionamento globale stabile, file regolari, la gestione multizona e una copertura efficiente. Se la proprietà presenta inoltre alberi fitti o strutture complesse, un sistema di fusione basato su RTK può rivelarsi più affidabile.
Qual è la migliore tecnologia di navigazione per i robot tosaerba senza fili?
Non esiste un unico sistema wireless ideale per ogni giardino. La tecnologia RTK/nRTK è particolarmente efficace su prati ampi e aperti, mentre il Visual SLAM e il LiDAR possono essere d’aiuto in aree ricche di ostacoli o con ostacoli alla ricezione del segnale GNSS; la fusione dei sensori è invece la soluzione più versatile per i siti complessi. Scegliete in base alle condizioni di navigazione più difficili del giardino, non solo in base all’elenco delle caratteristiche.
Una maggiore precisione di navigazione garantisce sempre un risultato di taglio migliore?
No. La qualità del taglio dipende anche dal controllo del telaio, dallo slittamento delle ruote, dalla larghezza di taglio, dalla logica di sterzata, dal trattamento dei bordi e dalla pianificazione del percorso. La precisione di navigazione è importante, ma rappresenta solo una parte del sistema complessivo del tosaerba.
RTK, LiDAR e visione artificiale: qual è il miglior sistema di navigazione per i tosaerba robotizzati?
L'RTK è ideale per il posizionamento globale, il LiDAR è efficace per la geometria locale e il rilevamento delle distanze, mentre la visione artificiale è particolarmente efficace nella comprensione semantica dei bordi del prato e dei tipi di oggetti. La scelta giusta dipende dal fatto che il problema principale sia il posizionamento su vaste aree, la struttura locale complessa o il riconoscimento degli ostacoli; i sistemi di fascia alta spesso combinano due o più di queste funzionalità.
Quale tecnologia di navigazione per tosaerba robotizzati ha il maggior potenziale per il futuro?
La fusione multisensoriale rappresenta la direzione più probabile nel lungo termine, poiché le condizioni esterne variano troppo perché un singolo sensore possa essere ideale in ogni situazione. I sistemi futuri combineranno dinamicamente RTK, visione artificiale, LiDAR, IMU e odometria in base al livello di affidabilità, per poi avvalersi di aggiornamenti software per migliorare nel tempo la mappatura, la percezione e il recupero.
Trasformate la vostra visione di falciatura robotizzata in produzione
Personalizzato OEM/ODM produzione - PCBA, l'assemblaggio e la logistica da parte di un unico partner.
- Tempi rapidi dalla progettazione alla consegna
- Fiducia nei marchi di tutto il mondo
- Revisione gratuita del DFM prima di impegnarsi
- Tecnico dedicato entro 24 ore
Specialista in robotica presso Altverse con oltre 8 anni di esperienza nel settore dei tosaerba robotizzati, nell’approvvigionamento di prodotti white label, nei progetti OEM/ODM e nell’automazione intelligente per esterni. Aiuta gli acquirenti internazionali a valutare i fornitori, a confrontare le opzioni di personalizzazione e a comprendere le dinamiche relative al controllo qualità, alle certificazioni e all’assistenza post-vendita.