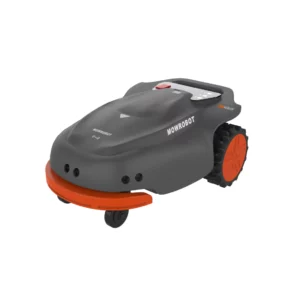

Una unidad de prueba de un cortacésped robótico que sea capaz de cortar el césped correctamente no está necesariamente lista para un pedido de prueba y, desde luego, no está automáticamente lista para la producción en serie. Lo que los compradores B2B realmente necesitan comprobar es si la muestra puede realizar sus tareas de forma fiable en condiciones reales de césped en el mercado objetivo, si las situaciones anómalas siguen siendo controlables y si la configuración actual de hardware y software puede reproducirse en futuras unidades de producción.
Por este motivo, las pruebas de muestras de cortacéspedes robóticos deben ir más allá de una simple demostración del tipo “¿funciona?”. El plan de pruebas debe abarcar el rendimiento de corte, la estabilidad de navegación, la evitación de obstáculos y la seguridad, la adaptabilidad al terreno, el rendimiento de la batería y la recarga automática, la aplicación y la conectividad, así como la fiabilidad en el funcionamiento continuo, con condiciones de prueba y criterios de aceptación claros para cada aspecto.

1. Antes de realizar pruebas con una muestra de cortacésped robótico
Antes de que comiencen las pruebas formales, comprueba primero que la configuración de la muestra se corresponda con el producto que tienes previsto adquirir. Entre los elementos clave que debes verificar se incluyen la versión del hardware, la placa de circuito impreso principal (PCBA), la batería, el sistema de propulsión, el disco de corte, el módulo de navegación, los sensores, la versión del firmware y la versión de la aplicación. También debes confirmar si está previsto cambiar algún componente crítico antes de la producción en serie.
Por ejemplo, si la muestra utiliza el módulo GNSS A, pero está previsto que la versión de producción utilice el módulo GNSS B, los resultados actuales de posicionamiento de alta precisión RTK no pueden utilizarse directamente como base de aceptación para la versión de producción. La nueva configuración debe validarse de nuevo.
Se recomienda crear un registro de configuración de muestra para cada unidad, en el que se documenten las versiones clave de hardware y software y se vinculen todos los resultados de las pruebas a la configuración correspondiente. Esto permite identificar el origen de los problemas de rendimiento en una versión concreta, al tiempo que facilita la aplicación de medidas correctivas y la verificación del rendimiento antes de la producción.
2. Prueba de rendimiento de corte
Por muy avanzada que sea la tecnología de navegación, el resultado final sigue dependiendo de la calidad del corte. Una unidad de prueba de un cortacésped robótico no debe someterse a pruebas únicamente en un césped llano y fácil de cortar. La prueba también debe abarcar césped más alto y denso, así como zonas más complejas con árboles, parterres, bordes de césped y pasajes estrechos, de modo que se puedan observar la calidad del corte y la eficiencia operativa en diferentes condiciones.
Durante las pruebas, evita utilizar conclusiones vagas como “el rendimiento de corte es bueno”. En su lugar, anota la superficie real cortada, el tiempo necesario para completar la tarea, el número de ciclos de carga, el número de intervenciones manuales y si hay zonas sin cortar o si se ha repetido el corte.
Tres datos que conviene anotar
1. Eficiencia real de siega (m²/h):
Por ejemplo, en un césped de 500 m², anota el tiempo real de corte, el número de ciclos de carga y el tiempo total que ha tardado en completarse la tarea. Al comparar diferentes muestras, aplica la misma norma a la hora de decidir si se incluyen los tiempos de carga y de espera en el cálculo de la eficiencia.
2. Uniformidad de la altura de corte:
Selecciona 20 puntos de medición repartidos por todo el césped y compara la altura de corte deseada con el resultado real para comprobar si el corte es uniforme. La desviación admisible debe determinarse de acuerdo con las especificaciones del producto y los requisitos del mercado al que va dirigido.
3. Zonas sin cubrir y rendimiento en los bordes:
Comprueba si hay zonas evidentes sin cortar alrededor de los parterres, los bordes del césped y los pasillos estrechos, y fíjate si el cortacésped recorre repetidamente el mismo trazado.
Estas mediciones resultan más útiles que limitarse a comparar la “superficie máxima de césped” declarada. Además, permiten apreciar más fácilmente las diferencias reales de rendimiento entre los distintos modelos de cortacéspedes robóticos.
3. Prueba de navegación y posicionamiento
Los cortacéspedes robóticos sin cables suelen funcionar bien en céspedes abiertos, pero los jardines reales suelen incluir árboles, muros, voladizos de tejados, vallas y patios laterales estrechos. Estas condiciones pueden afectar al posicionamiento GNSS/RTK o a la navegación basada en la visión.
Como mínimo, la prueba debería abarcar tres tipos de situaciones:
1. Césped abierto
Utiliza esto como escenario de referencia para observar la estabilidad de posicionamiento, la planificación de rutas y la cobertura en condiciones normales.
2. Zonas cercanas a árboles o edificios
Comprueba si la obstrucción de la señal del satélite provoca desviaciones de la ruta, paradas o errores de posicionamiento.
3. Pasajes estrechos o rutas que conectan varias zonas
Comprueba si el cortacésped puede atravesar la zona sin problemas, acceder a la siguiente zona de trabajo y regresar con precisión.
No realices la prueba solo una vez. Por ejemplo, haz que la muestra repita la misma ruta 10 veces y registra el número de recorridos satisfactorios, los errores de posicionamiento, las intervenciones manuales y el tiempo de recuperación. Las “10 ejecuciones” que se mencionan aquí son solo un ejemplo de diseño de prueba interna. Lo fundamental es evaluar la estabilidad mediante pruebas repetidas, en lugar de sacar una conclusión a partir de una única ejecución satisfactoria.
En el caso de un cortacésped robótico RTK + Vision, observa también qué ocurre cuando las señales GNSS se debilitan o se pierden. Comprueba si el robot puede utilizar la visión, la IMU (unidad de medición inercial) o la odometría de ruedas para facilitar la localización, si reduce la velocidad o se detiene de forma segura, y si puede continuar con la tarea original una vez restablecido el posicionamiento. Y lo más importante: asegúrate de que el cortacésped no cruce el límite virtual preestablecido cuando el posicionamiento se vuelva anómalo.
4. Pruebas de evitación de obstáculos, seguridad y pendiente
Los obstáculos en los jardines reales varían enormemente en cuanto a altura, color, material y forma. El hecho de que el robot consiga esquivar una sola caja de cartón solo demuestra que es capaz de reconocer un obstáculo en una situación sencilla; esto no refleja su capacidad para esquivar obstáculos en el mundo real.
Prueba de evitación de obstáculos
Prepara obstáculos habituales, como un balón de fútbol, una maceta, una manguera de jardín, el tronco de un árbol, las patas de una silla de exterior, juguetes, objetos de perfil bajo y piedras. Repite la prueba desde diferentes direcciones y observa si el robot identifica el obstáculo a tiempo, reduce la velocidad y lo esquiva de forma segura.
En el caso de los cortacéspedes robóticos con visión artificial, añade pruebas bajo la intensa luz solar del mediodía, con contraluz, sombras y en condiciones de cielo nublado. Los cambios en la iluminación pueden poner de manifiesto los puntos débiles del algoritmo de visión con mayor facilidad que una prueba con un único obstáculo.
Prueba de la función de seguridad
Como mínimo, comprueba la detección de colisiones, la protección contra elevación, la protección contra inclinación, el funcionamiento de la parada de emergencia y la lógica de parada de las cuchillas. Para las pruebas en las que participen personas o mascotas, utiliza maniquíes o modelos adecuados. No permitas que personas ni animales reales entren en la zona de riesgo de las cuchillas mientras el cortacésped esté en funcionamiento. Las pruebas de muestra in situ tienen por objeto identificar riesgos de forma temprana y no pueden sustituir a las pruebas de seguridad formales ni a la evaluación de conformidad exigidas por el mercado de destino.
Prueba de adaptabilidad a la pendiente
No te fíes únicamente de la “pendiente máxima” que indica el proveedor. El hecho de que un cortacésped robótico sea capaz de subir una determinada pendiente no significa que pueda cortar el césped de forma continua y fiable en esa pendiente. Prueba la conducción cuesta arriba, cuesta abajo y en diagonal, los giros en la parte superior e inferior de las pendientes, el césped mojado y el terreno irregular. Anota el deslizamiento de las ruedas, la desviación de la trayectoria, los cruces de límites y cualquier necesidad de recuperación manual.
5. Batería, carga automática y pruebas de la aplicación
El tiempo de funcionamiento nominal no refleja fielmente el tiempo de funcionamiento real en un césped real. La altura y la densidad del césped, la pendiente, la carga de los discos de corte, la velocidad de desplazamiento, la planificación de la ruta y la temperatura pueden influir en el consumo de energía.
Como mínimo, realiza un ciclo de funcionamiento completo: batería 100% → corte del césped → retorno por batería baja → acoplamiento automático → recarga → reanudación de la tarea. Anota el tiempo real de corte, si el acoplamiento se ha realizado correctamente, el tiempo de recarga y el rendimiento al reanudar la tarea.
La recarga automática no debe evaluarse basándose únicamente en un único intento de acoplamiento satisfactorio. Para la evaluación interna, se pueden organizar entre 10 y 20 pruebas de acoplamiento consecutivas y registrar el número de acoplamientos satisfactorios y las causas de los posibles fallos. Esta cifra es solo un ejemplo de plan de pruebas y no constituye una norma universal del sector.
Las pruebas de la aplicación deben simular el flujo de trabajo completo de un nuevo usuario: descargar la aplicación, registrar una cuenta, añadir el dispositivo, conectarlo a la red, crear un mapa, establecer límites virtuales y zonas prohibidas, e iniciar una tarea de corte. Comprueba también las interrupciones de Wi-Fi/Bluetooth, el reinicio del robot, el cierre de la aplicación, las actualizaciones OTA y la recuperación tras un fallo, para confirmar que el usuario puede volver al funcionamiento normal tras producirse un problema.
6. Pruebas de fiabilidad y funcionamiento continuo
Una unidad que funciona bien durante una demostración de entre 20 y 30 minutos no tiene por qué ser capaz de funcionar de forma estable a largo plazo. Algunos problemas solo aparecen tras un corte continuo, recargas automáticas repetidas, tareas repetidas basadas en mapas o un apagado anómalo.
Por lo tanto, antes de aceptar la muestra, se recomienda realizar una prueba de funcionamiento prolongada, como poner en marcha el cortacésped de forma continua durante varias horas al día a lo largo de varios días, o completar varios ciclos completos de corte y recarga.
Durante la prueba, céntrate en registrar los bloqueos, las intervenciones manuales, los errores de navegación, los fallos de acoplamiento, las desconexiones de la aplicación, los reinicios anómalos, los errores del disco de corte y los fallos de los sensores.
Si el mismo problema se repite, no se debe aceptar la muestra simplemente porque el proveedor diga que “la próxima versión del software lo solucionará”. Exija al proveedor que resuelva el problema siguiendo un proceso completo: Incidencia → Causa raíz → Acción correctiva → Nueva versión → Nueva prueba → Cerrado. Los problemas críticos que afecten a la seguridad, la navegación o el funcionamiento normal del cortacésped deben someterse a nuevas pruebas y cerrarse antes de pasar a la siguiente fase de adquisición.
7. Aceptación de muestras de cortacéspedes robóticos
Una vez finalizadas las pruebas, no utilices la frase “en general, parece que va bien” como conclusión final. Los equipos de compras, I+D y calidad deben revisar la misma «Hoja de aceptación de muestras», que debe poder ser auditada.
Cada elemento de prueba debe incluir el método de prueba, el resultado real, los requisitos del proyecto y el estado final, de modo que los distintos equipos puedan tomar decisiones de adquisición basándose en los mismos criterios.
Ejemplo de hoja de aceptación de muestras
| Elemento de prueba | Método de ensayo | Métricas recomendadas que conviene registrar | Condiciones de aceptación | Estado |
|---|---|---|---|---|
| Rendimiento de corte | Prueba de campo en césped de control | m²/h, zonas sin cortar, rango de altura de corte, intervenciones manuales | Especificaciones del producto confirmadas de mutuo acuerdo | APROBADO/SUSPENSO |
| Navegación y posicionamiento | Pruebas repetidas en zonas abiertas, con obstáculos y estrechas | Ejecuciones correctas, incidencias, tiempo de recuperación | Requisitos del escenario objetivo | APROBADO/SUSPENSO |
| Evitación de obstáculos y seguridad | Múltiples obstáculos y múltiples direcciones de aproximación | Resultados en materia de detección, evitación, colisiones y protección de la seguridad | Especificaciones del producto y normas aplicables | APROBADO/SUSPENSO |
| Rendimiento en pendientes | Pruebas en subida, en bajada y en pendiente transversal | Ángulo de pendiente, deslizamiento de las ruedas, desviación del rumbo, recuento de recuperaciones | Capacidades declaradas y requisitos del proyecto | APROBADO/SUSPENSO |
| Batería y carga | Ciclo completo desde el corte hasta la recarga | Autonomía real, porcentaje de acoplamiento correcto, tiempo de carga | Objetivos acordados de mutuo acuerdo | APROBADO/SUSPENSO |
| Aplicaciones y software | Flujo de trabajo para el primer uso + situaciones anómalas | Conexión, mapeo, OTA, recuperación ante fallos | Requisitos del proyecto | APROBADO/SUSPENSO |
| Funcionamiento continuo | Funcionamiento de varias horas / varios ciclos | Fallos, reinicios, eventos bloqueados, intervenciones manuales | Criterios de aceptación del proyecto | APROBADO/SUSPENSO |
El comprador y el proveedor deben acordar los criterios específicos de aprobación antes de que comiencen las pruebas, basándose en las especificaciones del producto y en el mercado de destino.
Resultados de aceptación recomendados
- PASS: La muestra cumple los requisitos de aceptación acordados previamente y puede pasar a un pedido de prueba o a la siguiente fase de validación.
- NUEVA PRUEBA: Hay problemas que se pueden solucionar. El proveedor debería aplicar medidas correctivas y proporcionar una nueva versión para volver a realizar las pruebas.
- BLOQUEADOR: Existe un problema grave de seguridad, un defecto en una función esencial u otro riesgo inaceptable. Se debe suspender el avance del proyecto.
Superar la prueba de muestra solo significa que vale la pena pasar el proyecto a la siguiente fase. No significa que las próximas 100, 500 o 1.000 unidades vayan a ofrecer, por sí solas, el mismo rendimiento. Antes de la producción en serie, siguen siendo necesarios la congelación de las especificaciones, la validación de la producción piloto, las comprobaciones de consistencia de los componentes críticos y el control de calidad de la producción.
Lista de comprobación final: ¿Qué más hay que confirmar antes de realizar un pedido de prueba?
- ☐ Se han registrado las versiones de hardware y software de la muestra y se ha comprobado si corresponden a la versión posterior.
- ☐ Se han evaluado la eficiencia del corte, la uniformidad de la altura de corte, las zonas sin cortar y el rendimiento en los bordes.
- ☐ Las pruebas de navegación se han realizado en zonas de césped abierto, bajo los árboles o cerca de paredes, y en pasillos estrechos.
- ☐ Se ha comprobado el comportamiento de recuperación tras anomalías en el RTK o en la red.
- ☐ Se han probado diversos tipos de obstáculos, direcciones de aproximación y condiciones de iluminación.
- ☐ Se han comprobado los sistemas de elevación, inclinación, parada de emergencia y otras medidas de seguridad.
- ☐ Se ha comprobado la tracción en subida, en bajada, en pendiente transversal y sobre hierba mojada.
- ☐ Se ha comprobado el tiempo de funcionamiento real, el acoplamiento automático, la recarga y la reanudación de tareas.
- ☐ Se ha comprobado el primer uso de la aplicación, la conexión a la red, la creación de mapas, la actualización OTA y la recuperación en caso de anomalías.
- ☐ Se han completado las pruebas de funcionamiento continuo y se han cerrado con medidas correctivas todos los problemas recurrentes.
Conclusión
Para los compradores B2B, las pruebas de muestras de cortacéspedes robóticos no solo consisten en comprobar si la máquina funciona con normalidad. También constituyen un paso importante para evaluar el rendimiento del producto, la capacidad técnica del proveedor y los riesgos asociados a la producción en serie.
Mediante la realización de pruebas en situaciones reales, la repetición de pruebas críticas y el establecimiento de criterios de aceptación claros, los equipos de compras pueden detectar posibles problemas con mayor antelación y reducir los riesgos asociados a los pedidos de prueba y a las compras al por mayor.
¿Buscas un socio OEM/ODM para cortacéspedes robóticos?
Altverse ofrece soporte para proyectos de RTK, visión artificial, RTK + visión y proyectos OEM/ODM de cortacéspedes robóticos comerciales para marcas, importadores y distribuidores.
Indícanos cuál es tu mercado objetivo, tus requisitos, el volumen y el plan de lanzamiento, y te ayudaremos a encontrar la configuración de muestras más adecuada.
Preguntas frecuentes
¿Cuántas unidades de prueba de cortacéspedes robóticos se deben pedir antes de realizar una compra al por mayor?
Cuando las condiciones lo permitan, se recomienda solicitar al menos dos muestras para poder someterlas a pruebas cruzadas en el mismo entorno. Esto ayuda a determinar si un problema se debe a un fallo aislado de una unidad o a un defecto a nivel del producto. Es posible que se necesiten más muestras si se comparan diferentes configuraciones de navegación o si se tienen previstas pruebas de fiabilidad a largo plazo. La cantidad exacta debe determinarse en función del presupuesto del proyecto y del alcance de las pruebas.
¿Cuánto tiempo suele durar la prueba de una muestra de cortacésped robótico?
No existe una duración universal para las pruebas. Depende del alcance de las mismas, del estado del césped y de la madurez del producto. Los compradores pueden reservar entre una y dos semanas para un plan de pruebas inicial, con el fin de realizar una evaluación básica del rendimiento y varios ciclos completos de siega y recarga. Si surgen problemas de navegación, fallos de software u otras incidencias que requieran medidas correctivas, se debe prever tiempo adicional para volver a realizar las pruebas.
¿Cómo se pueden comparar de forma imparcial los modelos de cortacéspedes robóticos de distintos proveedores?
Pruebe los modelos de distintos proveedores en el mismo césped, en las mismas condiciones meteorológicas y con las mismas tareas, utilizando los mismos elementos de prueba y criterios de aceptación. Además de la calidad del corte y el rendimiento de la navegación, registre el número de intervenciones manuales, la eficacia en la resolución de problemas y la calidad del servicio de asistencia técnica. Evite tomar una decisión de compra basándose únicamente en las especificaciones del producto o en una única demostración.
¿Es necesario probar muestras de cortacéspedes robóticos en diferentes especies de césped?
Si el producto se va a comercializar en mercados con condiciones de césped significativamente diferentes, es recomendable realizar pruebas con especies de césped representativas. Las diferencias en la densidad del césped, la resistencia de las hojas y las características de crecimiento pueden afectar a la carga de corte y a la calidad final del corte. Los compradores deben dar prioridad a los tipos de césped más habituales en el mercado de destino, en lugar de aumentar el número de variedades de prueba sin una razón clara.
¿Se puede realizar un pedido al por mayor inmediatamente después de que la unidad de prueba del cortacésped robótico haya superado las pruebas?
El hecho de superar la prueba de muestra no garantiza que las unidades fabricadas en serie vayan a funcionar de forma idéntica. En el caso de un nuevo producto o un proyecto a medida, se recomienda realizar una pequeña tirada piloto para verificar más a fondo la calidad del montaje, la uniformidad de los componentes críticos y los procedimientos de prueba de producción antes de decidir si se aumenta el volumen de compra.
¿Cómo se puede garantizar que los cortacéspedes robóticos fabricados en serie sigan cumpliendo con los requisitos de la muestra homologada?
Tras la aceptación de las muestras, se deberán confirmar las especificaciones del producto y la configuración crítica, y establecer un proceso formal de gestión de versiones y cambios. Durante la producción en serie, el proveedor deberá mantener registros de los componentes críticos, las versiones de firmware y los resultados de las pruebas de producción. Cualquier cambio importante que pueda afectar al rendimiento del producto deberá ser reevaluado y confirmado de acuerdo con el proceso acordado.
Convierta la visión de su robot cortacésped en realidad
A medida OEM/ODM fabricación - PCBA, y logística de un solo socio.
- Rapidez desde el diseño hasta la entrega
- Marcas de todo el mundo confían en nosotros
- Revisión gratuita de DFM antes de comprometerse
- Ingeniero especializado en 24 horas
Especialista en robótica en Altverse, con más de 8 años de experiencia en cortacéspedes robóticos, abastecimiento de marca blanca, proyectos OEM/ODM y automatización inteligente para exteriores. Ayuda a los compradores internacionales a evaluar a los proveedores, comparar opciones de personalización y comprender los procesos de control de calidad, las certificaciones y la asistencia posventa.